
- Введение
- Где и как выполняется программирование
- Архитектура автоматических систем программирования
- Производительность
- Что записывается в компонент
- Сериализация, прослеживаемость и защита производственных данных
- Ошибки программирования и их предотвращение
- Интеграция программирования в автоматизированное производство
- Электрическое тестирование компонентов
- Автоматическая оптическая инспекция
- Маркировка и идентификация компонентов
- Особенности работы с микрокомпонентами
- Упаковка и переупаковка SMD-компонентов
- ESD-защита и влагочувствительность
- Передача подготовленных компонентов на SMT-линию
- Как выбрать автоматизированную систему
- Заключение
Введение
Современное SMT-производство начинается задолго до того момента, когда установочная машина захватывает компонент и размещает его на печатной плате. К этому этапу изделие должно поступить в пригодном для автоматической подачи состоянии: правильно идентифицированным, при необходимости запрограммированным и протестированным, проверенным на отсутствие дефектов и представленным в упаковочном формате, совместимом с используемым оборудованием.
Именно поэтому между поставкой электронных компонентов и их непосредственным монтажом может существовать отдельный комплекс технологических операций по производственной подготовке SMD-компонентов. В зависимости от типа изделия и организации производства он включает программирование, электрическое тестирование, автоматическую оптическую инспекцию, маркировку, сортировку и переупаковку. Эти операции не являются SMT-монтажом в узком смысле: они выполняются с отдельными компонентами до их установки на PCB либо, в случае внутрисистемного программирования и части испытаний, уже после монтажа. Однако от их результатов непосредственно зависят стабильность последующей автоматической сборки, качество продукции и прослеживаемость производственного потока.
Необходимость такой подготовки определяется конкретным производственным маршрутом. Одна партия микросхем может поступить на линию уже запрограммированной и упакованной в Tape & Reel и не потребовать дополнительных операций. Для другой партии перед монтажом потребуется загрузить встроенное программное обеспечение, присвоить индивидуальные идентификаторы, проверить результат записи и выполнить переупаковку из лотков в ленту. Пассивные компоненты могут проходить электрическое измерение и сортировку, а изделия, поступающие россыпью, — ориентацию, визуальный контроль и автоматическую упаковку. Поэтому универсального набора операций для всех SMD-компонентов не существует.
В наиболее полном варианте технологический маршрут может выглядеть следующим образом:
исходная упаковка или россыпь → идентификация и подготовка партии → программирование и/или электрическое тестирование → оптическая инспекция → маркировка → сортировка → переупаковка → контроль готовой упаковки → передача на SMT-монтаж.
В автоматизированных комплексах несколько этих операций могут выполняться последовательно без промежуточного ручного перемещения компонентов. Например, после программирования изделие может пройти проверку, маркировку и AOI, затем быть уложено в компонентную ленту, проконтролировано уже после укладки, закрыто покровной лентой и намотано на катушку. В результате на выходе формируется не просто обработанная микросхема, а материальная единица, непосредственно подготовленная к дальнейшему производственному маршруту.
От электронного компонента к технологическому материалу
Для автоматизированного производства важны не только электрические свойства самого компонента. Система должна знать, что это за изделие, в каком состоянии оно находится, как оно ориентировано, каким образом его можно захватить и куда оно должно быть направлено после обработки.
Поэтому подготовка SMD-компонентов объединяет сразу несколько взаимосвязанных уровней. Программирование формирует требуемое цифровое содержимое микросхемы; тестирование подтверждает заданные электрические или функциональные параметры; AOI контролирует внешний вид, геометрию, ориентацию и контактные элементы; маркировка обеспечивает физическую идентификацию; упаковочный носитель задаёт положение изделия и способ его подачи на следующую операцию. Для конкретного оборудования конфигурация может зависеть от полного обозначения компонента, размеров корпуса, требований к контролю, характеристик упаковочной ленты, критериев OK/NG и требуемой производительности.
Эти уровни нельзя полностью рассматривать независимо друг от друга. Если компонент после программирования должен быть переупакован из Tray в Tape & Reel, необходимо не только выбрать подходящую ленту, но и сохранить его ориентацию и идентичность партии. Если после тестирования изделия разделяются на несколько категорий, результат проверки должен определять маршрут дальнейшей сортировки. Если нанесён идентификационный код, система машинного зрения может использовать его для дополнительной проверки соответствия производственному заданию.
Особенно тесно связаны подготовка компонента и его конечная упаковка. Тубы, матричные лотки и компонентная лента являются не только транспортной тарой, но и технологическими носителями: они определяют способ фиксации, расположение и последовательность подачи изделий автоматическому оборудованию. В формате Tape & Reel карманы ленты задают положение каждого компонента, перфорация обеспечивает индексированное перемещение через фидер, а правильная ориентация позволяет Pick & Place-системе захватывать изделие непосредственно из упаковки.
Поэтому смена формата — например, Tray → Tape & Reel, Tube → Tape & Reel или Tape → Tray — представляет собой полноценную технологическую операцию. При ней требуется не просто переложить компонент, а корректно преобразовать способ его позиционирования, выбрать совместимый носитель, проверить ориентацию и состояние изделия и обеспечить качество новой упаковки. В автоматических системах такая переупаковка может быть объединена с AOI, контролем маркировки, проверкой контактных элементов и автоматической отбраковкой.
Материальный и цифровой поток
Одновременно с физическим перемещением компонента в современном производстве формируется его цифровая история. С производственным заданием могут связываться исходная партия, версия программного обеспечения, результаты программирования и тестирования, индивидуальный серийный номер, результаты инспекции, статус OK/NG и данные о выходной упаковке.
По мере развития автоматизации эта связь становится всё более важной: внешне одинаковые микросхемы могут требовать разных программных образов, а одна и та же номенклатура — поступать разными партиями и иметь различную историю обработки. Поэтому идентификация материала, программирование, контроль и упаковка постепенно объединяются не только механически, но и информационно.
В конечном счёте задача производственной подготовки заключается в том, чтобы передать на SMT-линию не просто нужное количество компонентов, а компоненты с подтверждённой идентичностью и состоянием, в правильной ориентации и подходящем упаковочном формате, с сохранением необходимых данных для дальнейшей прослеживаемости.
В следующих разделах рассмотрим каждый этап этой цепочки отдельно — начиная с производственного программирования микросхем и заканчивая формированием готового материального потока для автоматического SMT-монтажа.
Производственное программирование микросхем: где и когда оно выполняется
Многие современные электронные компоненты — микроконтроллеры, микросхемы памяти, программируемая логика и другие устройства — приобретают необходимую функциональность только после загрузки программных и конфигурационных данных. Поэтому программирование становится одной из технологических операций подготовки компонента или уже собранного электронного устройства к работе.
При этом программирование на этапе разработки и программирование в серийном производстве решают разные задачи. Инженеру-разработчику необходимы средства многократной записи и изменения кода, отладки и анализа работы устройства. На производстве главным становится не удобство эксперимента, а воспроизводимость операции: каждый компонент или электронный узел должен получить строго определённые данные, а результат записи необходимо проверить и зарегистрировать.
Для серийного процесса поэтому особенно важны:
- стабильная и предсказуемая продолжительность операции;
- повторяемость результатов;
- возможность автоматической обработки больших партий;
- снижение зависимости от ручных действий оператора;
- контроль соответствия программного задания конкретному изделию;
- регистрация результатов программирования;
- интеграция с системами управления производством и другими технологическими операциями.
В промышленной автоматизации программатор может работать как самостоятельное устройство, но при больших объёмах выпуска всё чаще становится частью автоматизированной системы. В таком случае механический хендлер извлекает микросхемы из исходного носителя, устанавливает их в программирующие сокеты, а после завершения записи распределяет изделия в соответствии с полученным результатом. В зависимости от конфигурации компоненты могут возвращаться в исходную упаковку либо сразу передаваться на последующие операции — инспекцию, маркировку или переупаковку. Подобные маршруты реализуются как для компонентов в ленте, так и для лотков и туб.
Программирование компонента до монтажа
Первый вариант — программирование отдельной микросхемы до её установки на печатную плату. Такой подход называют off-board programming.
Компонент извлекается из исходной упаковки и устанавливается в программирующий сокет, обеспечивающий электрическое соединение с программатором. После выполнения предусмотренных операций микросхема извлекается и возвращается в производственный поток.
Этот подход хорошо сочетается с автоматической обработкой компонентов. Хендлер может последовательно выполнять операции:
загрузка компонента → установка в сокет → программирование и проверка результата → извлечение → сортировка → возврат в упаковку или передача на следующую операцию.
В автоматизированных системах такой маршрут позволяет исключить ручную установку каждой микросхемы в программатор и поддерживать параллельную работу нескольких программирующих позиций. В наших производственных источниках встречаются различные реализации: лента → лента, лоток → лоток, а также системы, способные совмещать программирование со сменой упаковочного формата.
Off-board programming особенно удобно, когда требуется подготовить значительную партию компонентов заранее. На SMT-линию в этом случае поступает уже запрограммированный материал, а время записи данных не включается непосредственно в такт сборки платы.
При этом появляется дополнительное требование: после программирования необходимо гарантировать, что именно нужный программный образ был записан именно в нужную номенклатуру компонентов, а прошедшие и не прошедшие операцию изделия не могут быть перепутаны. Поэтому производственное программирование тесно связано с идентификацией партии, автоматической сортировкой, регистрацией результата и прослеживаемостью.
Внутрисистемное программирование после установки на PCB
Другой вариант — In-System Programming (ISP), при котором микросхема программируется уже после монтажа на печатную плату.
В этом случае компонент не извлекается из упаковки специально для записи данных и не требует отдельной автоматической установки в программирующий сокет. Программатор подключается к микросхеме через электрические цепи самой платы — посредством предусмотренного интерфейса программирования и соответствующих контактных точек.
Такой подход позволяет перенести загрузку встроенного программного обеспечения на более поздний этап производства. Он может быть удобен при частых изменениях программного образа: физически собранные платы остаются одинаковыми, а требуемая функциональная конфигурация задаётся непосредственно в процессе выпуска.
ISP также может быть встроено в автоматическую испытательную станцию. Тогда одна технологическая позиция способна сначала проверить необходимые электрические условия, затем выполнить программирование и верификацию, а после этого перейти к внутрисхемному или функциональному тестированию. Подробно такую архитектуру мы рассмотрим отдельно в разделе об интеграции программирования с ICT и FCT. Основные различия между off-board и внутрисистемным программированием отражены и в текущей технической базе статьи.
Выбор ISP, однако, необходимо учитывать ещё при разработке самого изделия. Плата должна обеспечивать электрический доступ к требуемым сигналам программирования, питанию и земле, а её схемотехника не должна препятствовать надёжной передаче данных. Поэтому возможность производственного ISP фактически становится одним из требований к проектированию PCB.
Предварительно запрограммированные компоненты
Существует и третий вариант: получить компоненты уже запрограммированными.
Запись может выполняться производителем микросхем, дистрибьютором или специализированным центром программирования до передачи партии конечному производителю. В результате на собственную площадку поступают изделия, уже подготовленные к установке на PCB. Такой вариант также рассматривается в исходной технической базе статьи.
Основное преимущество очевидно: производителю электронного устройства не требуется организовывать отдельную операцию программирования. Компоненты могут сразу поступать в материальный поток SMT-линии при условии, что их входной упаковочный формат соответствует используемому оборудованию.
Однако вместе с этим часть производственной гибкости переносится за пределы предприятия. Если версия встроенного ПО меняется, необходимо подготовить новую запрограммированную партию. Возникают вопросы сроков поставки, управления остатками разных версий и минимального объёма заказа на услугу.
Особенно внимательно приходится управлять запасами. Внешне два компонента с одинаковым Part Number могут после программирования фактически стать разными производственными материалами, если в них записаны разные версии firmware или конфигурации. Поэтому такие партии необходимо однозначно идентифицировать и исключать их смешение.
На каком этапе лучше программировать компонент
Универсально лучшего варианта не существует. Место операции выбирается исходя из всей архитектуры производства.
Off-board programming позволяет подготовить микросхемы заранее и отделить длительность записи от такта SMT-сборки. Такой подход хорошо подходит для автоматизированной обработки больших партий и позволяет объединить программирование с инспекцией, сортировкой, маркировкой и переупаковкой.
ISP сохраняет программирование ближе к моменту выпуска готового изделия и может обеспечить большую гибкость при изменении firmware. В то же время оно требует соответствующего проектирования PCB и занимает время уже в процессе обработки собранной платы.
Предварительно запрограммированные компоненты позволяют практически исключить эту операцию из собственного производства, но увеличивают зависимость от внешней цепочки поставок и требуют особенно чёткого управления версиями и запасами.
Поэтому решение принимается с учётом нескольких факторов: объёма и стабильности выпуска, частоты изменений встроенного программного обеспечения, времени записи, количества модификаций конечного изделия, доступной производственной инфраструктуры и требований к прослеживаемости. Именно эти факторы определяют, будет ли программирование самостоятельным участком подготовки компонентов, частью автоматизированного хендлера, операцией на тестовой станции либо услугой, выполненной ещё до поступления микросхем на предприятие.
| Критерий | Off-board programming | ISP | Предварительно запрограммированные компоненты |
|---|---|---|---|
| Когда выполняется | До монтажа на PCB | После монтажа на PCB | До поступления на предприятие |
| Объект операции | Отдельная микросхема | Микросхема в составе собранной платы | Отдельная микросхема |
| Электрический интерфейс | Программирующий сокет | Цепи PCB и предусмотренный интерфейс программирования | Организуется внешним исполнителем |
| Влияние на SMT-такт | Время записи вынесено за пределы сборки PCB | Программирование входит в обработку собранной платы | На собственной линии операция отсутствует |
| Дополнительные возможности | AOI, сортировка, маркировка, переупаковка | Совмещение с ICT/FCT, калибровкой и персонализацией | Минимизация собственной инфраструктуры программирования |
| Основное ограничение | Требуются программаторы, сокеты, хендлер и соответствующая оснастка | PCB должна быть заранее подготовлена для производственного ISP | Зависимость от поставщика и необходимость управления версиями готовых партий |
| Особенно подходит | Для предварительной подготовки крупных партий компонентов | При частых изменениях firmware и обработке индивидуальной платы | Когда программирование целесообразно полностью передать внешнему исполнителю |
Следующий вопрос возникает уже после выбора самого места программирования: как организовать операцию с требуемой производительностью и обеспечить надёжный контакт с каждым компонентом. Для этого необходимо рассмотреть архитектуру автоматических систем программирования, многопозиционную обработку и программирующие сокеты.
Архитектура автоматических систем программирования
Автоматическая система программирования представляет собой не один программатор, а совокупность нескольких взаимосвязанных узлов. Электронную операцию записи выполняет промышленный программатор, механический хендлер перемещает микросхемы между входным носителем, рабочими позициями и выходной упаковкой, а программирующие сокеты обеспечивают электрический контакт с конкретным компонентом.
В зависимости от производственной задачи система может включать один или несколько программаторов и различное количество рабочих позиций. Количество каналов подбирается с учётом требуемой производительности, времени записи и особенностей конкретного проекта. В наших технических материалах встречаются конфигурации, где одновременно может быть задействована только часть установленных позиций либо все доступные рабочие места.
Типовой автоматический цикл выглядит следующим образом:
извлечение компонента из исходного носителя → определение его положения и ориентации → установка в программирующий сокет → выполнение записи и проверки данных → извлечение компонента → направление в соответствующий выходной носитель.
При необходимости в этот маршрут добавляются инспекция, маркировка, сортировка и переупаковка. За счёт модульного построения программирование может быть центральной операцией как специализированной машины, так и более сложного комплекса подготовки компонентов.
Программатор и хендлер выполняют разные функции
Важно различать две части такой системы.
Программатор непосредственно взаимодействует с памятью микросхемы и выполняет предусмотренные алгоритмом операции: запись, чтение, стирание, верификацию, контроль контрольной суммы и, при необходимости, загрузку индивидуальных данных. Поддержка конкретного устройства на этом уровне определяется возможностями самого программатора и наличием подходящего алгоритма.
Автоматический хендлер отвечает за физическую обработку компонента: загрузку, захват, перемещение, позиционирование, установку в сокет и последующую выгрузку. Он также может координировать работу нескольких программаторов и обслуживать дополнительные технологические модули.
Такое разделение принципиально важно при выборе системы. Механически подходящая машина ещё не гарантирует возможность программирования конкретной микросхемы, а поддержка устройства программатором сама по себе не означает, что существующая оснастка сможет автоматически обработать его корпус.
Поэтому совместимость всегда рассматривается как минимум на двух уровнях:
- электронном — программатор и алгоритм должны поддерживать конкретный Part Number;
- механическом — программирующий сокет, захват и транспортная оснастка должны соответствовать корпусу и контактной геометрии компонента.
Однопозиционное и параллельное программирование
Наиболее простая архитектура предполагает последовательную работу с одним компонентом — single-site programming. Такая конфигурация подходит для небольших объёмов, опытного производства или случаев, когда производительность операции не является определяющим фактором.
Для серийного выпуска используется параллельная обработка нескольких компонентов. В документации и отраслевой терминологии встречаются обозначения multi-site programming и gang programming. При таком подходе несколько микросхем устанавливаются в отдельные рабочие позиции и могут программироваться одновременно.
Увеличить количество одновременно обрабатываемых изделий можно двумя основными способами:
- использовать больше программирующих сокетов, обслуживаемых одним многоканальным программатором;
- установить несколько самостоятельных программаторов и распределить рабочие позиции между ними.
Обе схемы применяются на практике. В автоматических системах количество активных сокетов при этом может быть меньше их максимального физического числа: конфигурация выбирается в зависимости от длительности программирования и требуемого темпа производства. Например, в наших материалах встречаются машины с четырьмя, восемью и большим количеством рабочих позиций, причём часть систем позволяет задействовать только необходимое число сокетов.
| Параметр | Single-site | Multi-site / gang, многоканальный программатор | Несколько программаторов |
|---|---|---|---|
| Одновременно обрабатывается | 1 компонент | Несколько компонентов | Несколько групп компонентов |
| Программирующие позиции | 1 | Несколько сокетов | Сокеты распределены между программаторами |
| Основное назначение | Малые объёмы, опытное производство | Повышение производительности серийного процесса | Сокрытие длительного времени записи за счёт параллельной работы |
| Преимущество | Простая архитектура | Параллельная обработка нескольких компонентов | Независимая работа нескольких программирующих ресурсов |
| Ограничение | Низкий уровень параллелизма | Программатор должен обеспечивать необходимое число каналов | Усложняются механический маршрут и синхронизация |
| Что определяет эффективность | Время одной операции | Время записи, число каналов и механический цикл | Баланс между временем записи и обслуживанием всех позиций хендлером |
Примечание. Multi-site и gang programming используются для обозначения параллельной обработки нескольких компонентов; конкретная аппаратная реализация зависит от архитектуры программатора и автоматической системы.
Само по себе большое количество сокетов, однако, ещё не гарантирует пропорционального увеличения производительности. При коротком времени записи ограничивающим фактором может стать механический хендлер, а при длительном — именно программаторы. Этот вопрос мы отдельно разберём в следующем разделе, посвящённом реальному UPH.
Программирующий сокет как часть технологической оснастки
Программирующий сокет обеспечивает одновременно две задачи: точно фиксирует корпус микросхемы и создаёт надёжный электрический контакт между её выводами или контактными элементами и программатором.
Для разных корпусов — QFN, QFP, SOP, TSOP, BGA, CSP, WLCSP и других — применяются соответствующие исполнения контактной оснастки. При нестандартной геометрии, малом шаге контактов или особо чувствительном корпусе может потребоваться специализированный адаптер.
Поэтому указания вроде «система поддерживает QFN» сами по себе недостаточно. Даже внутри одного семейства корпусов могут различаться:
- размеры корпуса;
- количество и расположение выводов;
- шаг контактов;
- высота изделия;
- геометрия посадочной поверхности;
- электрическая конфигурация.
В производственной практике совместимость поэтому проверяется по полному Part Number, а уже под него выбираются программатор, алгоритм, адаптер, сокет и соответствующая механическая оснастка. Такой подход прямо отражён и в наших спецификациях автоматических систем.
При переналадке на другой компонент может быть достаточно заменить программирующий сокет и связанную с ним механическую оснастку, не меняя основную архитектуру машины. Однако степень такой универсальности зависит от диапазона поддерживаемых корпусов и конструкции конкретной системы.
Почему состояние сокета влияет на стабильность программирования
В ручной лабораторной работе сокет может использоваться сравнительно редко. В автоматической линии ситуация принципиально иная: компонент устанавливается и извлекается тысячи раз, а контактная система постоянно подвергается механическому воздействию.
Контакты постепенно изнашиваются и могут загрязняться. На качество соединения также влияют состояние выводов компонента, характеристики их покрытия, точность установки и чистота рабочей зоны. Поэтому ресурс и обслуживание программирующих сокетов становятся эксплуатационными параметрами производственной системы.
Для различных конструкций ресурс может существенно различаться: в технической документации промышленных производителей встречаются значения от нескольких тысяч до сотен тысяч циклов, а отдельные специализированные контактные решения рассчитаны на ещё более продолжительную работу. В одном из наших источников для конкретной оснастки Golden Finger заявлен ресурс около 3 млн циклов; это характеристика именно данной конструкции, а не универсальное значение для всех программирующих сокетов.
Практически это означает, что состояние контактной оснастки необходимо учитывать при анализе повторяющихся ошибок записи. Неуспешное программирование не всегда связано с самой микросхемой или программным файлом: причиной может оказаться нестабильный электрический контакт.
Позиционирование перед установкой в сокет
Автоматическая установка предъявляет к механике дополнительные требования. Компонент должен войти в сокет в правильной позиции и ориентации, не повредив ни корпус, ни контакты оснастки.
Для этого в автоматических системах применяется машинное зрение. Камера определяет фактическое положение микросхемы и её угловую ориентацию, после чего координаты захвата или установки корректируются. Это особенно полезно при работе с Tape & Reel и лотками, где положение компонента в кармане или ячейке может немного отличаться от номинального.
Следует при этом различать визуальное позиционирование и полноценную AOI. Камера, используемая только для определения координат и ориентации, ещё не обязательно способна выполнять инспекцию маркировки, выводов, поверхности корпуса или других дефектов. В наших технических материалах эти функции прямо разделяются.
Такое различие важно и при выборе оборудования: наличие CCD-камеры не следует автоматически трактовать как наличие системы автоматической оптической инспекции.
Модульность и переналадка системы
Современная автоматическая система программирования может строиться как набор взаимозаменяемых или конфигурируемых функциональных модулей. В зависимости от производственного маршрута в неё включаются:
программаторы и сокеты, системы подачи Tape/Tray/Tube, механический хендлер, машинное зрение, устройства сортировки, AOI, маркировка и оборудование для переупаковки.
За счёт этого одна конфигурация может быть ориентирована прежде всего на высокопроизводительное параллельное программирование, другая — на частую смену номенклатуры, а третья — объединять программирование с переводом компонентов из лотков или туб в Tape & Reel.
Универсальность такой системы, однако, не означает отсутствие переналадки. При переходе на другую микросхему могут изменяться:
- программный алгоритм;
- программирующий сокет;
- параметры захвата и позиционирования;
- механическая оснастка;
- настройки входного и выходного носителя;
- рабочий рецепт оборудования.
Именно поэтому корректнее говорить не об «универсальной системе для любых микросхем», а о платформе, которую можно сконфигурировать под определённый диапазон компонентов и производственных маршрутов.
Архитектура системы определяет, сколько компонентов можно обрабатывать одновременно и насколько эффективно механический хендлер сможет использовать доступные программирующие ресурсы. Но для оценки фактической пропускной способности одного количества позиций недостаточно. Следующий этап — определить, как соотносятся скорость механического цикла, длительность программирования и число работающих сокетов, то есть рассчитать реальный UPH.
Производительность автоматического программирования: почему паспортный UPH не равен реальному
Для автоматических систем программирования одним из основных показателей является UPH (Units Per Hour) — количество компонентов, которое оборудование способно обработать за один час. На первый взгляд этот параметр кажется простым: чем выше указанное значение, тем производительнее система. На практике оценка сложнее, поскольку скорость механического хендлера и фактическая скорость программирования конкретной микросхемы могут существенно различаться.
Поэтому при сравнении оборудования важно понимать, какой именно UPH указан в технической документации и при каких условиях он достигается.
Механическая и фактическая производительность
Для автоматических хендлеров может указываться Maximum Mechanical UPH — максимальная механическая производительность. Этот показатель характеризует быстродействие системы Pick & Place: насколько быстро машина способна захватывать компоненты, перемещать их между носителем и рабочими позициями и выполнять загрузку и выгрузку.
При таком измерении собственно время записи данных в память микросхемы не является определяющим фактором. Поэтому Maximum Mechanical UPH показывает прежде всего возможности механической части системы, а не гарантированную производительность реального процесса программирования.
Фактический UPH возникает уже при совместной работе всех подсистем:
подача компонента → захват → установка в сокет → программирование → верификация → извлечение → сортировка или выгрузка.
Если любой из этих этапов занимает больше времени, чем остальные, именно он начинает ограничивать пропускную способность всей системы.
Для автоматического программирования особенно важны три параметра:
- количество установленных программаторов;
- количество одновременно используемых программирующих сокетов;
- длительность алгоритма программирования конкретного компонента.
К ним добавляется длительность механического цикла хендлера — время, необходимое для загрузки и выгрузки всех задействованных позиций.
Что входит во время программирования
Под временем программирования неправильно понимать только физическую запись массива данных во Flash-память. Реальный производственный цикл может включать несколько операций:
идентификация устройства → при необходимости стирание → запись → верификация → работа с конфигурационными областями → запись индивидуальных данных → контроль результата.
Точный набор зависит от архитектуры компонента и задания. Поэтому две внешне одинаковые по корпусу микросхемы могут иметь совершенно разную продолжительность программирования.
На время операции влияют, в частности:
- объём записываемых данных;
- тип и технология памяти;
- скорость используемого интерфейса;
- алгоритм стирания и записи;
- необходимость верификации;
- количество дополнительных областей памяти;
- сериализация и персонализация;
- настройки безопасности.
В наших материалах длительность программирования рассматривается как один из исходных параметров, необходимых ещё на этапе подбора конфигурации автоматической системы.
Поэтому производительность нельзя корректно оценить только по названию корпуса, типу носителя или максимальному количеству установленных сокетов.
Простой пример расчёта
Рассмотрим систему с одним программатором и восемью программирующими позициями.
Предположим, что хендлеру необходимо 9 секунд, чтобы выполнить полный механический цикл, связанный с обработкой восьми компонентов: загрузить их в сокеты и затем выгрузить.
Количество таких циклов в час:
3600 / 9 = 400 циклов/ч.
Если за один цикл обрабатываются восемь микросхем:
400 × 8 = 3200 компонентов/ч.
Таким образом, теоретическая производительность такой конфигурации составляет 3200 UPH, если программирование завершается достаточно быстро и не заставляет механическую систему ожидать освобождения сокетов. Этот пример используется в исходном материале по расчёту реального UPH.
Если запись конкретной микросхемы занимает меньше времени, чем период, необходимый хендлеру для обслуживания этих позиций, ограничивающим фактором остаётся механика.
Если же программирование занимает значительно больше времени, картина меняется.
Когда узким местом становится программатор
Предположим, что вместо нескольких секунд запись занимает 20 секунд. Если система имеет только одну группу программирующих позиций, хендлер после их загрузки не сможет немедленно продолжить работу: ему придётся ждать завершения программирования.
В этом случае значительная часть потенциальной механической производительности теряется.
Проблему можно решить за счёт параллелизма. Пока одна группа компонентов программируется, хендлер загружает другую. Для этого могут использоваться дополнительные программаторы или независимые группы рабочих позиций.
Технологический цикл тогда выглядит примерно так:
загрузка группы A → начало программирования A → загрузка группы B → программирование B одновременно с A → выгрузка готовой группы A → загрузка следующей группы → ...
Такой принцип позволяет частично или полностью скрыть время программирования за механическими операциями, сокращая простои хендлера. Именно поэтому системы с несколькими программаторами особенно эффективны для компонентов с относительно длительным циклом записи.
В наших технических данных также встречаются конфигурации, где несколько рабочих позиций используются параллельно именно для поддержания требуемой производительности при продолжительных алгоритмах программирования.
Когда узким местом становится механика
Обратная ситуация возникает при очень коротком времени программирования.
Если микросхема записывается практически сразу, сокет быстро становится доступным, но система всё равно должна физически:
- забрать очередной компонент;
- перенести его;
- точно установить в сокет;
- закрыть или активировать контактную оснастку;
- после завершения операции снова извлечь его;
- выполнить сортировку;
- перенести в выходной носитель.
В такой конфигурации увеличение числа программаторов уже не обязательно даёт заметный прирост. Электрические ресурсы простаивают, ожидая хендлер, а предел производительности задаётся скоростью Pick & Place.
Поэтому максимальное число установленных программаторов не следует автоматически считать оптимальной конфигурацией. Для конкретного проекта необходимо найти баланс между временем записи и временем механического обслуживания позиций.
Почему больше программаторов не означает линейный рост UPH
Идеальная модель могла бы предположить, что удвоение количества программаторов автоматически удвоит производительность. В реальной системе такого линейного масштабирования обычно нет.
Причина заключается в том, что дополнительные рабочие позиции также необходимо физически обслуживать. Роботизированный модуль выполняет больше перемещений, увеличивается маршрут между сокетами, входным и выходным носителями, а в цикл могут добавляться ожидания и операции синхронизации.
В исходном материале по расчёту UPH для конкретной архитектуры предлагается использовать консервативную поправку примерно 5% на каждый дополнительный программатор, учитывая увеличение расстояния перемещения роботизированной руки. Это не следует воспринимать как универсальный отраслевой коэффициент: значение относится к рассматриваемой системе и методике оценки. Однако сам принцип универсален — дополнительный параллелизм имеет механические накладные расходы.
Поэтому точную производительность многопрограмматорной системы лучше рассчитывать на основании реального маршрута хендлера и алгоритма конкретного компонента, а не простой арифметикой вида «UPH одной позиции × количество позиций».
Количество сокетов также должно соответствовать времени записи
Аналогичный принцип действует и при выборе числа активных сокетов.
Если время программирования велико, большее число одновременно работающих позиций позволяет поддерживать непрерывное движение хендлера. Если операция очень короткая, часть сокетов может не приносить фактической пользы, поскольку механический модуль физически не успевает обслуживать их быстрее.
Поэтому в ряде автоматических систем предусмотрена возможность использовать не все установленные позиции одновременно. Такая конфигурация позволяет адаптировать оборудование к конкретной микросхеме и не привязывать производственный рецепт к максимальному аппаратному количеству сокетов.
Именно поэтому при подборе оборудования необходимо знать не только требуемый UPH, но и:
полный Part Number → объём и формат записываемых данных → длительность алгоритма → количество доступных каналов → время механического цикла → требуемая производительность.
Влияние дополнительных операций на общий UPH
В комплексной автоматической системе программирование может быть только одной из операций. После него компонент может проходить AOI, маркировку, электрическую проверку, переупаковку или дополнительную сортировку.
В таком случае итоговая производительность комплекса определяется уже самой медленной операцией или комбинацией операций в общем маршруте.
Например, программирование может занимать всего несколько секунд, но если после него требуется высокодетальная инспекция или более медленный цикл лазерной маркировки, именно этот модуль способен стать новым узким местом. Аналогично на производительность влияют время подачи лотков, смена туб, транспортировка ленты и дополнительные Pick & Place-перемещения.
Поэтому для интегрированной системы корректнее оценивать не изолированный UPH программатора, а производительность полного технологического маршрута.
Номинальный UPH и производительность реального производства
Даже правильно рассчитанный технологический UPH не следует путать с фактическим суточным выпуском.
Рабочее время оборудования дополнительно включает:
- загрузку материалов;
- переналадку;
- смену производственных заданий;
- обслуживание сокетов и сопел;
- устранение ошибок;
- пополнение носителей;
- профилактику;
- остановки оборудования;
- контроль первого образца.
Поэтому при планировании мощности обычно требуется определённый запас относительно минимально необходимого выпуска.
Например, в исходных материалах для потребности порядка 20 000 компонентов в сутки в качестве практического ориентира рассматривается система примерно на 3000 UPH, то есть с существенным резервом относительно простого деления суточной потребности на продолжительность смены. Такой подход учитывает, что оборудование не работает весь производственный день в идеальном непрерывном режиме.
Конкретный резерв, однако, необходимо рассчитывать для фактического графика предприятия, а не переносить это соотношение на любой производственный процесс.
Как правильно сравнивать системы по производительности
При оценке автоматического программатора одного числа в графе «UPH» недостаточно. Для содержательного сравнения необходимо выяснить:
- Что означает заявленный показатель — механическую максимальную скорость или производительность при реальном программировании.
- Для какой конфигурации он указан — сколько программаторов и сокетов задействовано.
- При каком времени программирования достигнут результат.
- Какие операции включены в цикл — только Pick & Place и программирование либо также инспекция, маркировка и упаковка.
- Какой входной и выходной формат компонентов используется.
- Как меняется производительность при конкретном алгоритме заказчика.
Поэтому достоверный расчёт UPH выполняется не для абстрактной «машины», а для связки:
конкретный компонент + конкретный программный образ + конкретный программатор + количество сокетов + механический маршрут + набор дополнительных операций.
Именно такой подход позволяет определить, где находится реальное узкое место процесса и будет ли увеличение числа программаторов или рабочих позиций действительно повышать производительность.
После расчёта требуемой пропускной способности следующим вопросом становится уже содержание самой операции программирования. В серийном производстве в память компонента может записываться не только общий программный образ, но также конфигурационные, калибровочные и индивидуальные данные. Именно этому посвящён следующий раздел.
Что записывается в компонент помимо firmware
Производственное программирование часто воспринимают как загрузку одного файла встроенного программного обеспечения в память микросхемы. Для простых производственных сценариев этого действительно может быть достаточно, однако современные программируемые компоненты позволяют работать с гораздо более широким набором данных. В рамках одного производственного цикла могут записываться не только программный образ, но и параметры конфигурации, калибровочные значения, уникальные идентификаторы и данные, определяющие состояние защитных функций устройства.
Конкретный состав операции всегда зависит от архитектуры микросхемы. Различные семейства микроконтроллеров, памяти, FPGA и защищённых компонентов имеют собственную организацию памяти, набор конфигурационных областей и ограничения по их записи. Поэтому перечень программируемых данных определяется технической документацией на конкретное устройство и производственным заданием, а не возможностями автоматического хендлера как такового.
Программный образ
Основную часть данных обычно составляет встроенное программное обеспечение — firmware. Это машинный код и связанные с ним данные, определяющие работу микроконтроллера или другого программируемого устройства.
В серийном производстве для партии, как правило, используется предварительно подготовленный и проверенный программный образ. Система программирования загружает его в предусмотренные области памяти, а после записи выполняет предусмотренную алгоритмом проверку — например, считывание данных, верификацию или сравнение контрольной суммы.
Важно, что внешне одинаковые микросхемы после программирования могут предназначаться для разных вариантов конечного изделия. Один и тот же аппаратный компонент может использоваться с различными версиями firmware или различными наборами конфигурационных параметров. Поэтому после программирования принадлежность изделия к определённому производственному заданию становится такой же важной характеристикой, как его исходный Part Number.
Конфигурационные параметры
Помимо основной памяти программы многие устройства имеют отдельные области или регистры, определяющие режим их работы.
В технической документации для таких параметров могут использоваться обозначения configuration bits, configuration bytes, fuse bits, Option Bytes и другие термины, зависящие от архитектуры конкретного производителя.
С их помощью, например, могут задаваться:
- источники и режимы тактирования;
- параметры загрузки;
- конфигурация отдельных областей памяти;
- режимы аппаратных интерфейсов;
- параметры watchdog;
- разрешение или ограничение доступа к памяти;
- настройки отладочных и программирующих интерфейсов;
- отдельные функции аппаратной защиты.
Поэтому корректное программирование определяется не только совпадением содержимого Flash-памяти с программным файлом. Ошибка в конфигурационных параметрах способна изменить поведение устройства даже при полностью корректном firmware.
Именно поэтому производственное задание обычно фиксирует не только программный образ, но и все остальные параметры, которые должны быть установлены для конкретного исполнения изделия.
Калибровочные данные
Отдельная категория — калибровочные коэффициенты и индивидуальные поправочные значения.
Они используются в устройствах, где необходимо компенсировать разброс характеристик конкретного экземпляра или всей электронной системы. Например, калибровочные данные могут быть связаны с результатами измерения аналогового тракта, датчика, генератора, источника опорного напряжения или другого функционального узла.
Существует несколько вариантов организации такого процесса. Некоторые калибровочные значения записываются изготовителем полупроводникового компонента ещё на заводе и уже присутствуют в поставляемой микросхеме. Другие определяются только после сборки или испытания конечного изделия и записываются производителем оборудования.
Поэтому при производственном программировании важно различать существующие заводские данные, которые необходимо сохранить, и области памяти, предназначенные для собственной калибровочной информации.
В автоматизированном производстве калибровка может быть связана с тестовой системой: оборудование выполняет измерение, рассчитывает индивидуальный коэффициент, передаёт его программатору, а после записи проверяет результат. Таким образом, значение становится индивидуальным для конкретного экземпляра, а не общим для всей партии.
OTP-память и необратимые настройки
Некоторые компоненты содержат OTP (One-Time Programmable), eFuse или другие области, запись которых является однократной либо ограниченно обратимой.
Такие ресурсы могут использоваться для хранения постоянных конфигурационных параметров, идентификаторов и настроек безопасности. В частности, на этапе производственного программирования в зависимости от архитектуры устройства могут устанавливаться параметры Secure Boot, доверенные открытые ключи, ограничения отладочного доступа и другие функции, влияющие на дальнейшую модель безопасности изделия.
Работа с подобными областями требует особенно строгого управления заданием. Если обычную Flash-память зачастую можно стереть и перепрограммировать, неправильная запись OTP или eFuse может оказаться необратимой.
Поэтому перед выполнением таких операций обычно особенно важны:
- предварительная проверка производственного задания;
- подтверждение типа подключённого устройства;
- контроль записываемых значений;
- регистрация результата операции.
Это один из примеров того, почему в производственных системах недостаточно просто предоставить оператору возможность вручную выбрать файл и нажать команду Program.
Сериализация и индивидуальные идентификаторы
При серийном производстве все компоненты партии могут получать одинаковый firmware, но одновременно каждому экземпляру могут записываться уникальные данные.
К ним могут относиться:
- серийный номер;
- идентификатор изделия;
- идентификатор партии или производственного заказа;
- MAC-адрес;
- дата или код изготовления;
- аппаратная ревизия;
- другие индивидуальные значения, предусмотренные архитектурой конечного изделия.
В отличие от общей программы такие данные необходимо формировать и контролировать отдельно для каждого компонента. В исходной технической базе статьи персонализация прямо рассматривается как самостоятельная часть производственного программирования.
Здесь важно различать два типа идентификаторов.
Первый — уникальный идентификатор, записанный самим производителем микросхемы. Некоторые компоненты поставляются уже с заводским номером, который может быть считан программным обеспечением.
Второй — идентификатор, присваиваемый производителем конечного изделия во время собственного технологического процесса.
Это не одно и то же. Заводской UID может использоваться как исходная уникальная характеристика микросхемы, тогда как собственный серийный номер связывает её уже с конкретным продуктом, производственным заказом или системой прослеживаемости.
Подробно механизм управления такими идентификаторами мы рассмотрим в следующем разделе о сериализации.
Персонализация компонентов
Если часть данных различается от экземпляра к экземпляру, программирование превращается из простого тиражирования файла в персонализацию.
Например, система может последовательно:
- загрузить общий программный образ;
- получить очередной серийный номер из производственной системы;
- записать его в предусмотренную область памяти;
- записать дополнительные индивидуальные параметры;
- выполнить верификацию;
- зарегистрировать, какой именно набор данных получил конкретный компонент.
В результате две физически одинаковые микросхемы после обработки могут иметь одинаковый основной firmware, но разные серийные номера, сетевые адреса, калибровочные значения или другие параметры.
Это позволяет переносить часть формирования конечной конфигурации продукта на стадию программирования. Один базовый аппаратный компонент может использоваться для нескольких вариантов изделия, а различия между ними задаются программно или конфигурационно. Такой подход отражён и в исходном материале статьи.
Однако вместе с гибкостью возникает и дополнительный риск: необходимо гарантировать соответствие физического компонента, программного образа и индивидуального набора данных. Именно поэтому персонализация практически неизбежно связана с системой производственной прослеживаемости.
Защищённая персонализация
Для подключённых устройств и изделий с повышенными требованиями к информационной безопасности производственный цикл может включать secure provisioning — защищённую персонализацию.
В этом случае компонент получает не только обычные идентификационные сведения, но и криптографические данные, например цифровые сертификаты, ключи или учётные данные, используемые для аутентификации устройства и защищённого обмена.
В некоторых архитектурах ключевая пара генерируется непосредственно внутри защищённой области микросхемы. Закрытый ключ при этом не требуется передавать через обычную производственную систему: за пределы устройства выходит только открытая часть или данные, необходимые для дальнейшего выпуска сертификата.
Это существенно меняет требования к инфраструктуре программирования. Чувствительные данные уже нельзя рассматривать как обычный производственный файл, доступный оператору. Необходимо контролировать их получение, использование и регистрацию, а для работы с криптографическими ключами могут применяться специализированные защищённые аппаратные и программные средства.
Подробно вопросы защиты программных данных и производственной инфраструктуры будут рассмотрены далее; здесь важно зафиксировать сам принцип: production programming может одновременно формировать функциональность, конфигурацию и цифровую идентичность устройства.
Проверка записанных данных
Независимо от состава задания операция не должна заканчиваться самим фактом передачи данных в память.
В промышленном цикле программатор может выполнять:
- запись (Program);
- верификацию (Verify);
- чтение памяти (Read);
- стирание (Erase);
- проверку контрольной суммы (Checksum);
- запись индивидуальных идентификаторов;
- регистрацию результата операции.
Такой набор функций предусмотрен и в нашей технической базе для автоматических модулей программирования.
Не все перечисленные операции обязательно выполняются в каждом цикле. Конкретная последовательность определяется устройством и производственным алгоритмом. Например, для некоторых компонентов предварительное стирание не требуется, а способ проверки записанных данных может отличаться.
Главное требование состоит в другом: система должна иметь формализованный критерий успешного завершения операции, после которого компонент получает статус OK и допускается к следующим этапам обработки.
Программирование как формирование конфигурации изделия
Таким образом, в серийном производстве программатор работает не только с одним бинарным файлом. В зависимости от проекта производственное задание может включать несколько уровней данных:
общие для всей партии:
firmware → конфигурационные параметры → настройки функций и защиты;
индивидуальные для конкретного экземпляра:
серийный номер → MAC-адрес → калибровочные значения → персональные идентификаторы → при необходимости криптографические данные.
Именно это превращает программирование из простой операции записи памяти в один из этапов формирования конкретного исполнения электронного изделия.
| Категория данных | Примеры | Для партии или экземпляра | Особенность |
|---|---|---|---|
| Firmware | Основной программный образ | Обычно общий для партии или исполнения | Определяет основную функциональность устройства |
| Конфигурационные данные | Configuration bits, fuse bits, Option Bytes | Обычно задаются производственным заданием | Могут определять режим загрузки, интерфейсы, работу памяти и защитные функции |
| Калибровочные данные | Индивидуальные коэффициенты и поправочные значения | Могут быть индивидуальными | Часть значений может быть записана ещё производителем компонента |
| OTP / eFuse | Необратимые параметры и настройки безопасности | Зависит от архитектуры устройства | Ошибочная запись может оказаться необратимой |
| Идентификаторы | Серийный номер, MAC-адрес, код заказа, аппаратная ревизия | Индивидуальные | Требуют контроля уникальности и связи с конкретным экземпляром |
| Защищённые данные | Ключи, сертификаты, учётные данные | Обычно индивидуальные | Требуют защищённой инфраструктуры secure provisioning |
| Заводской UID | Уникальный идентификатор производителя микросхемы | Индивидуальный | Уже присутствует в компоненте и не равен собственному серийному номеру конечного изделия |
Чем больше индивидуальных данных участвует в процессе, тем менее допустимо рассматривать программирование независимо от системы управления производством. Необходимо контролировать уникальность идентификаторов, соответствие данных производственному заданию и связь результатов с конкретным физическим изделием.
Поэтому следующим логическим уровнем становится сериализация и прослеживаемость — механизм, который связывает запрограммированный компонент с его цифровой историей и позволяет сохранить эту связь на последующих этапах производства.
Сериализация, прослеживаемость и защита производственных данных
По мере того как производственное программирование выходит за рамки загрузки одинакового firmware во всю партию, возрастает значение сериализации и прослеживаемости. Если каждому компоненту присваиваются индивидуальные данные, производственная система должна не только корректно записать их, но и сохранить связь между физической микросхемой, программным заданием и результатами всех выполненных операций.
В простейшем варианте прослеживаемость ведётся на уровне партии: известно, от какого поставщика поступили компоненты, к какому Lot они относятся и в каком производственном заказе использовались. Сериализация позволяет перейти на следующий уровень — идентификацию отдельного экземпляра.
Уникальный идентификатор становится связующим элементом между физическим компонентом и его цифровой историей. С ним могут быть связаны версия программного обеспечения, контрольная сумма записанных данных, время выполнения операции, результат Pass/Fail, номер задания и другие технологические сведения.
Заводской идентификатор и производственный серийный номер — не одно и то же
Некоторые микросхемы уже при изготовлении получают уникальный идентификатор, записанный производителем полупроводникового компонента. В зависимости от архитектуры устройства он может быть доступен для чтения и использоваться производственной системой как постоянный признак конкретного экземпляра.
Отдельно от него конечный производитель может присваивать собственные данные:
- серийный номер изделия;
- MAC-адрес;
- код производственного заказа;
- идентификатор аппаратной версии;
- код партии или исполнения;
- другие уникальные значения, предусмотренные проектом.
Поэтому заводской UID и серийный номер конечного изделия не следует считать взаимозаменяемыми. Первый характеризует сам полупроводниковый компонент, второй формируется уже в рамках конкретного производственного процесса.
Доступность областей памяти для записи индивидуальных данных зависит от архитектуры микросхемы. Поэтому схема сериализации разрабатывается с учётом технической документации на конкретный компонент и структуры конечного изделия.
Как управлять уникальными номерами
Главная задача сериализации заключается не просто в создании последовательности чисел. Необходимо гарантировать, что один уникальный идентификатор не будет присвоен двум разным изделиям, а его использование будет корректно зарегистрировано.
Один из возможных подходов — централизованное управление пулом серийных номеров. Перед программированием система получает или резервирует очередное значение для конкретного производственного цикла. После успешного завершения операции номер фиксируется как использованный.
Если программирование завершилось неуспешно, дальнейшая судьба зарезервированного значения должна определяться установленным алгоритмом. Такая логика позволяет избежать неконтролируемого повторного использования идентификаторов и сохранить последовательную историю их выдачи. Именно централизованное резервирование и регистрация номеров рассматриваются в исходной базе статьи как один из способов организации надёжной сериализации.
Особенно важно это при параллельном программировании. Если одновременно работают несколько сокетов или несколько программаторов, система должна точно знать, какой набор индивидуальных данных был передан на каждую рабочую позицию и какой компонент успешно завершил операцию.
Иными словами, параллельная обработка требует параллельного управления данными: недостаточно просто сформировать восемь очередных номеров — необходимо сохранить однозначное соответствие между каждым номером и фактическим результатом конкретного канала.
Что можно записывать в историю компонента
Состав регистрируемых данных зависит от требований производства, однако история программирования может включать:
- уникальный идентификатор компонента;
- номер партии и производственного задания;
- дату и время операции;
- используемый программный образ и его версию;
- контрольную сумму;
- конфигурационные параметры;
- индивидуальные записанные значения;
- номер программатора, канала или сокета;
- результат Pass/Fail;
- количество повторных попыток;
- результаты последующего тестирования или инспекции.
Исходный материал статьи прямо связывает с уникальным идентификатором версию программного обеспечения, checksum, время программирования, результат операции, количество повторных попыток и номер производственного задания.
Такой журнал полезен не только для подтверждения того, что компонент был запрограммирован. Если проблема обнаруживается позднее — например, во время тестирования платы или эксплуатации готового изделия, — производственная история позволяет установить, какие именно данные были записаны и успешно ли завершилась операция.
Таким образом, прослеживаемость становится инструментом анализа качества, а не только складского учёта.
Связь программирования с MES
На уровне автоматизированного производства управление индивидуальными данными может быть связано с MES — системой управления производственными процессами.
Вместо ручного выбора задания оператором производственная система передаёт идентификатор заказа или материала, после чего программное обеспечение автоматически определяет:
какой компонент обрабатывается → какой программный образ требуется → какие конфигурационные и индивидуальные данные необходимо записать.
После завершения цикла информация движется в обратную сторону: система программирования возвращает фактический результат операции, а он сохраняется в производственной базе.
Так образуется двусторонняя связь:
MES / производственное задание → система программирования → компонент → результат программирования → MES.
Подобная архитектура одновременно решает две задачи. С одной стороны, уменьшается риск ручного выбора неправильного файла. С другой — формируется цифровая история обработки конкретного изделия.
Сам программатор при этом становится источником фактических производственных данных. Он сообщает не то, что должно было быть выполнено по заданию, а то, что действительно произошло: успешно ли прошла запись, какой канал использовался, какие индивидуальные данные были переданы и какой итоговый статус получен.
Прослеживаемость не заканчивается на самой микросхеме
Производственная traceability охватывает не только индивидуальные данные, записанные внутрь компонента.
Собственные идентификаторы могут иметь:
- исходная партия компонентов;
- катушка;
- лоток;
- туба;
- упаковочная единица;
- производственное задание;
- собранная печатная плата;
- конечное изделие.
Для материального носителя могут регистрироваться поставщик, Lot Number, дата поступления, условия хранения и другие сведения. После обработки эта информация связывается с результатами программирования, тестирования и последующей упаковкой. Исходный материал статьи описывает возможность построения непрерывной цепочки:
исходная партия и упаковка → программирование → уникальный идентификатор → результаты контроля и тестирования → выходная упаковка → использование компонента в конечном изделии.
Это особенно важно при переупаковке. Например, после преобразования Tray → Tape & Reel физический носитель меняется, однако информация о происхождении компонентов не должна теряться. Новая катушка становится следующим объектом системы прослеживаемости и должна оставаться связанной с исходным материалом и выполненными операциями.
Позже, при подаче этой катушки на SMT-линию, информационная цепочка может быть продолжена до конкретной сборки платы.
Сериализация и физическая маркировка выполняют разные задачи
Уникальный идентификатор не обязательно существует только в виде надписи на корпусе.
Он может быть:
- записан во внутренней памяти микросхемы;
- сохранён в производственной базе;
- нанесён на корпус;
- представлен штрихкодом или двумерным кодом;
- связан с идентификатором упаковочной единицы.
Поэтому сериализацию не следует отождествлять с маркировкой. Сериализация формирует уникальную цифровую идентичность изделия, а маркировка является одним из способов сделать часть этой информации физически доступной для чтения.
В автоматическом комплексе эти процессы могут быть связаны. Например, после присвоения серийного номера система передаёт его модулю лазерной маркировки, а последующая AOI проверяет наличие и корректное положение нанесённого обозначения. Возможность использования маркировки именно для идентификации и дальнейшей прослеживаемости предусмотрена и в наших материалах по автоматическим системам обработки компонентов.
Подробно способы физической маркировки будут рассмотрены в отдельной главе.
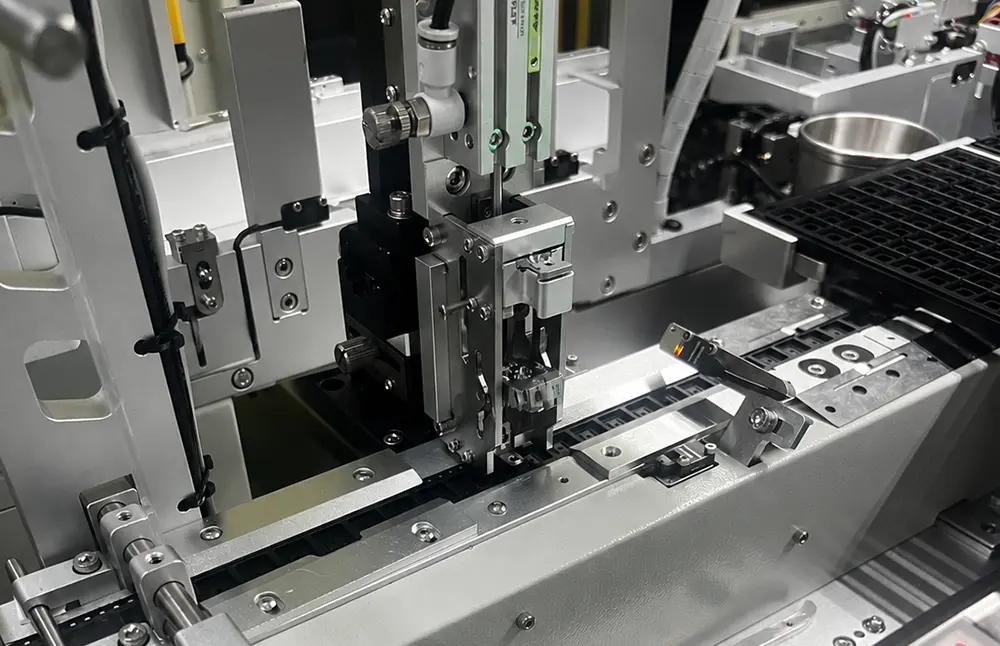
Почему производственные данные требуют защиты
Чем больше информации участвует в программировании, тем выше требования к её защите.
Производственный контур может работать одновременно с:
- firmware;
- конфигурационными файлами;
- серийными номерами;
- калибровочными значениями;
- криптографическими ключами;
- цифровыми сертификатами;
- параметрами безопасности.
Часть этой информации представляет интеллектуальную собственность разработчика, а часть непосредственно определяет цифровую идентичность и безопасность конечного изделия. Особенно критичным этот вопрос становится при контрактном производстве: внешней площадке необходимо предоставить достаточные данные для выпуска продукции, но это не означает, что оператор или производственный компьютер должны получать неограниченный доступ к исходным программным файлам и секретам.
Поэтому защита production programming строится не только вокруг самой микросхемы. Необходимо защищать данные на всём пути от разработчика до момента их записи.
Защищённое производственное задание
Один из подходов — передавать на производственную площадку не открытый набор исходных файлов, а заранее подготовленное защищённое производственное задание.
Программный образ может быть подписан и зашифрован. Проверка его целостности, подлинности и расшифрование выполняются уже внутри доверенной части системы программирования.
Такая архитектура позволяет одновременно:
- подтвердить, что производственное задание не было изменено;
- удостовериться в его происхождении;
- ограничить доступ персонала к исходному firmware;
- снизить риск неконтролируемого копирования программного образа.
Сходный принцип применяется к криптографическим ключам и другим секретным данным: вместо хранения в открытом виде они передаются в защищённой форме и раскрываются только внутри предусмотренного доверенного контура.
HSM и защита криптографических ключей
Для работы с наиболее чувствительными данными могут применяться HSM — аппаратные модули безопасности (Hardware Security Module).
Их задача состоит в том, чтобы операции с криптографическими ключами выполнялись внутри специализированной защищённой аппаратной среды. В идеальном случае секретный ключ не должен появляться в открытом виде в обычной файловой системе или памяти производственного компьютера.
HSM может использоваться для хранения ключей, криптографических операций и работы с защищёнными производственными заданиями. Для устройств, поддерживающих соответствующую архитектуру, возможен и другой вариант: уникальная ключевая пара генерируется непосредственно внутри самой микросхемы, а закрытый ключ вообще не покидает её защищённую область.
Таким образом уменьшается количество точек производственного процесса, в которых чувствительные данные потенциально доступны для копирования или компрометации.
Контроль разрешённого объёма выпуска
Защищённое программирование может решать ещё одну специфическую производственную задачу — контроль количества разрешённых к выпуску изделий.
Это особенно важно при передаче производства подрядчику. Наличие программного образа, BOM и технологической документации технически может позволить изготовить больше изделий, чем заказано.
В защищённых схемах допустимое количество программирований может быть ограничено самим производственным заданием. Система учитывает успешно выполненные операции и не разрешает использовать задание после исчерпания установленного лимита. Такой подход непосредственно рассматривается в исходных материалах статьи как средство снижения риска несанкционированного дополнительного производства.
Здесь важно именно количество успешно произведённых операций, а не число попыток как таковых: производственная логика должна различать успешные циклы, ошибки и повторные операции в соответствии с принятой системой учёта.
Разделение полномочий
Безопасность производственного программирования строится не только на криптографии. Не менее важно определить, кто имеет право создавать, изменять, утверждать и запускать производственные задания.
Типовая логика разделяет роли:
- разработчик или инженер формирует и проверяет программный образ и конфигурацию;
- ответственный за производство утверждает задание и его применение;
- оператор запускает уже разрешённый производственный процесс, не изменяя критичные параметры.
Такой подход уменьшает вероятность как случайного изменения конфигурации, так и несанкционированного доступа к исходным данным.
Для аудита при этом сохраняется журнал операций: какое задание использовалось, когда оно было запущено, сколько компонентов обработано и какие результаты получены.
Прослеживаемость как непрерывная цифровая цепочка
В наиболее развитой производственной архитектуре сериализация связывает между собой сразу несколько уровней данных:
поставленная партия → конкретный компонент → программное задание → firmware и конфигурация → индивидуальные данные → результат программирования → тестирование и инспекция → выходная упаковка → SMT-монтаж → конечное изделие.
При этом не каждый производственный процесс обязательно требует индивидуальной сериализации каждого SMD-компонента. Глубина прослеживаемости определяется требованиями изделия, отрасли и конкретной производственной схемы. Но сам принцип остаётся неизменным: чем больше операций выполняется над компонентом до монтажа, тем важнее не потерять связь между его физическим движением и информацией о выполненной обработке.
В результате программирование становится одним из ключевых узлов цифровой производственной цепочки. Оно не только изменяет содержимое памяти микросхемы, но и может присваивать компоненту уникальную идентичность, формировать запись о его состоянии и передавать эти данные следующим этапам производства.
Однако наличие корректного задания и системы прослеживаемости ещё не исключает ошибок физической автоматизации. Даже в полностью цифровизированной линии возможны ситуации, когда в компонент записываются неверные данные из-за неправильного задания либо механическая система некорректно обрабатывает микросхему. Поэтому следующая глава будет посвящена типовым ошибкам автоматического программирования и многоуровневым способам их предотвращения.
Ошибки автоматического программирования и способы их предотвращения
Автоматизация программирования снижает зависимость процесса от ручных операций, но сама по себе не исключает ошибок. Напротив, при высокой производительности единичная неверная настройка или нераспознанный механический сбой могут быстро распространиться на значительную часть партии.
Особенно критичны ошибки, которые обнаруживаются уже после передачи компонентов на SMT-монтаж. Если микросхема с неправильным firmware или вовсе непрограммированный компонент установлен и припаян на печатную плату, устранение проблемы требует диагностики и, в зависимости от конструкции изделия, повторного программирования уже на PCB либо демонтажа и замены компонента. Поэтому задача автоматической системы заключается не только в том, чтобы выполнить операцию быстро, но и в том, чтобы не допустить перехода сомнительного компонента на следующий технологический этап.
В исходных материалах особенно выделяются два риска: программирование неверными данными и наложение микросхем в программирующем сокете — IC stacking. Для их предотвращения используются разные механизмы, поскольку первая ошибка имеет преимущественно информационную природу, а вторая возникает в механической части автоматического хендлера.
Программирование неверного firmware или конфигурации
Внешне одинаковые микросхемы могут предназначаться для разных модификаций изделия и требовать различных версий firmware, конфигурационных параметров или индивидуальных данных. Поэтому одна из наиболее опасных ошибок — запуск корректно работающей машины с неправильным производственным заданием.
При этом с точки зрения самого программатора операция может завершиться успешно: данные будут записаны и пройдут верификацию. Проблема состоит в том, что записаны были не те данные.
Именно поэтому стандартной проверки результата записи недостаточно. Необходимо контролировать ещё и соответствие:
компонент → производственный заказ → программный образ → конфигурация → разрешённая операция.
Чем шире номенклатура и чем больше вариантов firmware используется на одной площадке, тем менее надёжным становится ручной выбор задания оператором.
Проверка первого образца
Один из способов снизить этот риск — предварительная проверка первого изделия или First Article Verification.
В рассматриваемой производственной схеме после подтверждения правильности первого образца формируется утверждённое и заблокированное задание, в котором фиксируются:
- корректная версия firmware;
- параметры программирования;
- необходимые конфигурационные значения и Option Bytes.
После утверждения оператор использует уже проверенный проект без возможности произвольно изменять его критические настройки.
Смысл такого подхода заключается не столько в проверке одной микросхемы как таковой, сколько в фиксации корректного производственного рецепта перед запуском серии.
Это особенно важно для параметров, ошибка в которых может не проявляться непосредственно во время Program/Verify. Например, основной программный образ может быть записан правильно, тогда как неверно заданный конфигурационный байт изменит режим загрузки или поведение устройства уже при его эксплуатации.
Штрихкодирование и автоматический выбор задания
Следующий уровень защиты — исключение ручного выбора программного проекта.
Производственный заказ, маршрутный лист, партия материала или упаковочная единица могут иметь штрихкод либо другой машиночитаемый идентификатор. После его сканирования система автоматически определяет, какое задание разрешено использовать для данной партии.
В исходном материале именно сочетание barcode + MES рассматривается как способ снизить риск загрузки неправильного программного файла на площадках, где одновременно выполняется множество проектов.
Логика процесса в этом случае выглядит следующим образом:
идентификация материала или заказа → автоматический выбор разрешённого проекта → проверка соответствия → запуск программирования.
В более интегрированной архитектуре производственное задание может поступать непосредственно из MES. Тогда оператор вообще не работает с отдельными файлами firmware: система получает идентификатор заказа и самостоятельно выбирает соответствующие данные и параметры. Возможность такого двустороннего обмена между системой программирования и MES уже заложена в рассматриваемой архитектуре статьи.
Таким образом, штрихкодирование используется не только для последующего учёта. Оно может становиться межблокировкой, не позволяющей запустить технологически неверную операцию.
IC stacking: когда в сокете оказываются две микросхемы
Вторая группа ошибок связана уже не с данными, а с физической обработкой компонента.
IC stacking — ситуация, при которой в программирующем сокете остаётся микросхема, а автоматический хендлер пытается установить поверх неё следующую.
В описанном в исходном материале сценарии нижний компонент сохраняет электрический контакт с сокетом и может быть повторно запрограммирован. Верхняя микросхема при этом фактически не получает данных, но при некорректной логике обработки способна быть перемещена дальше как обработанная. В результате непрограммированный компонент может попасть в выходной носитель и затем на SMT-монтаж.
Это хороший пример того, почему электрического результата Pass недостаточно для подтверждения корректности всего автоматического цикла: программатор сообщает о состоянии микросхемы, с которой он имеет электрический контакт, но механическая система должна отдельно подтвердить, что в сокете действительно находится именно один компонент.
Почему возникает наложение
В исходных материалах выделяются две типовые группы причин.
Первая — неправильная обработка аварийной остановки. Если машина остановилась из-за ошибки, оператор может сбросить аварийное состояние и продолжить цикл, не проверив, была ли предыдущая микросхема действительно извлечена из сокета. В результате последовательность логических состояний машины и реальное физическое состояние рабочей зоны расходятся.
Вторая группа связана с механикой захвата и датчиками. Например, загрязнённое вакуумное сопло или некорректно работающий датчик вакуума могут привести к тому, что система неверно определит факт захвата или освобождения компонента.
В реальном оборудовании встречается также отдельный контроль двойного захвата или залипания компонентов ещё на вакуумном сопле. В наших данных по автоматическим системам предусмотрен датчик, задача которого — обнаружить ситуацию, когда захват поднимает более одного компонента, и тем самым снизить риск установки нескольких микросхем в одну рабочую позицию.
Это близкая, но не полностью тождественная IC stacking ситуация: двойной захват может произойти ещё до установки в сокет, тогда как классический stacking возникает, когда предыдущий компонент остался в рабочей позиции. С инженерной точки зрения обе проблемы требуют одного принципа — подтверждать реальное физическое состояние компонента независимо от команды, которую механическая система считает выполненной.
Оптическая проверка свободного сокета
Первым защитным уровнем может быть машинное зрение.
Перед установкой новой микросхемы камера проверяет рабочую область и подтверждает отсутствие предыдущего компонента. Если сокет не пуст, следующий цикл загрузки блокируется.
Преимущество такого подхода заключается в прямом контроле физического состояния: система не делает вывод только на основании команды «компонент извлечён», а фактически проверяет результат операции.
В исходной схеме этот механизм обозначен как Camera Check и используется именно для подтверждения того, что программирующий сокет полностью свободен перед следующей загрузкой.
Однако камера также имеет свои ограничения: результат зависит от освещения, контрастности, положения детали, настройки алгоритма и состояния оптики. Поэтому только визуальную проверку также не следует считать абсолютной защитой.
Электрическая проверка наличия компонента
Второй независимый метод — E-Check.
Программатор или связанная с ним система выполняет электрическую проверку, позволяющую определить наличие компонента или состояние цепи в рабочей позиции.
Такой контроль основан уже не на изображении, а на электрическом взаимодействии с сокетом. Поэтому он способен дополнять визуальный метод.
При этом E-Check также не является универсальным решением для любой ошибки механической загрузки: конкретные возможности электрического определения зависят от схемы программатора, сокета и обрабатываемого устройства. Его правильнее рассматривать как ещё один независимый источник информации о состоянии рабочей позиции.
Контроль высоты
Ещё один способ обнаружения наложения — измерение высоты компонента или загруженного сокета.
Если вместо одной микросхемы в рабочей зоне находятся две, суммарная высота изменяется. Лазерный датчик может обнаружить отклонение от заданного диапазона и остановить процесс до начала или продолжения обработки. Такой механизм также приведён в исходном материале как отдельный уровень защиты от stacking.
Метод особенно полезен тем, что контролирует другой физический параметр, не зависящий непосредственно ни от изображения маркировки, ни от электрического контакта.
Именно сочетание разнородных методов — оптика + электрическая проверка + геометрический контроль — повышает надёжность обнаружения ошибки.
Предварительное считывание содержимого памяти
Четвёртый уровень может быть реализован программно.
В описанной исходной архитектуре перед записью выполняется предварительное чтение памяти. Если обнаруженное содержимое уже совпадает с целевым программным кодом, система рассматривает это как возможный признак того, что в рабочей позиции остался ранее запрограммированный компонент. Если память определяется как ожидаемо пустая, цикл продолжается.
Этот механизм принципиально отличается от предыдущих: камера, E-Check и лазер анализируют физическое состояние рабочей зоны, тогда как предварительное считывание использует логическое состояние памяти компонента как диагностический признак.
Его применимость зависит от типа устройства и конкретного алгоритма программирования, поэтому такой метод нельзя считать универсальной проверкой для всех микросхем. Но в подходящей архитектуре он создаёт дополнительный независимый барьер.
Почему одного датчика недостаточно
Главный инженерный принцип здесь заключается не в выборе «лучшего» способа обнаружения stacking, а в использовании нескольких независимых уровней контроля.
Каждый отдельный механизм может иметь собственный отказ:
- камера — ошибиться при распознавании;
- вакуумный датчик — дать некорректное значение;
- сопло — загрязниться;
- электрическая проверка — не распознать определённое механическое состояние;
- лазерный датчик — потребовать корректной настройки допустимой высоты;
- программный алгоритм — быть неприменимым к конкретному типу памяти.
Поэтому надёжная автоматизация строится по принципу defence in depth: состояние критической операции подтверждается несколькими физически или логически независимыми признаками. Именно такую многоуровневую схему предлагает исходный материал по предотвращению IC stacking.
| Риск | Что происходит | Механизм предотвращения или обнаружения |
|---|---|---|
| Неверный firmware или конфигурация | Программирование технически проходит успешно, но записываются не те данные | First Article, утверждённое и заблокированное задание |
| Ошибка ручного выбора проекта | Оператор запускает неправильный производственный рецепт | Barcode + MES, автоматическая загрузка задания |
| Компонент остался в сокете | Следующая микросхема может устанавливаться поверх предыдущей | Camera Check свободного сокета |
| Двойной захват | Сопло поднимает несколько компонентов одновременно | Anti-stacking / double-pick detection |
| Нестандартное состояние рабочей позиции | Физическое наличие компонента не соответствует ожидаемому состоянию системы | E-Check |
| Наложение компонентов | Высота компонента или загруженного сокета становится больше допустимой | Лазерный контроль высоты |
| В сокете остался ранее запрограммированный компонент | Предыдущее изделие может быть повторно принято системой за новый компонент | Предварительное считывание памяти, если метод применим к конкретному устройству |
| Нестабильный контакт | Возникают повторяющиеся ошибки Program/Verify | Контроль, очистка и обслуживание программирующего сокета |
| Некорректное восстановление после остановки | Логическое состояние машины расходится с реальным положением компонентов | Повторное подтверждение состояния критических рабочих зон перед продолжением цикла |
Ошибка должна останавливать маршрут компонента
Не менее важна реакция системы после обнаружения несоответствия.
Если сомнительный компонент просто остаётся в общем материальном потоке, само наличие датчика практически теряет смысл. Автоматизированная линия должна однозначно определить дальнейшее действие: остановить цикл, направить компонент в NG-зону, потребовать подтверждения оператора или выполнить предусмотренную процедуру восстановления.
При обычном программировании результат операции также может использоваться для автоматической сортировки компонентов на годные и негодные. Такая связь между результатом программирования и маршрутом материала предусмотрена в нашей технической базе автоматических систем.
При этом конкретную реакцию нельзя считать одинаковой для всех машин. Например, в наших данных по датчику залипания подтверждено само обнаружение двойного захвата, но автоматическое направление такого компонента в отдельную зону брака для всех конфигураций не подтверждено.
Поэтому корректнее разделять две функции:
обнаружение ошибки и алгоритм реакции на неё.
Обе должны быть определены в технологическом рецепте.
Восстановление после аварийной остановки — часть качества процесса
IC stacking показывает ещё одну важную особенность автоматизации: опасность возникает не только во время штатного цикла, но и при восстановлении после нештатной ситуации.
Если машина потеряла синхронизацию между своим внутренним состоянием и реальным положением компонентов, простого сброса сообщения об ошибке недостаточно. Перед продолжением работы необходимо заново подтвердить состояние критических рабочих зон.
Поэтому корректный алгоритм восстановления должен учитывать, например:
- свободен ли программирующий сокет;
- находится ли компонент на вакуумном захвате;
- завершилось ли программирование предыдущей позиции;
- в каком состоянии находится выходной носитель;
- какой компонент должен обрабатываться следующим.
Такой подход предотвращает ситуацию, когда автоматическая система продолжает выполнять логически правильную последовательность операций из физически неправильной исходной позиции.
Предотвращение ошибки важнее её последующего обнаружения
В автоматическом программировании качество формируется сразу на нескольких уровнях.
На уровне данных необходимо исключить неправильное производственное задание.
На уровне механики — подтвердить корректный захват, освобождение и загрузку компонентов.
На уровне программатора — проверить электрический контакт и результат записи.
На уровне управления — не позволить ошибочному изделию продолжить маршрут.
В результате защитная цепочка может выглядеть так:
идентификация производственного заказа → автоматический выбор утверждённого задания → проверка первого образца → контроль загрузки компонента → подтверждение состояния сокета → программирование и верификация → контроль результата → сортировка → регистрация операции.
Такая архитектура принципиально отличается от подхода, при котором качество проверяется только в конце партии. Цель состоит в том, чтобы обнаруживать несоответствие непосредственно на том этапе, где оно возникло, и не позволять ему распространяться дальше по производственной цепочке.
Следующий уровень автоматизации — связать все эти действия с внешними системами управления и другими технологическими модулями. Поэтому далее рассмотрим, как промышленный программатор интегрируется с хендлером, PLC, производственным ПО и MES и каким образом программирование становится частью единого автоматизированного процесса.
Интеграция программирования в автоматизированное производство
В серийном производстве промышленный программатор может работать не как отдельное устройство, которое оператор вручную запускает для каждой партии, а как исполнительный модуль автоматизированной производственной системы. В такой архитектуре выбор задания, запуск программирования, передача индивидуальных данных, контроль состояния каналов и получение результатов выполняются внешней системой управления.
Степень интеграции может быть различной — от автономного запуска заранее подготовленного задания до двустороннего обмена данными с MES. Независимо от конкретной реализации задача остаётся одной: синхронизировать электрическую операцию программирования с движением компонента и информационным потоком производства.
Автономная работа
Наиболее простой вариант — Stand-Alone, или автономный режим.
Предварительно проверенное производственное задание загружается в программатор заранее. Оно содержит необходимые программные данные и параметры операции, после чего устройство может выполнять цикл без постоянного подключения к инженерному компьютеру. Запуск производится локально либо внешним управляющим сигналом.
Такой подход удобен для стабильного серийного процесса, в котором одна и та же операция многократно повторяется. Оператору не требуется каждый раз выбирать программный файл и заново вводить настройки, что одновременно сокращает время подготовки и снижает вероятность случайного изменения параметров.
Автономность при этом не означает отсутствия автоматизации. Программатор может быть установлен внутри хендлера, а механическая система автоматически подавать компоненты в сокеты и обрабатывать результат Pass/Fail. Различие состоит прежде всего в том, откуда поступает логика задания и насколько тесно программатор связан с внешней информационной системой.
Управление программатором со стороны оборудования
Следующий уровень — управление промышленным программатором со стороны компьютера или контроллера автоматической установки.
Для этого программирующее оборудование может предоставлять различные программные интерфейсы:
- командную строку;
- программные библиотеки;
- DLL;
- SDK;
- API.
Через них управляющая система получает возможность выбрать подготовленное задание, активировать необходимые каналы, запустить программирование, дождаться завершения операции и получить её результат. При необходимости тем же способом передаются индивидуальные данные — например, серийный номер или другой идентификатор.
В этой архитектуре функции разделяются:
программатор непосредственно выполняет операции с памятью компонента;
управляющее ПО машины определяет последовательность технологических действий.
Это позволяет встроить программирование в более сложный автоматический цикл и не привязывать работу всей установки к пользовательскому интерфейсу конкретного программатора.
Например, хендлер может автоматически определить, какая программирующая позиция свободна, установить туда компонент, передать команду запуска, получить результат и только после этого выполнить выгрузку.
Синхронизация нескольких программирующих каналов
Интеграция особенно важна для многопозиционных систем.
Если в машине установлены несколько программаторов и десятки сокетов, механический хендлер должен понимать состояние каждой рабочей позиции:
- свободна ли она;
- загружен ли компонент;
- выполняется ли программирование;
- завершилась ли операция;
- получен ли Pass или Fail;
- можно ли извлекать изделие и загружать следующее.
Благодаря этому программирование и механический Pick & Place могут выполняться асинхронно. Пока одна группа компонентов программируется, хендлер обслуживает другие позиции.
Именно такая координация позволяет использовать преимущества параллельной архитектуры, рассмотренной в главе о производительности. Без обмена статусами дополнительные сокеты и программаторы сами по себе не обеспечили бы эффективного роста UPH.
Дискретное управление
Для интеграции не всегда требуется полноценный программный API.
В относительно простых автоматических установках взаимодействие может строиться через набор дискретных входов и выходов. Типовая логика включает состояния и команды наподобие:
Start → Busy → Pass / Fail.
Внешний PLC или другое оборудование подаёт сигнал запуска, программатор сообщает, что операция выполняется, а после завершения выдаёт итоговый результат.
Дополнительные сигналы могут использоваться для выбора заранее подготовленного задания или подтверждения готовности оборудования.
Такой подход удобен, если от программатора требуется выполнять строго определённую функцию внутри фиксированного технологического цикла. Более сложная работа с индивидуальными данными, расширенной диагностикой и большим количеством производственных заданий обычно требует более развитого программного интерфейса.
Связь с PLC и механическим хендлером
В автоматической системе программатор должен быть синхронизирован не только с программным заданием, но и с реальным движением компонентов.
PLC или управляющий компьютер хендлера координирует:
подачу компонента → позиционирование → установку в сокет → запуск программирования → ожидание результата → извлечение → сортировку или последующую обработку.
Такое построение предотвращает конфликт между механическим и электрическим циклами. Хендлер не должен извлекать компонент до завершения программирования, а программатор не должен запускать операцию до подтверждения корректной загрузки рабочей позиции.
Результат программирования также становится входным сигналом для механической системы. В наших технических материалах интеграция с системой управления оборудованием обеспечивает автоматическое разделение изделий на годные и негодные и регистрацию результатов обработки.
Поэтому Pass/Fail — это не просто сообщение на экране программатора, а управляющая информация, определяющая дальнейший физический маршрут компонента.
Автоматическая загрузка производственного задания
На следующем уровне интеграции система программирования получает задание не от оператора, а от внешней производственной системы.
В качестве исходного идентификатора могут использоваться:
- номер заказа;
- код партии;
- серийный номер;
- штрихкод материального носителя;
- внутренний идентификатор производственного задания.
После идентификации система определяет, какой программный образ, конфигурационные параметры и индивидуальные данные разрешено применять.
Это позволяет превратить идентификацию материала из средства учёта в элемент технологической межблокировки. Если компонент или партия не соответствуют выбранному заданию, программирование не запускается. Такая логика непосредственно предусмотрена в текущей базе статьи.
Особенно важен этот подход при производстве нескольких модификаций изделий, использующих одинаковые микросхемы. Визуально компоненты до программирования могут быть неотличимы, однако после загрузки разных версий firmware они становятся разными производственными материалами.
Интеграция с MES
На уровне предприятия программирование может быть связано с MES — системой управления производственными процессами.
Интеграция строится как двусторонний информационный обмен.
Сначала MES передаёт системе программирования производственное задание или его идентификатор. На его основании выбираются:
программный образ → параметры → конфигурация → индивидуальные данные.
После выполнения операции информация движется обратно:
результат программирования → производственная база данных.
В зависимости от используемого оборудования и программной инфраструктуры такой обмен может реализовываться через API или другие сетевые и промышленные интерфейсы. В исходном материале среди возможных вариантов упоминаются, например, REST API и MQTT, однако конкретный протокол не является универсальным и определяется архитектурой конкретного предприятия.
Основной принцип заключается в другом: источником производственного задания становится централизованная система, а не ручной выбор файла на рабочем месте.
Интеграция с MES предусмотрена и в ряде рассматриваемых нами автоматических систем программирования как часть цифровой производственной инфраструктуры.
Какие данные возвращаются после программирования
Информационный поток не должен ограничиваться одним статусом OK/NG.
Для каждого цикла могут регистрироваться:
- версия firmware;
- контрольная сумма;
- дата и время операции;
- длительность программирования;
- серийный номер;
- данные персонализации;
- использованный программатор;
- конкретный канал или сокет;
- результат Pass/Fail;
- количество повторных попыток.
Такая информация формирует фактическую историю операции и дополняет систему сериализации, рассмотренную в предыдущей главе.
Это особенно важно при анализе отказов. Если проблема обнаруживается позднее, можно установить не только то, какое задание было запланировано, но и то, на какой позиции реально программировался компонент и какой результат был зарегистрирован оборудованием.
Контроль состояния оборудования
Интеграция может использоваться и для сбора эксплуатационной статистики самой машины.
В производственную систему могут передаваться:
- количество обработанных компонентов;
- выход годных изделий;
- частота ошибок;
- количество повторных операций;
- производительность;
- число циклов сокетов;
- другие показатели состояния оборудования.
Накопление таких данных позволяет анализировать не только качество продукции, но и постепенное изменение состояния технологической оснастки. Например, рост числа повторных попыток программирования на одном сокете может указывать на ухудшение контакта ещё до появления устойчивого отказа. Такой тип мониторинга также предусмотрен в исходной технической базе статьи.
Таким образом, программирующий сокет или отдельный канал становится не только исполнительным ресурсом, но и объектом собственной производственной статистики.
Интеграция дополнительных технологических модулей
Автоматическая система может объединять программирование с другими операциями обработки компонентов:
AOI → электрический контроль → маркировка → сортировка → переупаковка.
В таких комплексах общая система управления определяет маршрут изделия и передаёт результаты между модулями. Например, успешно запрограммированный компонент допускается к последующей инспекции, а изделие со статусом Fail направляется в NG-зону без продолжения стандартного маршрута.
Реальные автоматические системы программирования могут сочетать работу с Tape/Tray/Tube, программирующие модули, AOI, маркировку и последующую упаковку в одной платформе.
При этом состав операций определяется конкретной конфигурацией: наличие модуля в общей архитектуре класса оборудования не означает, что он штатно установлен в каждой машине.
Три уровня интеграции
В результате архитектуру промышленного программирования удобно представить как три взаимосвязанных уровня.
Уровень компонента
Программатор непосредственно выполняет запись, чтение и верификацию данных и получает электрический результат операции.
Уровень оборудования
Программатор синхронизируется с хендлером, PLC, сокетами, системами позиционирования, сортировки и другими технологическими модулями.
Уровень производства
Система получает задания из MES или другой производственной инфраструктуры, передаёт индивидуальные данные и возвращает фактические результаты обработки.
Именно соединение этих уровней превращает программатор из отдельного рабочего инструмента в часть автоматизированного производственного потока.
Электрическое тестирование отдельных компонентов
Электрическое тестирование отдельных электронных компонентов выполняет другую задачу, чем программирование или контроль уже собранной PCB. Здесь объектом испытаний является сам компонент до монтажа: микросхема, резистор, конденсатор, датчик или другое изделие. Цель процесса — определить, соответствуют ли его электрические и, при необходимости, функциональные характеристики установленным требованиям, а затем направить компонент по соответствующему маршруту.
В автоматизированном производстве электрическое тестирование обычно разделяется между двумя функциональными уровнями. Тестер формирует необходимые электрические воздействия, выполняет измерения и сравнивает полученные значения с заданными пределами. Тест-хендлер обеспечивает механическую часть процесса: подаёт компоненты, устанавливает их в тестовую позицию, создаёт условия для надёжного контакта, а после получения результата сортирует изделия. Такое разделение характерно для современного semiconductor test: хендлер представляет компонент тестовой системе, а тестер непосредственно оценивает его электрические характеристики.
Таким образом, типовой автоматический цикл можно представить как:
подача компонента → ориентация и позиционирование → установка в тестовую позицию → электрический контакт → выполнение измерений → сравнение с установленными пределами → присвоение результата → сортировка или передача на следующую операцию.
В наших материалах аналогичная логика реализована и для малогабаритных пассивных компонентов: после ориентации изделие поступает на индексный механизм, измерительные щупы контактируют с его электродами, измерительный прибор определяет требуемый параметр, а результат сравнивается с заданным диапазоном. После этого компонент классифицируется как OK или NG.
Тестер и тест-хендлер — не одно и то же
Как и в случае автоматического программирования, механическую и измерительную части оборудования важно не смешивать.
Тест-хендлер отвечает прежде всего за работу с физическим изделием:
- загрузку из исходного носителя;
- ориентацию;
- перемещение;
- точную установку в тестовой позиции;
- при необходимости температурную подготовку;
- выгрузку;
- сортировку после испытания.
Тестер выполняет уже электрическую часть:
- формирует испытательные сигналы;
- подаёт напряжения и токи;
- измеряет отклик компонента;
- сравнивает результат с установленными критериями;
- формирует итоговую классификацию.
Современные промышленные test handlers могут работать по различным механическим схемам — Pick & Place, gravity feed, strip test и другим — в зависимости от типа корпуса, требуемой производительности и организации процесса. При этом их общая функция сохраняется: точно представить тестируемый компонент измерительной системе и после испытания направить его в соответствующую выходную категорию.
Поэтому фраза «машина тестирует компонент» в техническом смысле обычно скрывает взаимодействие как минимум трёх элементов:
хендлер → контактная оснастка → тестер.
DUT и тестовая позиция
В испытательной технике проверяемый компонент часто обозначают как DUT — Device Under Test, то есть тестируемое устройство.
Чтобы измерительный прибор мог работать с DUT, необходимо воспроизводимо установить изделие в определённую тестовую позицию и обеспечить электрический доступ к его контактам.
Для корпусированных полупроводников эта задача может решаться через:
- специализированный тестовый сокет;
- contactor;
- интерфейсную плату;
- другой тип контактной оснастки.
Конкретная конструкция зависит от корпуса, количества выводов, шага контактов, требуемых сигналов и допустимых механических усилий. Один и тот же тестер поэтому не означает автоматической совместимости с любым компонентом: электрическая измерительная система и физический интерфейс DUT подбираются совместно.
Отраслевые источники прямо выделяют device interface как отдельный уровень между компонентом и тестовой системой, поскольку полупроводниковые изделия различаются по размерам, форме и контактной структуре.
Параметрическое и функциональное тестирование
Для полупроводниковых компонентов электрический контроль может включать разные группы испытаний.
Один из базовых вариантов — параметрическое тестирование. Оно используется для проверки электрических характеристик и может включать, например:
- контроль обрывов и коротких замыканий;
- измерение напряжений;
- измерение токов;
- проверку временных параметров;
- другие электрические характеристики, предусмотренные программой испытаний.
Другой уровень — функциональное тестирование самого компонента, при котором проверяется, выполняет ли устройство требуемые функции при заданных входных воздействиях.
В промышленном semiconductor test общий принцип заключается в том, что тестовая система подаёт на DUT заданный сигнал, измеряет его отклик и сравнивает полученные значения с ожидаемыми. По результату устройство классифицируется.
Это принципиально отличается от FCT собранной платы, рассмотренного в предыдущей главе. Там объектом испытания является уже готовый электронный узел. Здесь проверяется отдельный корпусированный компонент до его монтажа.
Для пассивных компонентов измеряется конкретный физический параметр
Архитектура электрического тестирования заметно зависит от типа изделия.
Например, для чип-резисторов основной контролируемой характеристикой может быть сопротивление, а для чип-конденсаторов — ёмкость и связанные с ней параметры. В наших материалах для этих двух классов компонентов используются разные измерительные функции и специализированная механическая оснастка.
Рабочий цикл при этом остаётся общим:
компонент устанавливается в измерительную позицию → щупы контактируют с электродами → прибор выполняет измерение → значение сравнивается с допустимым диапазоном.
Если измеренная характеристика выходит за установленные пределы, изделие получает статус NG и удаляется из основного потока до упаковки.
Этот пример хорошо показывает, почему электрическое тестирование нельзя конфигурировать только по размеру корпуса. Два компонента одинакового типоразмера могут потребовать совершенно разных измерительных приборов, схем подключения и критериев годности.
Практическая конфигурация поэтому зависит от:
- типа компонента;
- его типоразмера;
- перечня контролируемых параметров;
- измерительного прибора;
- тестовых пределов;
- конструкции контактной оснастки;
- требуемого алгоритма сортировки.
Контактная оснастка является частью измерительной системы
Точность тестера сама по себе не гарантирует точность производственного измерения. Между измерительным прибором и DUT существует физический контакт, и его состояние напрямую влияет на результат.
Для микрокомпонентов это особенно заметно. Измерительные щупы должны точно попадать на небольшие электроды, а их положение, вертикальность и состояние рабочей поверхности становятся частью стабильности измерения. В наших материалах для разных типоразмеров предусматриваются различные исполнения щупов, а эксплуатационная документация рассматривает их регулировку и восстановление как штатные операции обслуживания.
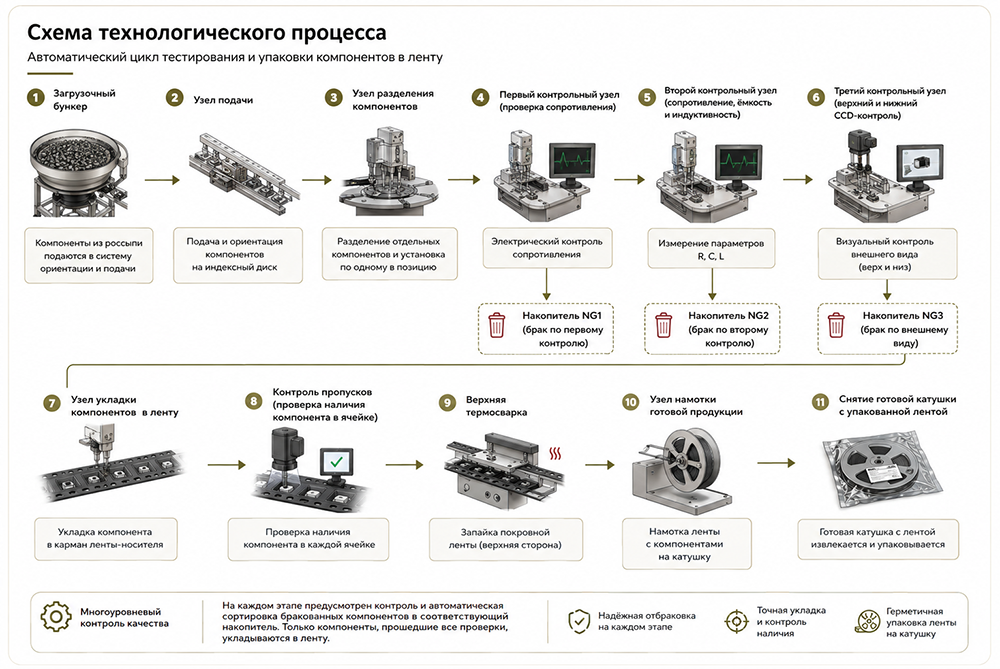
Но принцип относится не только к 0201 или 0402. Для любого автоматического тестирования необходимо обеспечить:
- достаточное контактное усилие;
- стабильное положение DUT;
- низкое и воспроизводимое контактное сопротивление там, где это критично;
- отсутствие загрязнений;
- корректное совмещение контактов изделия и оснастки;
- стабильность после многократных циклов загрузки.
Поэтому рост количества ошибок на одной тестовой позиции может быть связан не с ухудшением качества всей партии компонентов, а с состоянием конкретного contactor или тестового сокета.
Несколько тестовых позиций могут выполнять разные проверки
Автоматический тест-хендлер не обязательно ограничивается одной измерительной станцией.
В конкретной системе для малогабаритных пассивных компонентов предусмотрены три последовательные контрольные позиции. Для конденсаторов обычно задействуется одна из них, для резисторов — две, а дополнительная позиция может использоваться для другого контроля.
На схеме процесса этой же системы отдельные контрольные этапы связаны с самостоятельными зонами отбраковки. Это означает, что компонент может быть исключён из технологического маршрута непосредственно после того испытания, на котором выявлено несоответствие.
Это важный общий принцип автоматизации: результат каждого контрольного барьера должен влиять на дальнейший маршрут изделия как можно раньше.
Нет необходимости перемещать заведомо негодный компонент через последующие операции, если причина брака уже установлена.
OK/NG и binning — разные уровни сортировки
Самый простой алгоритм после тестирования предполагает две категории:
OK / Pass — компонент соответствует установленным требованиям;
NG / Fail — компонент не соответствует требованиям.
Именно такая схема применяется в ряде наших систем тестирования и упаковки: изделия, не прошедшие электрический или визуальный контроль, автоматически удаляются из производственного потока, а годные направляются на последующую упаковку.
Однако semiconductor test может использовать более сложную сортировку — binning.
В этом случае результат измерения определяет не только «годен / негоден», но и конкретную категорию или bin. Например, исправные изделия могут дополнительно разделяться по уровню характеристик или производительности. В отраслевой практике после параметрического тестирования годные устройства могут классифицироваться по результатам измерений, а хендлер физически направляет их в соответствующие выходные группы.
Поэтому важно различать:
Pass/Fail sorting — бинарная классификация;
binning — многокатегорийная сортировка по результатам испытаний.
Конкретное число категорий определяется производственным заданием и возможностями оборудования.
Тестирование может выполняться параллельно
Так же как при программировании, высокая производительность тестирования достигается за счёт multi-site test, когда несколько DUT проверяются одновременно.
Современные test handlers позволяют масштабировать количество параллельных тестовых позиций в зависимости от приложения. Например, в актуальных промышленных системах встречаются конфигурации от одной до нескольких десятков одновременно обслуживаемых DUT, а специализированные strip- и carrier-based решения позволяют увеличивать параллелизм ещё сильнее.
Однако количество параллельных позиций нельзя рассматривать отдельно от возможностей тестера. Чтобы одновременно испытывать несколько устройств, измерительная система должна иметь достаточное число ресурсов и каналов.
Поэтому фактическая производительность тестовой ячейки определяется сочетанием:
времени теста + количества параллельных DUT + времени механической загрузки/выгрузки + времени установления контакта + дополнительных операций.
Как и при программировании, увеличение числа рабочих позиций эффективно только до тех пор, пока другой элемент системы не становится новым узким местом.
Температура может быть частью условий испытания
Для некоторых полупроводниковых компонентов проверка выполняется не только при комнатной температуре.
Тест-хендлер может подготавливать DUT к испытанию при заданной температуре и поддерживать температурный режим непосредственно во время измерения. Особенно это характерно для автомобильной, силовой и другой электроники, где необходимо подтвердить характеристики устройства в более широком рабочем диапазоне.
Современные промышленные системы могут выполнять tri-temperature test, то есть испытания при низкой, комнатной и повышенной температуре. В отдельных серийных хендлерах диапазон достигает примерно от −55 до +175 °C; это характеристика конкретного класса оборудования, а не универсальный диапазон для всех компонентов.
Здесь появляется ещё одна функция хендлера: он не просто перемещает DUT, а обеспечивает требуемое thermal conditioning перед или во время электрического теста.
Конкретные температуры определяются программой квалификации или производственного контроля конкретного изделия.
Формат подачи зависит от типа компонента
Test handler может работать с различными исходными носителями и способами подачи.
Для одних компонентов удобен Pick & Place из лотков, для других — gravity-feed подача из туб, для третьих — strip или carrier-based test. Тип корпуса часто определяет наиболее подходящую механику обработки. Например, gravity-feed традиционно применяется для определённых корпусов, которые удобно перемещать по направляющим из туб или магазинов, тогда как Pick & Place позволяет работать с широким диапазоном корпусов и лотков.
В наших системах для микропассивов используется другой принцип: россыпь проходит вибрационную ориентацию, поштучное разделение и передаётся на вращающийся индексный диск, который последовательно проводит изделие через контрольные позиции.
То есть «test handler» обозначает функциональное назначение оборудования, а не одну конкретную механическую конструкцию.
Электрический и оптический контроль дополняют друг друга
Успешное электрическое испытание не подтверждает отсутствие механического или визуального дефекта корпуса.
Компонент может иметь нормальное измеренное сопротивление, ёмкость или электрическую функцию, но одновременно быть повреждён, загрязнён, неправильно ориентирован или иметь дефект контактных элементов.
Поэтому в автоматизированных комплексах электрический тест нередко объединяется с машинным зрением. В наших материалах электрический контроль, CCD-инспекция и проверка заполнения упаковочной ленты представлены как отдельные независимые уровни контроля.
Последовательность может выглядеть следующим образом:
электрический тест → отбраковка электрического NG → AOI → отбраковка визуального NG → упаковка → контроль наличия в кармане.
Такой подход позволяет не смешивать разные виды дефектов и предотвращает попадание в готовую упаковку изделий, которые прошли только один из необходимых видов контроля.
Тестирование как часть единого test-and-tape процесса
Для компонентов, которые после контроля должны поступить в Tape & Reel, тестирование можно непосредственно объединить с упаковкой.
В наших материалах полный цикл выглядит так:
россыпь → ориентированная подача → поштучное разделение → электрическое тестирование → визуальная инспекция → отбраковка → укладка годных изделий в компонентную ленту → контроль пропусков → герметизация → намотка на катушку.
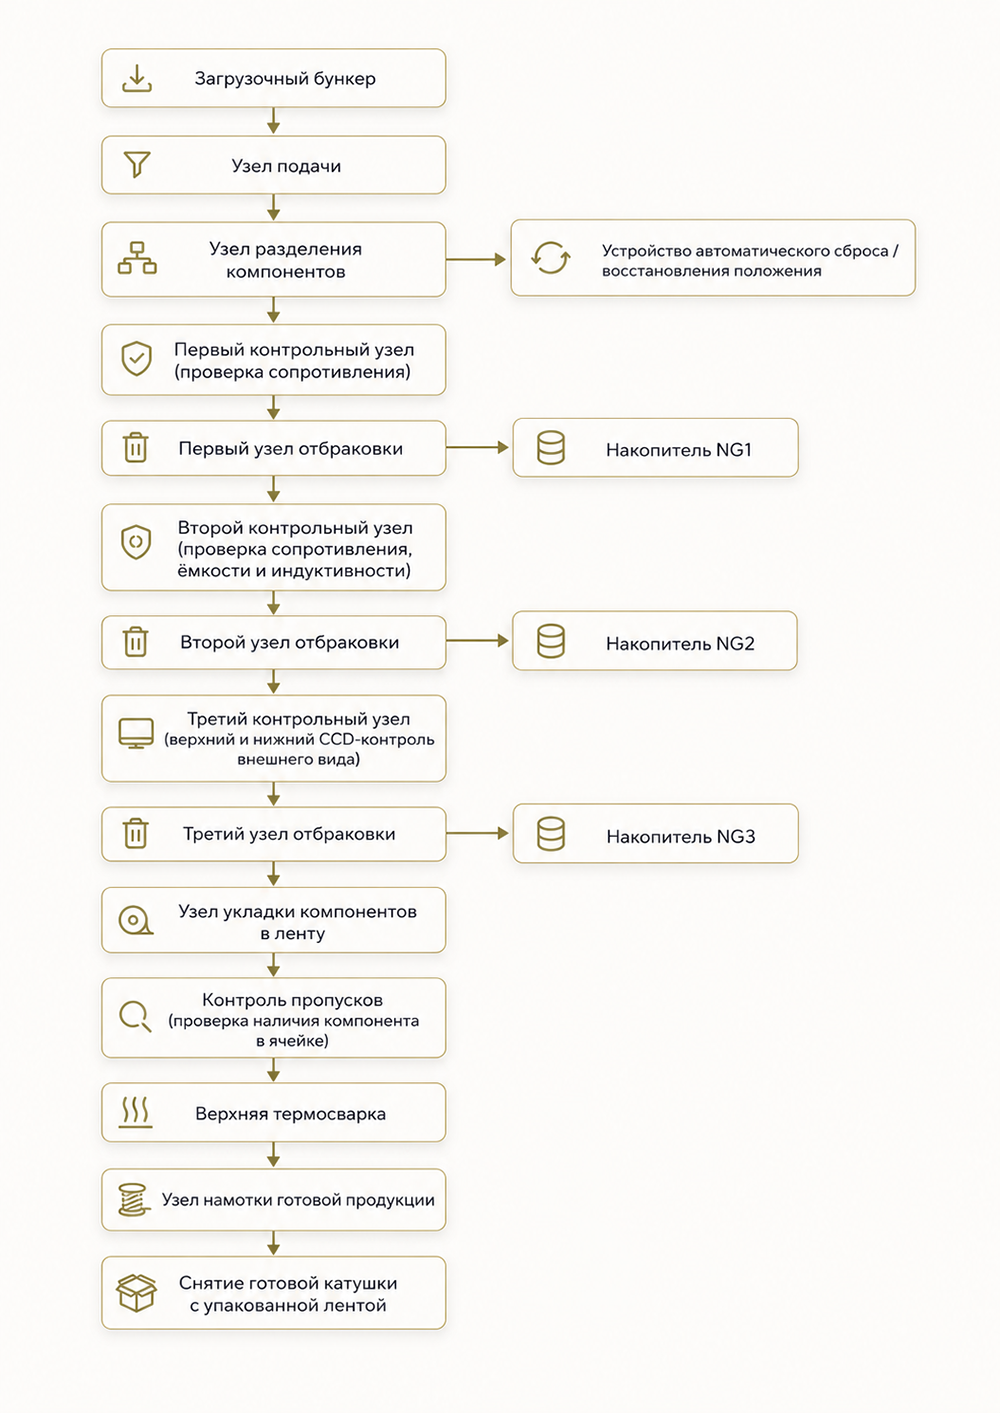
В этой архитектуре конечным результатом тестирования становится не просто набор измеренных значений. Система сразу преобразует результат в материальный маршрут:
OK → упаковка;
NG → отдельный накопитель.
Это сокращает количество промежуточных операций и снижает вероятность повторного смешения уже проверенных и отбракованных компонентов.
Конфигурация тестовой системы всегда привязана к конкретному изделию
Электрическое тестирование является одной из наиболее специализированных операций во всей цепочке подготовки SMD-компонентов.
Для проектирования автоматического решения недостаточно сообщить только тип корпуса или условное название изделия. В наших материалах для подбора тест-хендлера требуется определить, в частности:
- производителя и полный Part Number;
- тип и размеры корпуса;
- исходный упаковочный формат;
- перечень электрических или функциональных тестов;
- испытательные пределы и критерии OK/NG;
- требования к AOI;
- требуемую производительность;
- число выходных категорий;
- образцы компонентов и упаковки.
После этого определяется состав тестовых позиций, контактная оснастка, алгоритм сортировки и расчётная производительность.
Поэтому корректнее говорить не просто о «поддержке тестирования SOP, QFN или 0402», а о тестовом решении, сконфигурированном под конкретный DUT и конкретную программу испытаний.
| Объект контроля | Что может проверяться | Контактная система | Результат |
|---|---|---|---|
| Полупроводниковая микросхема | Электрические параметры, обрывы и короткие замыкания, напряжения, токи, временные и функциональные характеристики | Test socket, contactor, интерфейсная оснастка | Pass / Fail или binning |
| Чип-резистор | Сопротивление и соответствие установленным пределам | Измерительные щупы, контактирующие с электродами | OK / NG, при необходимости сортировка |
| Чип-конденсатор | Ёмкость и предусмотренные программой связанные параметры | Специализированные щупы и измерительный прибор | OK / NG, при необходимости сортировка |
Важно. Одинаковый типоразмер не означает одинаковую тестовую конфигурацию: электрическая функция компонента определяет измерительный прибор, контактную оснастку и программу испытаний.
Электрическое тестирование как контрольный барьер перед дальнейшим производством
Главная функция этого этапа состоит в том, чтобы не допустить компонент с неподходящими электрическими характеристиками к последующей упаковке или монтажу.
Автоматическое тестирование объединяет несколько задач:
точное позиционирование DUT → воспроизводимый электрический контакт → измерение → сравнение с установленными критериями → классификацию → физическое разделение изделий.
При необходимости к ним добавляются температурные условия, параллельная проверка нескольких компонентов, AOI и многокатегорийная сортировка.
Таким образом, тест-хендлер следует рассматривать не просто как машину для транспортировки изделий к тестеру. Он является связующим звеном между измерительной системой и реальным материальным потоком производства: именно хендлер превращает электрический результат испытания в физическое решение — куда должен попасть каждый конкретный компонент после проверки.
Следующий контрольный уровень относится уже не к электрическим характеристикам, а к геометрии и внешнему состоянию изделия. Поэтому далее перейдём к автоматической оптической инспекции — различиям 2D и 3D AOI, контролю корпуса, выводов, шариковых контактов, маркировки, ориентации и копланарности.
Автоматическая оптическая инспекция электронных компонентов
Электрическое тестирование позволяет определить, соответствует ли компонент заданным электрическим или функциональным параметрам, но не отвечает на другой важный вопрос: сохранил ли компонент требуемое физическое состояние и правильно ли он ориентирован после подачи, программирования, тестирования и перемещения между технологическими позициями.
Для этой задачи применяется автоматическая оптическая инспекция (AOI, Automated Optical Inspection). В контексте подготовки отдельных SMD-компонентов AOI используется не для контроля качества монтажа на PCB, как в классических SMT-линиях, а для проверки самого компонента до установки на плату: его корпуса, контактных элементов, маркировки, геометрии, ориентации и положения в технологическом носителе.
Инспекция может выполняться в разных точках маршрута — до программирования или тестирования, после извлечения из сокета, перед маркировкой, перед укладкой в компонентную ленту либо уже после размещения в кармане. За счёт этого AOI становится не отдельной конечной проверкой, а одним из контрольных барьеров автоматизированного процесса.
Машинное зрение и AOI — не одно и то же
В автоматическом оборудовании камеры могут выполнять разные функции, поэтому наличие системы машинного зрения само по себе ещё не означает наличие полноценной AOI.
Система позиционирования использует изображение прежде всего для определения координат компонента и угла его поворота. Полученные данные передаются механизму Pick & Place, который корректирует точку захвата или установки.
AOI решает другую задачу: сравнивает наблюдаемые характеристики изделия с заданными критериями качества и формирует результат контроля.
Одна и та же машина может использовать обе функции последовательно. Например, в нашей технической документации по упаковочному оборудованию трёхкамерная архитектура разделяет их следующим образом: верхняя камера в зоне подачи определяет положение и угол поворота компонента перед захватом; нижняя AOI-камера проверяет обратную сторону после захвата; ещё одна верхняя камера контролирует компонент уже после укладки в карман ленты.
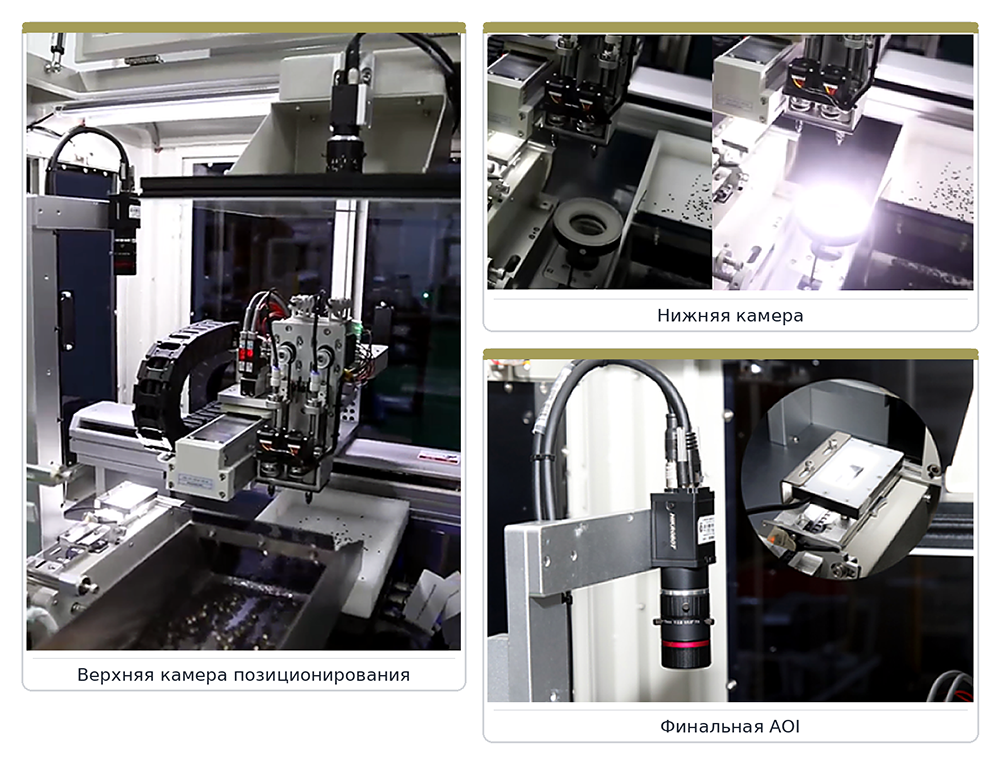
Поэтому при оценке оборудования необходимо выяснять не просто количество и разрешение камер, а назначение каждой оптической позиции и перечень реально контролируемых признаков.
2D-инспекция
При 2D AOI система анализирует двумерное изображение поверхности компонента. Такой метод подходит для проверки признаков, которые можно определить по форме, цвету, контрасту и координатам объектов в плоскости изображения.
В зависимости от стороны осмотра и типа корпуса могут контролироваться:
- размеры корпуса;
- положение и ориентация;
- маркировка;
- количество и расположение выводов;
- длина и шаг выводов;
- перекос выводов;
- количество шариковых контактов;
- шаг и диаметр шариков;
- видимые загрязнения;
- сколы и другие поверхностные дефекты.
Современные системы промышленной инспекции отдельных микросхем используют верхний 2D-контроль прежде всего для маркировки и ориентации, тогда как нижняя инспекция может анализировать выводы, шариковые контакты и геометрию корпуса. Для BGA, CSP, QFN, SOP и QFP в актуальной технической документации, например, предусмотрен контроль lead pitch, lead skew, lead length, package size, ball pitch, ball diameter и ball count.
Таким образом, термин «2D AOI» сам по себе ещё не определяет возможности системы. Камера, предназначенная только для проверки надписи и ориентации, и высокоразрешающая нижняя камера для измерения контактной геометрии относятся к одному общему классу 2D-инспекции, но решают существенно разные задачи.
Верхняя инспекция: маркировка и ориентация
Лицевая сторона корпуса содержит большую часть признаков, используемых для идентификации и проверки ориентации:
- текстовую маркировку;
- логотип;
- Pin 1 mark;
- полярностную метку;
- Data Matrix или другой код;
- характерные элементы геометрии корпуса.
Поэтому верхняя AOI особенно важна там, где необходимо исключить переворот или неправильный поворот компонента.
При автоматизированной переупаковке это становится критическим контролем: физически исправная микросхема, уложенная в carrier tape в неправильной ориентации, способна создать ошибку уже на SMT-линии. AOI позволяет обнаружить такое несоответствие до герметизации покровной ленты.
В одной из рассматриваемых нами упаковочных систем после укладки выполняется контроль не только ориентации, но и положения компонента в кармане, MARK-меток, логотипа, маркировки и соответствия геометрии установленным критериям.
Существуют и ограничения. Например, для некоторых 2D-систем производитель отдельно оговаривает проблемы с CSP, имеющими сильно отражающую или глянцевую поверхность. Это показывает, что возможность распознавания зависит не только от разрешения камеры, но и от оптических свойств поверхности, освещения и выбранного алгоритма.
Нижняя инспекция: контактные элементы и обратная сторона корпуса
Нижняя сторона особенно важна для компонентов, электрическое соединение которых выполняется через выводы, контактные площадки или массив шариков.
В зависимости от корпуса нижняя AOI может проверять:
для выводных корпусов:
- наличие выводов;
- их количество;
- длину;
- ширину;
- шаг;
- боковое смещение или перекос;
- видимые деформации.
для BGA и CSP:
- наличие шариков;
- их количество;
- шаг;
- диаметр;
- расположение;
- загрязнения и пустоты в области контактной структуры.
Наши технические материалы по упаковочным системам дополнительно предусматривают контроль геометрических размеров, целостности корпуса, сколов, трещин, загрязнений, положения и состояния выводов непосредственно после захвата компонента. При обнаружении несоответствия изделие классифицируется как NG и не допускается к упаковке.
Такое расположение контрольной позиции имеет практическое преимущество: нижняя сторона компонента хорошо доступна именно во время удержания вакуумным соплом, ещё до его размещения в следующем носителе.
Контроль поверхности и электродов пассивных компонентов
Для пассивных микрокомпонентов перечень визуальных признаков отличается от контроля микросхем с выводами или BGA-контактами.
В наших источниках для автоматических test-and-tape систем предусмотрен значительно более детальный анализ состояния корпуса и торцевых электродов. Система машинного зрения может контролировать:
- длину и ширину компонента;
- длину и ширину электродов;
- расстояние между электродами;
- состояние лужения или покрытия;
- загрязнения;
- дефекты кромок;
- чёрные точки;
- окисление;
- цвет электродов;
- внутренние и внешние сколы;
- царапины;
- трещины;
- маркировку;
- отсутствие изделия в кармане.
Это хороший пример того, почему рецепт AOI должен соответствовать конкретному типу компонента. Алгоритм, пригодный для проверки выводов QFP, практически не имеет отношения к критериям визуального контроля чип-резистора.
Поэтому AOI нельзя рассматривать как универсальную функцию вида «камера проверяет любые дефекты». Контролируемые признаки, критерии OK/NG, оптика и программный рецепт должны быть определены для конкретного изделия. Это прямо отражено и в наших спецификациях оборудования: состав функций, разрешение камер и критерии брака согласовываются по образцам компонентов и требованиям проекта.
Геометрическое измерение и поиск дефектов — разные задачи
AOI может выполнять как измерительный, так и дефектоскопический контроль.
При измерительном контроле система определяет количественный параметр:
длина корпуса → измеренное значение → сравнение с допуском.
Аналогично могут измеряться ширина, расстояние между контактами, шаг выводов и другие размеры.
При дефектоскопическом контроле задача иная:
есть ли трещина, скол, загрязнение, повреждение покрытия или другой заданный визуальный признак.
Для него важны не только разрешение изображения, но и алгоритмы распознавания, контраст, освещение, положение дефекта и свойства поверхности.
Поэтому указание, например, количества мегапикселей камеры ещё не позволяет сделать вывод о минимальном обнаруживаемом дефекте или фактической точности геометрического измерения. Эти параметры должны подтверждаться отдельно для конкретной оптической системы и конкретного режима контроля.
В одной из наших систем для упаковки компонентов указаны разрешение изображения 0,010–0,013 мм/пиксель и практическая погрешность измерения 0,026–0,039 мм. Эти значения относятся именно к рассматриваемой конфигурации и не должны переноситься на AOI как класс оборудования.
Аналогично для специализированной test-and-tape системы микрокомпонентов указана дискретность изображения 10 мкм на пиксельную единицу. Это полезный пример масштаба контроля малых изделий, но не универсальная характеристика промышленной AOI.
Зачем нужна 3D-инспекция
Двумерное изображение позволяет хорошо анализировать положение объектов в плоскости XY, но не даёт полной информации об их высоте.
Если критичен пространственный параметр, используется 3D AOI.
Для отдельных полупроводниковых компонентов она может контролировать:
- копланарность выводов;
- высоту контактных элементов;
- высоту шариков BGA;
- пространственное положение выводов;
- длину и ширину выводов;
- шаг выводов и шариковых контактов.
Актуальные промышленные системы 3D-инспекции для QFN, SOP, QFP, CSP и BGA используют стереоскопическое машинное зрение и в отдельных конфигурациях предусматривают автоматическую калибровку.
Главное отличие здесь состоит не в том, что 3D «точнее 2D вообще», а в том, что она позволяет измерить дополнительную координату — высоту и тем самым обнаруживать дефекты, которые обычное плоское изображение не характеризует полностью.
Копланарность контактных элементов
Один из наиболее важных параметров 3D-инспекции — копланарность.
Выводы компонента должны располагаться относительно общей посадочной плоскости таким образом, чтобы при последующем монтаже все необходимые контактные элементы могли сформировать надёжное соединение с контактными площадками PCB.
Если один вывод заметно поднят относительно остальных, двумерное изображение сверху может не всегда дать достаточную информацию о его вертикальном положении. 3D-измерение позволяет определить разность высот.
Аналогичная задача существует для массивов шариковых контактов: контролироваться могут их присутствие, положение и высота.
Поэтому 3D-контроль особенно полезен перед передачей компонента на SMT-монтаж, если механические повреждения выводов или нарушение пространственной геометрии являются критичными дефектами. В современных автоматизированных системах программирования 3D coplanarity прямо используется для выявления деформированных выводов до установки компонента на плату.
2D и 3D AOI не заменяют друг друга
Иногда 3D-инспекцию воспринимают как более совершенную версию 2D, которая автоматически делает двумерный контроль ненужным. Это неверно.
Методы получают разные типы информации.
2D AOI особенно эффективна для:
маркировки → ориентации → формы → размеров в плоскости → количества контактных элементов → поверхностных дефектов.
3D AOI особенно эффективна для:
высоты → пространственной геометрии → копланарности → вертикального положения контактных элементов.
Поэтому в автоматической системе они могут использоваться совместно. Отраслевые решения прямо разделяют 2D inspection для marking/orientation или ball inspection и 3D inspection для lead/ball geometry.
Выбор зависит от того, какие дефекты действительно необходимо исключить в конкретном процессе.
Если требуется только подтвердить правильную маркировку и ориентацию компонента перед упаковкой, 3D-система может не дать практического преимущества.
Если критична копланарность выводов — одной 2D-камеры уже недостаточно.
| Контролируемый признак | 2D AOI | 3D AOI |
|---|---|---|
| Маркировка, текст, код | Да | Не является основной задачей |
| Ориентация, Pin 1, полярность | Да | Не является основной задачей |
| Размеры корпуса в плоскости XY | Да | Да |
| Положение выводов или шариков в плоскости XY | Да | Да |
| Количество выводов или шариков | Да | Да |
| Видимые загрязнения и поверхностные дефекты | Да | Ограниченно, в зависимости от системы |
| Высота выводов | Нет | Да |
| Высота шариков BGA | Нет | Да |
| Копланарность | Нет | Да |
| Пространственная деформация контактных элементов | Ограниченно | Да |
Примечание. Конкретный набор контролируемых признаков зависит от используемой оптической системы, конфигурации камер и рецепта инспекции. 2D и 3D AOI получают разные типы информации и могут дополнять друг друга.
AOI до и после механической обработки
Большое значение имеет не только что проверяется, но и когда.
Одна инспекция на входе позволяет определить исходное качество компонента, но не обнаружит дефект, возникший позже при работе хендлера.
Поэтому в сложных автоматических системах контроль может повторяться в нескольких точках:
входная инспекция проверяет компонент до основного технологического воздействия;
инспекция после захвата или программирования позволяет проверить обратную сторону, выводы и состояние изделия после механической обработки;
контроль после укладки подтверждает правильное положение компонента уже в новом носителе.
В нашей трёхкамерной упаковочной системе именно последняя стадия используется для проверки того, что компонент правильно размещён в кармане ленты.
В test-and-tape оборудовании для пассивных компонентов также используются несколько оптических позиций, включая контроль до и после переноса изделия.
Такой подход позволяет определить не только наличие дефекта, но и на каком участке маршрута он появился.
AOI после программирования
Программирование само по себе не должно изменять внешний вид компонента, однако автоматическая off-board обработка включает множество механических действий:
извлечение из носителя → вакуумный захват → установка в сокет → прижим → извлечение → повторное перемещение.
Поэтому AOI после программирования контролирует не результат записи данных, а физическое состояние изделия после автоматической обработки.
Для выводных корпусов это особенно важно из-за риска деформации выводов. Для BGA и CSP могут проверяться контактные элементы. Для всех корпусов актуальны ориентация и правильность дальнейшей укладки.
Тем самым электрический результат Program/Verify и результат AOI дополняют друг друга:
Program Pass — данные записаны корректно;
AOI Pass — компонент соответствует установленным визуальным и геометрическим критериям.
Только сочетание необходимых контрольных операций позволяет считать изделие полностью готовым к следующему этапу.
AOI после маркировки
Ещё одна логичная позиция инспекции — непосредственно после нанесения маркировки.
Система может проверить:
- наличие обозначения;
- его положение;
- ориентацию;
- соответствие ожидаемому шаблону;
- отдельные признаки читаемости или содержания, если это поддерживается используемой системой.
Это особенно важно, если физическая маркировка связана с сериализацией. Нанести серийный номер недостаточно: необходимо убедиться, что операция действительно выполнена и физический результат соответствует заданию.
Поэтому в автоматизированных программирующих комплексах маркировочные и AOI-модули могут работать последовательно в рамках одного маршрута. Современные платформы действительно предусматривают совместную интеграцию 2D/3D AOI, лазерной или струйной маркировки и упаковочных модулей.
AOI при переупаковке
Особая роль оптической инспекции возникает при смене носителя.
При операции, например, Tray → Tape & Reel, необходимо подтвердить не только качество исходного изделия, но и правильность уже выполненной упаковочной операции.
Контролироваться могут:
- наличие компонента в кармане;
- ориентация;
- угол поворота;
- смещение относительно центра;
- положение маркировки;
- соответствие изделия ожидаемому типу;
- в некоторых системах — состояние корпуса и контактных элементов.
В результате AOI становится частью контроля самой переупаковки.
Это принципиально важно: исправный компонент может стать технологически непригодным для автоматического SMT-монтажа, если он помещён в carrier tape неправильно.
Рецепт инспекции должен быть привязан к компоненту
AOI не работает по принципу универсального набора критериев для всех SMD.
Для конкретного Part Number необходимо определить:
- какие стороны доступны для контроля;
- какие признаки считаются критическими;
- какие размеры необходимо измерять;
- допустимые пределы;
- ориентационные признаки;
- особенности маркировки;
- тип и геометрию контактов;
- характеристики поверхности;
- допустимые виды дефектов и их размеры.
После этого формируется рецепт инспекции.
Для разных изделий могут потребоваться другая область обзора, увеличение, освещение или даже отдельная оптическая конфигурация. Например, актуальная линейка промышленной 2D AOI использует разные системы для компонентов крупнее 5 × 5 мм и для малых CSP/BGA менее 5 × 5 мм.
Это особенно важно при оценке заявлений вроде «AOI поддерживает BGA». Корпуса BGA различаются по размерам, шагу и количеству шариков, поэтому реальная совместимость должна подтверждаться по конкретному изделию.
Освещение и оптика являются частью метода контроля
Качество AOI определяется не только камерой и алгоритмом обработки изображения. Не менее важную роль играет освещение.
Различные дефекты могут становиться видимыми при разных направлениях и спектрах света. Отражающие поверхности, металлические выводы, чёрные пластиковые корпуса и маркировка создают совершенно разные оптические условия.
Поэтому промышленные системы используют управляемую LED-подсветку, а для 3D-инспекции могут применяться многоспектральные импульсные источники и стереоскопические схемы визуализации.
Это ещё одна причина, почему характеристику AOI нельзя свести к числу мегапикселей камеры.
Автоматическая классификация OK/NG
Результат AOI должен преобразовываться в конкретное действие оборудования.
Если все заданные признаки находятся в пределах допуска, компонент получает статус OK и продолжает основной маршрут.
Если обнаружено несоответствие, изделие классифицируется как NG и в зависимости от архитектуры машины:
- направляется в отдельный накопитель;
- исключается из дальнейшей упаковки;
- вызывает остановку технологического цикла;
- передаётся на дополнительную проверку.
В наших автоматических тест-хендлерах результаты контактного тестирования и AOI могут использоваться совместно для определения итогового маршрута компонента.
При этом полезно сохранять и причину NG, а не только общий результат. Для анализа процесса имеет значение, был ли обнаружен неправильный код маркировки, отсутствующий вывод, скол корпуса или нарушение геометрии.
AOI не заменяет электрическое тестирование
Даже очень развитая система машинного зрения не способна подтвердить электрическую работоспособность компонента.
И наоборот, успешный электрический тест не гарантирует отсутствия механического повреждения.
Поэтому эти методы являются независимыми контрольными слоями:
электрическое тестирование → проверяет электрические и функциональные параметры;
2D AOI → контролирует визуальные и геометрические признаки в плоскости;
3D AOI → анализирует пространственную геометрию и высотные параметры.
Не для каждого компонента требуются все три уровня. Их состав определяется рисками конкретного производства.
Именно поэтому в автоматизированных системах подготовки компонентов AOI наиболее эффективна не как универсальная «камера контроля качества», а как набор целевых инспекционных операций, встроенных в те точки технологического маршрута, где может возникнуть конкретный вид дефекта.
Следующий раздел будет посвящён операции, которая особенно тесно связана как с AOI, так и с прослеживаемостью, — маркировке и идентификации компонентов. Рассмотрим, какие задачи решают цветовая, струйная и лазерная маркировка, как физическое обозначение связывается с сериализацией и почему после нанесения маркировки может потребоваться её автоматическая оптическая проверка.
Маркировка и идентификация электронных компонентов
После программирования, тестирования или сортировки компонент может потребовать дополнительной физической идентификации. Маркировка позволяет визуально подтвердить выполненную операцию, различать варианты изделий, наносить технологические обозначения и связывать физический компонент с системой производственной прослеживаемости.
В автоматизированной подготовке SMD-компонентов маркировка может выполняться как самостоятельная операция либо встраиваться в общий маршрут наряду с программированием, AOI и переупаковкой. Современные системы программирования, например, допускают установку модулей струйной и лазерной маркировки непосредственно в хендлер, а лазерная обработка может выполняться как до, так и после программирования.
В наших технических материалах встречается и более комплексная схема:
подача компонента → электрическое тестирование → визуальный контроль → лазерная маркировка → сортировка → укладка в компонентную ленту.
Таким образом, маркировка становится не декоративной операцией, а одним из элементов управления материальным и информационным потоком.
Что может наноситься на компонент
Содержание маркировки определяется назначением изделия и доступной площадью поверхности. На корпус могут наноситься:
- обозначение изделия или его сокращённый код;
- технологический символ;
- точка или другой простой визуальный признак;
- номер партии;
- дата или код производства;
- индивидуальный серийный номер;
- Data Matrix;
- QR-код;
- иная информация, необходимая для идентификации и прослеживаемости.
В наших материалах по автоматическим комплексам прямо предусмотрено нанесение серийных номеров, технологических обозначений, Data Matrix и QR-кодов. При этом параметры обработки выбираются с учётом материала корпуса, требований к читаемости и допустимого воздействия на изделие.
Чем меньше корпус, тем сильнее ограничена доступная площадь. Поэтому для микрокомпонентов особенно важны компактные обозначения и двумерные коды, способные разместить больше информации на небольшой поверхности. Современные лазерные системы специально предусматривают микромаркировку малогабаритных полупроводниковых корпусов; существуют отдельные конфигурации для WLCSP и BGA размером порядка единиц миллиметров.
При этом необходимость наносить полный набор данных непосредственно на корпус существует далеко не всегда. Часть информации может храниться во внутренней памяти компонента или производственной базе данных, а наружная маркировка служит ключом для связи с этой записью.
Маркировка и сериализация — не одно и то же
Эти понятия тесно связаны, но выполняют разные функции.
Сериализация присваивает конкретному экземпляру уникальный идентификатор и связывает его с цифровой производственной историей.
Маркировка физически наносит на компонент или упаковку выбранную информацию.
Например, система может сформировать уникальный серийный номер, записать его во внутреннюю память микросхемы, зарегистрировать в MES и одновременно нанести тот же номер или соответствующий Data Matrix на корпус.
Но возможны и другие варианты. Внутренний UID может вообще не отображаться на поверхности, а нанесённый технологический код может не быть уникальным и использоваться только как признак завершения определённой операции.
Поэтому сам факт наличия лазерной надписи ещё не означает наличие индивидуальной прослеживаемости. Для неё необходимо, чтобы нанесённый идентификатор был связан с соответствующей записью в производственной системе.
Простая цветовая и струйная маркировка
Для задач, где не требуется высокая информационная плотность, может использоваться струйная или иная цветовая маркировка.
Современные модули автоматических программирующих систем позволяют наносить, например, точки, символы и цифровые обозначения.
Простейший вариант — цветовая точка, служащая технологическим признаком: компонент прошёл программирование, относится к определённой группе или должен быть визуально отличим от другой партии.
Преимущество такого подхода заключается в простоте. Если необходимо лишь однозначно показать состояние изделия, нет смысла наносить сложный двумерный код.
При этом возможности струйной маркировки зависят от состава материала, поверхности корпуса, размера символа и используемой маркировочной системы. Поэтому конкретный способ также должен проверяться на реальном компоненте.
Лазерная маркировка
Для постоянной идентификации широко применяется лазерная маркировка.
В отличие от струйного нанесения, лазер формирует обозначение непосредственно за счёт контролируемого воздействия на поверхность материала. Это позволяет получать мелкие символы и двумерные коды без нанесения отдельной краски или этикетки.
Для полупроводниковых компонентов это особенно удобно по двум причинам:
- поверхность корпуса может иметь очень небольшую площадь;
- маркировка должна сохраняться при дальнейшей транспортировке, упаковке и производственной обработке.
Современные системы для электронных компонентов рассчитаны как на текстовую микромаркировку, так и на 2D-коды.
Однако выражение «лазерная маркировка» не обозначает один универсальный процесс. Используются разные длины волн и режимы воздействия, а оптимальная технология зависит от материала корпуса и требуемого результата.
Почему параметры лазера подбираются под материал корпуса
При лазерной обработке необходимо получить требуемый контраст и геометрию символа, не создавая недопустимого повреждения изделия.
На результат влияют:
- материал поверхности;
- цвет и состав полимерного компаунда;
- толщина корпуса;
- требуемая глубина изменения поверхности;
- размер символов;
- скорость обработки;
- энергия и длительность воздействия;
- длина волны лазера.
В современных маркировочных системах для электроники применяются, в частности, инфракрасные и ультрафиолетовые лазеры. Например, в актуальной системе для автоматических хендлеров используются варианты с волоконным ИК-лазером 1064 нм и УФ-лазером 355 нм.
Разница важна не только с точки зрения качества изображения. Для некоторых полимерных и чувствительных материалов более короткая УФ-волна сильнее поглощается в поверхностном слое и позволяет уменьшить тепловое воздействие на расположенные ниже структуры по сравнению с типичными тепловыми методами маркировки. Производители лазерного оборудования отдельно обращают внимание на этот фактор при работе с encapsulation resin и другими материалами электронной промышленности.
Из этого, однако, не следует, что УФ-лазер всегда предпочтительнее ИК. Правильный режим выбирается экспериментально и по требованиям конкретного корпуса. В наших исходных данных именно поэтому содержание маркировки и параметры лазерной обработки относятся к информации, которую необходимо согласовать при конфигурации оборудования.
Маркировка микрокомпонентов
По мере уменьшения корпуса задача становится особенно сложной. Ограничивается не только площадь для нанесения символа, но и допустимое отклонение его положения.
Например, современные специализированные маркировочные модули для автоматических хендлеров рассчитаны на WLCSP и BGA с габаритами от примерно 1,5 × 0,85 мм. Для компонентов менее 2 × 2 мм в документации такой системы отдельно предусматривается дополнительное позиционирование перед лазерной обработкой. Это конкретный пример оборудования, а не универсальный предел технологии, но он хорошо показывает масштаб задачи.
Для микрокомпонента недостаточно просто уменьшить изображение. Необходимо обеспечить:
точное положение изделия → совмещение зоны маркировки → подходящий размер символа → контролируемое лазерное воздействие → проверку результата.
Именно поэтому машинное зрение становится частью маркировочной системы.
В нашем оборудовании для лазерной маркировки компонентов непосредственно в ленте применяется CCD-позиционирование; при подборе конфигурации учитываются размеры и материал корпуса, параметры кармана, содержание маркировки, требования к её положению и читаемости.
2D-коды и высокая плотность информации
Для прослеживаемости особенно полезны двумерные коды, поскольку они позволяют разместить сравнительно большой объём данных на небольшой площади.
Data Matrix широко применяется для Direct Part Marking, когда требуется постоянная идентификация физического изделия и отслеживание его жизненного цикла. GS1 отдельно рассматривает Data Matrix как подходящий вариант для прямой маркировки в случаях, когда площадь ограничена и требуется component-level traceability.
В 2D-коде могут быть представлены или закодированы, например:
- серийный номер;
- идентификатор партии;
- код изделия;
- дата;
- другая информация, предусмотренная системой прослеживаемости.
При этом наличие возможности физически нанести код ещё не гарантирует его пригодность для производства. Код должен быть стабильно читаем используемой системой машинного зрения.
Поэтому при проектировании маркировки необходимо учитывать не только размер доступной зоны, но и разрешение считывающего оборудования, контраст, геометрию элементов кода и качество поверхности.
Прямое хранение данных или ссылка на запись
При построении системы traceability существует два принципиально разных подхода.
Первый — поместить значимую информацию непосредственно в код. Например:
Part Number + Lot + дата + серийный номер.
Второй — записать в код только уникальный идентификатор:
ID 008731245,
а все остальные данные получать из производственной базы.
Второй подход позволяет сделать маркировку компактнее и изменять или расширять информационную запись без увеличения самого кода. Для малогабаритных корпусов это особенно удобно.
При этом отказ информационной системы делает такой идентификатор менее самодостаточным, поэтому конкретная архитектура выбирается исходя из требований к прослеживаемости и жизненному циклу продукта.
Когда выполнять маркировку — до или после программирования
В автоматизированной системе лазерная маркировка может выполняться как до, так и после программирования; такие варианты прямо предусмотрены в современных programming handlers.
Выбор последовательности зависит от назначения обозначения.
Если маркировка отражает результат программирования или включает присвоенный на этом этапе серийный номер, логичнее наносить её после успешной операции.
Например:
программирование → Verify Pass → присвоение серийного номера → маркировка → AOI.
Это исключает нанесение финальной идентификации на компонент, который затем будет отбракован из-за ошибки записи.
Если же обозначение требуется ещё до программирования для идентификации изделия внутри процесса, порядок может быть другим.
Таким образом, положение маркировочного модуля должно соответствовать смыслу наносимой информации, а не определяться только удобством механической компоновки.
Маркировка после тестирования
Аналогичная логика действует при электрическом контроле.
Если знак должен подтверждать прохождение испытаний или указывать категорию изделия, маркировать компонент целесообразно только после получения соответствующего результата.
В автоматическом test-and-tape комплексе последовательность может строиться как:
электрический тест → AOI → OK → лазерная маркировка → упаковка.
Именно такой принцип реализован в одном из наших комплексных решений для тестирования, маркировки и упаковки компонентов.
NG-компонент в таком маршруте удаляется до формирования финальной упаковки и не смешивается с годной продукцией.
После нанесения маркировку необходимо проверить
Любая автоматическая операция может завершиться с отклонением, поэтому команда «маркировка выполнена» сама по себе ещё не подтверждает качество физического результата.
После нанесения могут возникнуть:
- отсутствие части изображения;
- смещение;
- неправильная ориентация;
- недостаточный контраст;
- искажение символов;
- неверное содержание;
- повреждение поверхности.
Поэтому в интегрированных системах после маркировки может выполняться автоматическая оптическая проверка.
В простейшем случае AOI подтверждает:
маркировка присутствует → находится в нужной области → имеет правильную ориентацию.
Более развитая система может дополнительно считывать текст или двумерный код и сравнивать его с ожидаемыми данными. Современные лазерные системы используют интегрированное машинное зрение для позиционирования и последующего чтения нанесённых кодов.
В наших материалах AOI также применяется для контроля наличия и положения маркировки на поверхности компонентов.
Проверка читаемости и проверка содержания — разные задачи
При контроле маркировки полезно различать несколько уровней.
Presence check
Есть ли маркировка вообще.
Position check
Находится ли она в допустимой зоне.
Pattern/OCR check
Соответствует ли текст или внешний вид ожидаемому шаблону.
Code reading
Считывается ли Data Matrix или QR-код.
Data verification
Соответствует ли считанная информация данным производственного задания.
Последний уровень особенно важен для сериализованных изделий. Код может быть отлично читаемым, но содержать не тот серийный номер. С точки зрения качества изображения операция успешна, а с точки зрения прослеживаемости — нет.
Поэтому в автоматизированной производственной архитектуре важно проверять не только физическое качество маркировки, но и семантическое соответствие данных конкретному компоненту.
Связь маркировки с MES
Если система получает индивидуальные данные из MES, технологическая цепочка может выглядеть следующим образом:
MES формирует или выдаёт идентификатор → программатор записывает данные → маркировочный модуль наносит код → AOI считывает его → считанное значение сравнивается с заданием → результат регистрируется в MES.
Так образуется замкнутый контур проверки.
Цифровая система знает, какое значение должно было быть нанесено, а машинное зрение подтверждает, какое значение фактически появилось на физическом изделии.
Это принципиально более надёжно, чем простая регистрация команды «Laser Mark Complete».
Современные автоматические платформы действительно объединяют лазерную маркировку, инспекцию, сериализацию и MES-интеграцию в одной системе.
Маркировка упаковки и маркировка компонента также различаются
Прослеживаемость может существовать сразу на нескольких уровнях.
Маркировка компонента идентифицирует непосредственно изделие.
Маркировка катушки, лотка или другой упаковки идентифицирует материальную единицу, содержащую группу компонентов.
Эти идентификаторы могут быть взаимосвязаны, но не обязаны совпадать. Например, катушка получает собственный Reel ID, связанный в производственной базе с исходным Lot и диапазоном серийных номеров находящихся в ней компонентов.
Такое разделение становится особенно важным после переупаковки: физический carrier меняется, а история компонентов должна сохраниться.
Поэтому маркировка является одним из уровней более общей системы traceability, которая сопровождает изделия от программирования и тестирования до подачи на SMT-линию.
Маркировка как часть управляемого производственного маршрута
Таким образом, автоматическая маркировка решает сразу несколько задач:
визуальная идентификация → подтверждение технологической операции → различение вариантов продукции → индивидуальная сериализация → машинное считывание → связь с системой прослеживаемости.
Выбор между цветовой, струйной и лазерной технологией определяется тем, какую информацию необходимо нанести, насколько мала доступная область, какой материал имеет корпус и насколько долговечной должна быть идентификация.
Для сложной сериализации особенно важен замкнутый цикл:
получение данных → нанесение → считывание → сравнение → регистрация.
Именно он превращает физическую маркировку из простого нанесения символа в контролируемую производственную операцию.
После программирования, тестирования, AOI и маркировки остаётся ещё один класс компонентов, для которого все перечисленные задачи становятся значительно сложнее из-за размеров самого изделия. Следующая глава будет посвящена особенностям работы с микрокомпонентами — точности подачи, вакуумного захвата, контактного тестирования, машинного зрения и упаковочной оснастки при переходе к 0201, 0402 и другим миниатюрным типоразмерам.
Особенности работы с микрокомпонентами
Миниатюризация электронных компонентов повышает требования практически ко всем операциям их автоматизированной обработки. При переходе к типоразмерам 0201, 0402 и сопоставимым изделиям недостаточно просто уменьшить размеры направляющих, сопел или упаковочных карманов. Отклонения, которые практически не влияют на обработку более крупных компонентов, на микроуровне способны привести к нестабильной подаче, ошибке позиционирования, неправильному электрическому контакту, перевороту изделия или дефекту упаковки.
Поэтому работа с микрокомпонентами требует согласованной настройки всей технологической цепочки:
подача → ориентация → поштучное разделение → позиционирование → захват → электрический контакт → машинное зрение → укладка → контроль упаковки.
При этом малый размер сам по себе не означает низкую производительность. Специализированные системы способны обрабатывать миниатюрные изделия с очень высоким темпом. Главная сложность заключается в другом — в необходимости многократно воспроизводить механические и измерительные операции в значительно более узком поле допусков.
Сначала необходимо однозначно определить типоразмер
Одна из первых сложностей возникает уже на уровне терминологии. Обозначения SMD-типоразмеров применяются как в дюймовой, так и в метрической системе, причём одинаковое цифровое обозначение может относиться к совершенно разным физическим размерам.
Например:
- 0201 imperial = 0603 metric — приблизительно 0,6 × 0,3 мм;
- 0402 imperial = 1005 metric — приблизительно 1,0 × 0,5 мм;
- 0603 imperial = 1608 metric — приблизительно 1,6 × 0,8 мм.
Именно поэтому в технической документации специализированного test-and-tape оборудования обозначения нередко приводятся одновременно, например C0201 (0603) или C0402 (1005).
Для производственного задания формулировки вроде «компонент 0603» недостаточно. Необходимо уточнить систему обозначений либо сразу указывать фактические размеры.
Кроме того, даже известные длина и ширина корпуса не определяют компонент полностью. Изделия одного номинального типоразмера могут различаться по толщине, конструкции электродов и другим геометрическим параметрам. В нашей исходной документации, например, для компонентов одного footprint встречаются разные значения высоты в зависимости от семейства изделия. Поэтому для конфигурации автоматического оборудования используются фактические размеры:
L × W × T — длина × ширина × толщина.
Дополнительно учитываются тип компонента, геометрия электродов или выводов, параметры упаковочного носителя и критерии контроля.
Таким образом, типоразмер является только исходной классификацией, а не достаточной спецификацией для выбора технологической оснастки.
Подача из россыпи становится высокоточной механической операцией
Для пассивных микрокомпонентов, поступающих россыпью, первая сложная задача — преобразовать случайно ориентированную массу изделий в стабильный поштучный поток.
В специализированных машинах для этого используется последовательность:
загрузочный бункер → круговой вибрационный питатель → линейный вибрационный канал → механизм разделения → индексный стол.
Компоненты постепенно ориентируются, выстраиваются и по одному передаются на следующие технологические позиции. Параметры вибрации при этом регулируются с учётом конкретного изделия.
Чем меньше компонент, тем чувствительнее система к геометрии направляющих и зазорам.
Сервисная документация одного из рассматриваемых нами комплексов прямо связывает расстояние между выходом бункера и направляющей с размером изделия: слишком малый зазор может привести к повреждению компонента. В той же документации механическая настройка линейного тракта выполняется под увеличением, чтобы обеспечить равномерный минимальный зазор между направляющими и изделием.
То есть при работе с микрокомпонентами сама геометрия feeder-системы становится одним из параметров качества процесса.
Допустимая ошибка позиционирования уменьшается вместе с компонентом
После поштучного разделения изделие должно воспроизводимо остановиться в точке тестирования, инспекции или захвата.
В одной из рассматриваемых систем изменение конечного положения вращающегося индексного механизма более чем на 0,03 мм уже считается неблагоприятным для компонентов метрического типоразмера 1005 и меньше. Контроль положения при настройке рекомендуется выполнять под микроскопом с увеличением не менее 10×. Эти значения относятся к конкретной конструкции машины, но хорошо показывают порядок механической чувствительности процесса.
На микроуровне даже небольшое смещение способно привести к тому, что:
- тестовый щуп попадёт не в центр электрода;
- вакуумное сопло захватит компонент со смещением;
- изделие войдёт в направляющую под неправильным углом;
- компонент окажется смещён относительно упаковочного кармана.
Поэтому точность обработки определяется не только координатной системой Pick & Place. Важна суммарная погрешность всей механической цепочки — подачи, направляющих, разделителя, индексного механизма, захвата и конечной оснастки.
Залипание, перекрытие и застревание требуют отдельного контроля
Небольшая масса и размеры компонентов создают дополнительные проблемы при подаче. Изделия могут перекрываться, перемещаться группой, неправильно ориентироваться или застревать в узких участках тракта.
Поэтому автоматические системы используют несколько уровней контроля:
- датчики наличия;
- контроль движения индексного механизма;
- определение сопротивления или заклинивания;
- вакуумное удаление неправильно расположенного изделия;
- машинное зрение;
- контроль двойного захвата или наложения компонентов.
В одной из рассматриваемых конструкций застрявший при разделении компонент может автоматически удаляться вакуумом, а индексный стол контролируется энкодером и системой обнаружения аномального сопротивления движению.
Это позволяет остановить или восстановить процесс до того, как механическая ошибка распространится на последующие операции.
Вакуумный захват должен соответствовать реальной геометрии изделия
Для переноса микрокомпонентов обычно используется вакуумный захват. Однако универсального сопла для всего диапазона размеров не существует.
Диаметр и форма рабочей поверхности должны соответствовать площади корпуса, обеспечивая достаточное удерживающее усилие без чрезмерного воздействия на изделие. В специализированных упаковочных системах для малогабаритных компонентов применяются сопла диаметром менее 1 мм; в одной из наших конфигураций для работы с компонентом порядка 0603 предусмотрено сопло диаметром 0,7 мм.
Перед захватом система машинного зрения может определить фактические координаты и угол поворота изделия. Вакуумное сопло в этом случае не обязано захватывать компонент из идеально фиксированной механической точки: положение корректируется программно.
Это особенно полезно при гибкой вибрационной подаче, где компоненты находятся в зоне захвата не в жёстко заданных ячейках, а в различных координатах.
Для чувствительных корпусов важна не только точность, но и усилие
Для миниатюрных кремниевых корпусов, таких как WLP и WLCSP, ошибочная механическая обработка может привести уже не просто к потере ориентации, а к физическому повреждению изделия.
Такие корпуса имеют размеры, близкие к размерам самого кристалла, поэтому требуют особенно аккуратного Pick & Place. В исходном материале статьи отдельно отмечена необходимость правильно подбирать площадь вакуумного сопла, параметры захвата и точку приложения нагрузки.
Для определённых WLP механическое центрирование корпуса захватными элементами нежелательно, поскольку давление может передаваться непосредственно на кремниевую структуру. В рекомендациях по монтажу отдельных WLP используются ограничения контактного усилия порядка нескольких ньютонов; такие значения относятся к конкретным семействам изделий и не являются универсальным нормативом для всех SMD.
Общий принцип здесь важнее конкретной цифры: по мере уменьшения и механической уязвимости корпуса усилие захвата и установки становится контролируемым технологическим параметром.
Электрическое тестирование требует собственной микромеханики
При тестировании микрокомпонента недостаточно иметь высокоточный измерительный прибор. Необходимо ещё физически подключить его к очень небольшим контактным областям.
Особенно хорошо это видно на чип-резисторах и конденсаторах, где измерительные щупы должны воспроизводимо контактировать с торцевыми электродами.
В наших источниках для разных типоразмеров применяются различные исполнения измерительной оснастки. Отдельно регламентируется вертикальность щупов и их положение относительно направляющих. Кроме того, эксплуатационная документация предусматривает восстановление рабочей поверхности измерительных контактов при износе.
Это означает, что состояние щупа непосредственно становится частью измерительной системы.
Для компонента, ширина электрода которого измеряется десятыми долями миллиметра, небольшое смещение или износ контактной поверхности способен изменить стабильность измерения даже при полностью исправном тестере.
Один размер не означает одну тестовую конфигурацию
Особенно важно не смешивать геометрию компонента и его электрическую функцию.
Резистор и конденсатор могут иметь одинаковый внешний типоразмер, но требуют:
- разных измерительных приборов;
- различных алгоритмов испытания;
- разных контролируемых параметров;
- в ряде случаев различной контактной оснастки.
В нашем test-and-tape оборудовании для измерения сопротивления и ёмкости используются разные измерительные системы. Конкретная конфигурация машины определяется не только размером корпуса, но и видом компонента и требуемым контролем.
В одном из практических проектов это привело к разделению оборудования на четыре специализированных исполнения:
0201-R → резисторы 0201;
0201-C → конденсаторы 0201;
0402-R → резисторы 0402;
0402-C → конденсаторы 0402.
Это не универсальное отраслевое требование, а пример архитектуры конкретного проекта. Однако он хорошо показывает, насколько существенной может становиться специализация оборудования при уменьшении размера изделия.
AOI превращается в измерительный инструмент
При работе с микрокомпонентами автоматическая оптическая инспекция решает сразу несколько задач:
позиционирование → измерение геометрии → анализ поверхности → контроль электродов → подтверждение ориентации → контроль конечной укладки.
В специализированной test-and-tape системе перечень визуально контролируемых параметров включает:
- длину и ширину корпуса;
- длину и ширину электродов;
- расстояние между ними;
- состояние металлизации;
- загрязнения;
- окисление;
- цвет электродов;
- дефекты краёв;
- внутренние и внешние сколы;
- царапины;
- трещины;
- маркировку.
Для ряда измерений в документации этой системы указана дискретность изображения 10 мкм на пиксельную единицу. Это характеристика конкретной оптической конфигурации, а не универсальный показатель для AOI.
Здесь особенно хорошо видно изменение роли машинного зрения: камера уже не просто отвечает на вопрос «компонент присутствует или нет», а фактически становится частью метрологической цепочки оборудования.
Инспекцию приходится выполнять в нескольких точках процесса
Одной проверки недостаточно, если после неё компонент продолжает подвергаться механической обработке.
В автоматических системах для микрокомпонентов могут использоваться несколько последовательных визуальных станций:
до переноса — проверка исходного положения и состояния;
после захвата — контроль обратной стороны или электродов;
после укладки — подтверждение положения в конечной упаковке.
В документации одной из систем используются отдельные нижняя и верхняя CCD-камеры, а после размещения изделия предусмотрена дополнительная верхняя инспекция конечной позиции.
Такая архитектура позволяет обнаружить не только исходный дефект компонента, но и ошибку, возникшую непосредственно в ходе автоматической обработки.
Геометрия упаковочного кармана становится критической
После тестирования и инспекции годный компонент необходимо уложить в упаковку так, чтобы он сохранил заданную ориентацию и мог стабильно извлекаться последующим SMT-фидером.
При малых размерах уже небольшое несоответствие геометрии кармана способно существенно изменить положение изделия.
Поэтому при выборе компонентной ленты учитываются не только её ширина и шаг, но и реальные параметры кармана:
A0 × B0 × K0 — его горизонтальные размеры и глубина.
Карман должен ограничивать нежелательное смещение, переворот и наклон, но не создавать чрезмерного давления на корпус. В исходном материале статьи этот принцип отдельно подчёркивается именно применительно к микрокомпонентам.
Например, для карманов порядка 0,6 × 1,0 мм уже отклонение в несколько сотых миллиметра является заметной величиной относительно общего размера конструкции.
Следовательно, точность carrier tape становится частью общей точности процесса.
Бумажная carrier tape требует особой конструкции упаковки
Для части малогабаритных пассивных компонентов применяется бумажная компонентная лента.
Если её карманы выполнены как сквозные отверстия, компонент необходимо удерживать не только верхней покровной лентой, но и снизу. Поэтому в специализированных машинах предусматривается дополнительная нижняя лента и нижний узел герметизации, закрывающий отверстия до или во время упаковки.
В наших материалах для обработки 0201 предусмотрено и специальное исполнение механизма намотки.
Это ещё раз показывает, что «упаковка в Tape & Reel» не является одной и той же механической операцией для всех SMD. Тип carrier tape, конструкция кармана и размеры компонента могут требовать другой конфигурации упаковочного узла.
Пустой карман является дефектом готовой упаковки
После укладки микрокомпонента необходимо подтвердить, что изделие действительно осталось в кармане.
Для этого в специализированном оборудовании используется отдельный датчик наличия. В одной из рассматриваемых систем пустой карман обнаруживается оптоволоконным датчиком, после чего машина формирует сигнал ошибки.
Такой контроль особенно важен для очень лёгких компонентов. Изделие может быть корректно захвачено, но потеряно при переносе или укладке, а визуально обнаружить пропуск в быстро движущейся ленте оператору практически невозможно.
Поэтому качество готовой Tape & Reel определяется не только исправностью упакованных компонентов, но и полнотой и последовательностью заполнения карманов.
Запайка покровной ленты также требует более узких допусков
После размещения компонентов carrier tape закрывается покровной лентой.
Для микрокомпонентов стабильность этого соединения особенно важна. Слишком слабая фиксация создаёт риск вскрытия карманов, а чрезмерное или нестабильное усилие отделения способно вызвать рывки при работе фидера и смещение лёгких компонентов.
Поэтому после настройки упаковочного узла контролируются:
- положение покровной ленты;
- состояние шва;
- стабильность герметизации;
- усилие отслаивания — peel force.
В сервисной документации test-and-tape оборудования настройка запаечного механизма выполняется с использованием щупов толщиной в сотые доли миллиметра, что хорошо показывает чувствительность геометрии узла.
Конкретные значения температуры, давления и peel force определяются используемыми carrier tape и cover tape и не должны переноситься с одной упаковочной системы на другую.
Меньший компонент не обязательно означает меньшую производительность
Интуитивно можно предположить, что чем меньше изделие, тем медленнее должна работать машина. Наши источники показывают, что это не универсально.
Для одной специализированной роторной test-and-tape системы заявлены, например:
- 0201 — около 4300 ±200 компонентов/мин;
- 0402 — около 4000 ±200 компонентов/мин;
- более крупные типоразмеры — меньшие значения производительности.
Эти показатели относятся к конкретной архитектуре и не являются отраслевыми нормативами. Но сам пример важен: технологическая сложность микрокомпонента не обязательно проявляется в снижении номинального UPH.
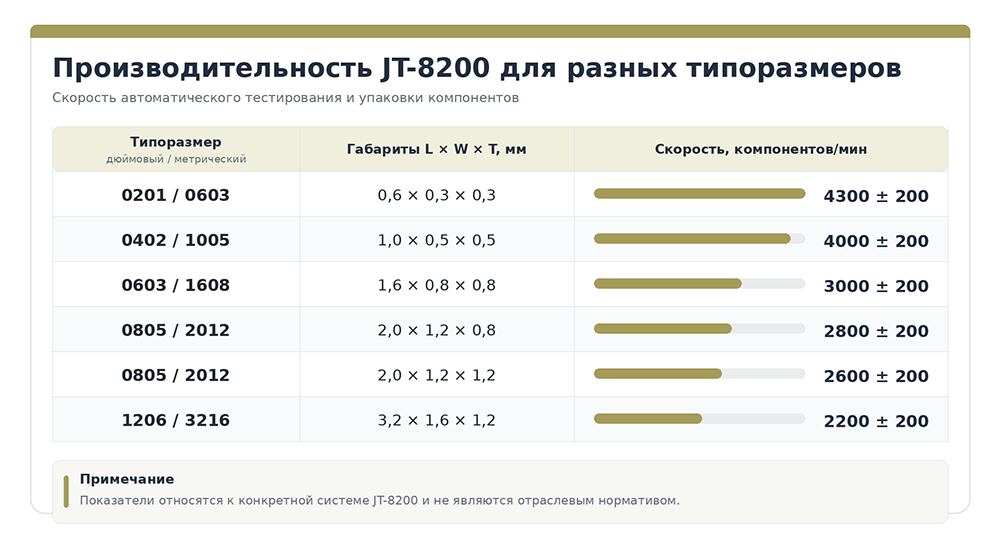
Роторная механика, оптимизированная под один тип изделия, может работать с очень высоким темпом. Сложность заключается в обеспечении стабильной подачи, контакта, инспекции и упаковки на такой скорости.
Поэтому корректнее говорить не «малые компоненты обрабатываются медленнее», а:
чем меньше компонент, тем выше требования к воспроизводимости каждой операции при заданной производительности.
Универсальность достигается сменной оснасткой и рецептами
Микрокомпоненты хорошо показывают пределы понятия «универсальная машина».
Одна автоматическая платформа действительно может использовать общие:
- приводные механизмы;
- контроллер;
- интерфейс оператора;
- систему машинного зрения;
- базовую архитектуру подачи и упаковки.
Однако для перехода между конкретными изделиями могут потребоваться другие:
- направляющие;
- вибрационные параметры;
- сепараторы;
- вакуумные сопла;
- тестовые щупы;
- измерительные приборы;
- оптические рецепты;
- carrier tape;
- параметры герметизации.
Поэтому универсальность в данном случае достигается не отсутствием специализированной оснастки, а возможностью перенастроить общую платформу под конкретный компонент.
В наших исходных материалах прямо отмечено, что для реального проектирования системы необходимо учитывать полный Part Number, фактические размеры изделия, тип компонента, требования электрического тестирования, параметры упаковки и критерии AOI.
Критична суммарная ошибка всей технологической цепочки
Главный вывод из работы с микрокомпонентами состоит в том, что ни один отдельный паспортный параметр не определяет качество процесса.
Высокая координатная точность привода не поможет, если компонент нестабильно движется по направляющей.
Высокоточный тестер не даст воспроизводимого результата при изношенном или смещённом щупе.
Камера с высоким разрешением не обеспечит правильную укладку, если карман carrier tape не соответствует фактической геометрии изделия.
Поэтому критическим становится совокупное соответствие:
компонент → механизм подачи → позиционирование → сопло → тестовая оснастка → AOI → упаковочный карман → покровная лента.
Именно такая системная настройка позволяет работать с микрокомпонентами на высокой скорости без потери качества.
После рассмотрения специальных требований малых изделий можно перейти к упаковочному носителю более подробно. Следующая глава будет посвящена упаковке и переупаковке SMD-компонентов — Tube, Tray и Tape & Reel, конструкции carrier tape и cover tape, ориентации изделий, media conversion и контролю качества готовой упаковки.
Упаковка и переупаковка SMD-компонентов
После программирования, тестирования, инспекции и маркировки компонент должен быть представлен в форме, совместимой со следующим этапом производства. Поэтому упаковка электронных компонентов выполняет не только транспортную и защитную функцию. Тубы, матричные лотки и Tape & Reel одновременно являются технологическими носителями, определяющими положение изделия, его ориентацию и способ автоматической подачи.
Это особенно важно для SMT-производства. Установщик компонентов должен получать каждое изделие в предсказуемой позиции и ориентации, а носитель — обеспечивать последовательную и воспроизводимую подачу без дополнительной ручной подготовки. Именно для этих задач Tape & Reel используется как интерфейс между подготовленным компонентом и автоматическим Pick & Place-оборудованием. Актуальные требования к представлению SMD в ленте определяет, в частности, EIA-481-F:2021, который остаётся действующей редакцией стандарта и распространяется на формованную компонентную ленту шириной от 4 до 200 мм, а также на 8- и 12-мм перфорированную ленту.
При этом Tape & Reel — не единственный технологический носитель. Исходная партия может поступать в тубах, лотках, ленте или, для отдельных пассивных компонентов, россыпью. Поэтому автоматизированная подготовка нередко включает переупаковку, или media conversion, — перевод изделий из одного формата в другой.
Тубы и пеналы
Tube, или транспортировочный пенал, представляет собой профильный линейный носитель, внутри которого компоненты располагаются последовательно.
Форма внутреннего канала соответствует геометрии определённого корпуса и ограничивает нежелательные перемещения изделия. Компоненты сохраняют заданную ориентацию и могут последовательно подаваться в программирующее, тестовое или монтажное оборудование.
На концах тубы используются стопорные элементы, препятствующие выпадению изделий. При автоматической обработке пенал устанавливается в соответствующий механизм подачи, после чего компоненты последовательно извлекаются из него.
Такой формат особенно удобен для корпусов, которые могут устойчиво перемещаться по направляющему профилю. Однако при необходимости подачи через ленточный SMT-фидер компоненты после программирования или тестирования могут быть переведены:
Tube → Tape & Reel.
В автоматических системах программирования поддержка туб, лотков и ленты может быть реализована в рамках одной платформы, позволяя адаптировать входной и выходной материальный поток под конкретное производство.
Матричные лотки
Tray представляет собой жёсткий носитель с матрицей индивидуальных ячеек. Положение каждой микросхемы известно заранее, поэтому Pick & Place-механизм может последовательно обращаться к заданным координатам.
Стандартизированные JEDEC-лотки широко используются для корпусированных полупроводниковых компонентов, особенно когда требуется хорошая механическая защита корпуса, выводов или контактной структуры.
Важна не только геометрия ячеек, но и ориентация самих компонентов. Лоток имеет ориентационные признаки, а положение Pin 1 или другой полярностной метки определяется упаковочной спецификацией конкретного изделия.
Для автоматического хендлера Tray удобен тем, что формирует двумерную координатную сетку точек захвата. После обработки машина может либо вернуть изделие в лоток, либо перенести его в другой носитель.
На практике особенно востребован маршрут:
Tray → программирование / тестирование / AOI → Tape & Reel.
Такая схема позволяет получать компоненты в лотках, выполнять необходимые операции подготовки, а затем формировать катушку, непосредственно пригодную для установки в SMT-фидер. В рассматриваемом нами оборудовании существуют как системы Tray → Tray, так и интегрированные конфигурации для преобразования между Tray и Tape & Reel после программирования.
Tape & Reel как технологическая система подачи
Формат Tape & Reel состоит из трёх основных элементов:
- компонентной ленты (carrier tape);
- покровной ленты (cover tape);
- катушки (reel).
В carrier tape сформирована последовательность карманов, в каждый из которых помещается один компонент. Перфорация вдоль края взаимодействует с механизмом протяжки фидера и задаёт индексированное движение ленты. После заполнения карманы закрываются cover tape, а готовая лента наматывается на катушку.
Современная промышленная документация прямо связывает этот формат с требованиями автоматических Pick & Place-систем: компонентная лента одновременно является транспортным носителем и обеспечивает последовательное представление изделий установочному оборудованию.
Таким образом, качество Tape & Reel необходимо оценивать не только с точки зрения сохранности компонентов при перевозке. Упаковка должна стабильно работать в динамическом режиме SMT-фидера.
| Параметр | Tube / туба | Tray / лоток | Tape & Reel |
|---|---|---|---|
| Организация компонентов | Последовательная, в профильном канале | Двумерная матрица индивидуальных ячеек | Последовательность карманов в компонентной ленте |
| Позиционирование | Ограничивается профилем тубы | Фиксированные координаты каждой ячейки | Карман, шаг ленты и перфорация |
| Ориентация | Сохраняется геометрией канала | Определяется ориентационными признаками лотка и упаковочной спецификацией | Задаётся относительно направления подачи и перфорации |
| Автоматическая подача | Последовательное извлечение компонентов из тубы | Pick & Place по известной координатной сетке | Индексированная подача через фидер |
| Основное преимущество | Простая линейная подача | Хорошая механическая защита и точные координаты захвата | Непосредственная совместимость с автоматическим SMT-монтажом |
| Типичная переупаковка | Tube → Tape & Reel | Tray → Tape & Reel | Tape → Tape или Tape → Tray |
| Что критично при смене носителя | Сохранение ориентации компонента | Правильное считывание координат и ориентации | Геометрия кармана, шаг, ориентация, покровная лента и качество упаковки |
Геометрия компонентной ленты
Carrier tape нельзя выбирать только по её номинальной ширине.
Для описания геометрии используются стандартизированные размеры, среди которых особенно важны:
- A0 — один из основных размеров кармана в горизонтальной плоскости;
- B0 — второй размер кармана;
- K0 — его глубина;
- W — общая ширина компонентной ленты;
- P1 — шаг между карманами.
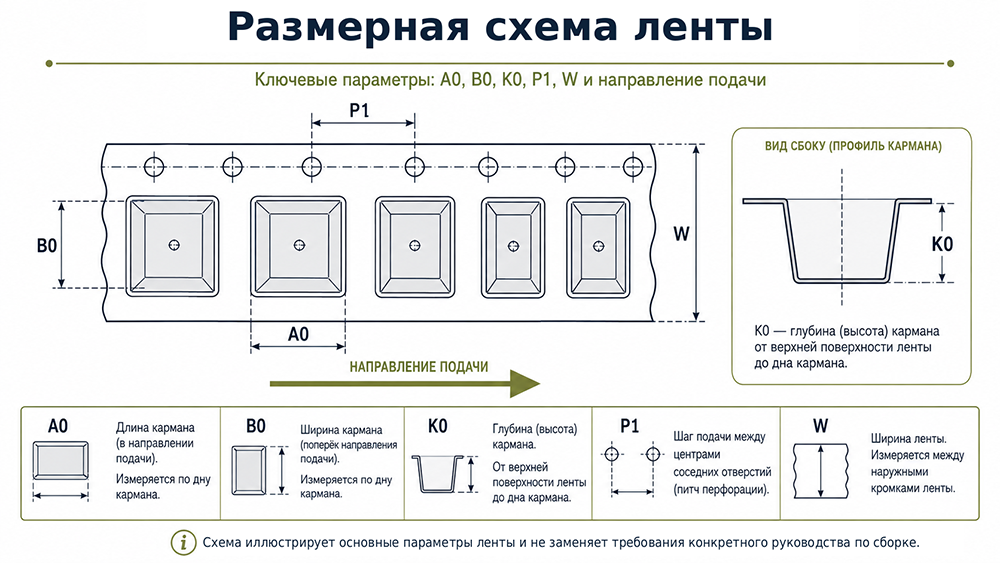
В карманах сложной формы могут дополнительно использоваться другие параметры, например K1 для внутренней опорной геометрии.
Поэтому две ленты шириной 8 мм могут быть предназначены для совершенно разных компонентов. Их карманы могут иметь разные размеры, глубину и шаг.
В результате совместимость определяется не формулой:
«компонент помещается в 8-мм ленту»,
а связкой:
реальная геометрия корпуса → размеры кармана → допустимое положение изделия → шаг → ориентация → требования фидера.
Этот принцип особенно заметен при работе с миниатюрными изделиями, но распространяется на Tape & Reel в целом.
Карман должен удерживать компонент, но не зажимать его
Задача carrier tape — не жёстко зафиксировать изделие, а ограничить его перемещение в допустимых пределах.
Если карман слишком велик, компонент получает возможность:
- значительно смещаться;
- вращаться;
- наклоняться;
- занимать нестабильное положение перед захватом.
Если карман слишком тесный, возможны другие проблемы:
- механическое давление на корпус;
- заклинивание;
- затруднённое извлечение;
- повреждение выводов или других чувствительных элементов.
Актуальная документация Tape & Reel отдельно рассматривает предельные значения вращения и бокового перемещения изделий внутри punched и embossed carrier tape, что подтверждает: свободное движение компонента в кармане является контролируемым параметром упаковки, а не случайным следствием наличия зазора.
Для сложных корпусов внутренняя геометрия кармана может быть значительно сложнее обычного прямоугольного углубления. Используются опорные поверхности, скосы и другие конструктивные элементы, задача которых — обеспечить требуемое положение изделия и одновременно исключить нежелательный контакт с чувствительными участками корпуса.
Для очень малых компонентов производители carrier tape отдельно применяют высокоточные карманы, поскольку стабильная ориентация непосредственно влияет на последующий Pick & Place.
Embossed и punched carrier tape
Конструкция компонентной ленты также зависит от типа упаковки.
Embossed carrier tape имеет формованные объёмные карманы и используется для широкого диапазона корпусов.
Punched carrier tape формирует карманы или отверстия непосредственно в материале ленты и особенно характерна для определённых малогабаритных изделий.
Именно эти две группы предусмотрены современной редакцией EIA-481-F.
В случае сквозного отверстия компонент необходимо удерживать и снизу. Поэтому для бумажной ленты малых пассивных компонентов может применяться дополнительная нижняя покровная лента, после чего изделие закрывается сверху основной cover tape. Такие конструкции встречаются в специализированных test-and-tape системах, рассмотренных в предыдущей главе.
Ориентация является частью упаковочной спецификации
Исправный компонент, помещённый в карман неправильной стороной, нельзя считать корректно упакованным.
Для полярных и многовыводных изделий задаётся положение:
- Pin 1;
- полярностной метки;
- ключа корпуса;
- другого ориентационного признака.
Положение определяется относительно направления подачи ленты и перфорационных отверстий. В документации Tape & Reel используется система квадрантов, позволяющая однозначно описать ориентацию изделия. Современные упаковочные спецификации различных корпусов — SOIC, QFP, BGA, LFCSP и других — используют такой подход.
Поэтому переупаковка требует знать не только габариты корпуса, но и его правильную ориентацию в конечной ленте.
Это особенно важно после автоматического программирования. Хендлер может извлечь микросхему из лотка, несколько раз изменить её положение во время обработки и затем перенести в carrier tape. Перед окончательной герметизацией система должна подтвердить, что ориентация соответствует требованиям выходной упаковки.
Для этой задачи используется машинное зрение или AOI.
Покровная лента
После заполнения carrier tape карманы закрываются покровной лентой — cover tape.
Её функция состоит в том, чтобы удерживать компоненты внутри карманов во время намотки, транспортировки и хранения, но при этом обеспечить контролируемое вскрытие при работе фидера.
Для современной упаковки используются разные технологии фиксации. В частности:
HAA — Heat-Activated Adhesive
термоактивируемый клеевой слой, при котором соединение формируется под воздействием температуры и давления;
PSA — Pressure-Sensitive Adhesive
чувствительный к давлению клеевой слой, который не требует аналогичного высокотемпературного процесса активации.
Поэтому термин «запайка Tape & Reel» не всегда означает один и тот же способ герметизации. Конкретная технология определяется сочетанием carrier tape и cover tape.
В автоматическом оборудовании, с которым мы работаем, широко используется регулируемая термозапайка покровной ленты. Например, упаковочный цикл HESS TPM включает укладку компонента, контроль качества, термозапайку и последующую намотку на катушку.
Однако это конструктивное решение конкретных машин, а не единственный возможный способ промышленной упаковки.
Peel force — почему покровная лента не должна держаться «как можно крепче»
Для cover tape имеет значение не только факт соединения с carrier tape, но и усилие отслаивания — peel force.
Интуитивно может показаться, что чем прочнее приклеена покровная лента, тем надёжнее упаковка. Для автоматической подачи это неверно.
В SMT-фидере cover tape непрерывно отделяется от carrier tape. Процесс должен происходить плавно, без резких изменений сопротивления.
Если усилие слишком мало, повышается риск преждевременного раскрытия упаковки.
Если оно чрезмерно или сильно меняется по длине ленты, могут возникнуть:
- рывки при отделении;
- вибрация carrier tape;
- смещение лёгких компонентов;
- нестабильность подачи.
Поэтому в производственной документации Tape & Reel предусмотрены отдельные требования к seal procedure и peel-back cover tape; качество соединения рассматривается как часть пригодности упаковки для автоматической подачи.
После настройки упаковочной машины состояние шва и усилие отслаивания могут проверяться как самостоятельные параметры контроля. Этот принцип подтверждается и нашими сервисными материалами test-and-tape оборудования.
Заполнение карманов также необходимо контролировать
Ошибкой упаковки является не только неправильно ориентированный или повреждённый компонент.
К дефектам относятся и:
- пустой карман;
- два изделия в одном кармане;
- перекос;
- компонент, находящийся частично за пределами кармана;
- неправильная последовательность;
- повреждение ленты;
- неправильное положение cover tape.
Для автоматической проверки используются камеры и отдельные датчики наличия.
В одном из наших упаковщиков AOI после укладки контролирует ориентацию, положение изделия в кармане, маркировку и соответствие геометрическим критериям.
В специализированной системе для микрокомпонентов дополнительно применяется оптоволоконный датчик, обнаруживающий пустой карман до завершения упаковочного цикла.
Такие проверки особенно важны потому, что после закрытия cover tape непосредственный доступ к компоненту уже ограничен.
Leader и trailer
Готовая катушка содержит не только заполненные компонентами карманы.
Для нормальной заправки и завершения обработки требуются свободные участки ленты, которые традиционно называют leader и trailer.
Leader находится перед основной последовательностью упакованных компонентов и позволяет заправить ленту в механизм подачи до того, как первый компонент достигнет зоны захвата.
Trailer представляет собой свободный участок после последнего изделия.
Современные правила Tape & Reel отдельно регламентируют размеры таких участков для punched и embossed carrier tape.
Следовательно, автоматическая упаковка должна не просто «положить заданное количество компонентов и остановиться». Необходимо сформировать катушку в таком виде, чтобы она могла быть корректно установлена и запущена в производственном оборудовании.
Катушка
После герметизации заполненная лента наматывается на reel — катушку.
Катушка обеспечивает:
- хранение длинной последовательности компонентов;
- защиту ленты от чрезмерного изгиба;
- удобную транспортировку;
- установку в SMT-фидер;
- стабильную размотку.
Её размеры выбираются в соответствии с шириной ленты, количеством компонентов и требованиями производственного оборудования. Актуальные руководства Tape & Reel отдельно задают размеры reel и правила представления ленты на катушке.
Поэтому «Tape & Reel» следует воспринимать как целостную систему:
компонент + карман + carrier tape + cover tape + leader/trailer + reel.
Несовместимость любого из этих элементов может создать проблему уже на следующей операции.
Идентификация готовой катушки
После переупаковки меняется физический материальный носитель, поэтому необходимо сохранить связь новой упаковки с происхождением компонентов.
На катушку или внешнюю упаковку может наноситься этикетка с идентификационными данными. В промышленной документации Tape & Reel отдельно предусмотрены зоны и требования для reel labeling.
Конкретный состав информации определяется производителем и системой прослеживаемости, но может включать:
- Part Number;
- количество компонентов;
- Lot;
- дату;
- Reel ID;
- данные производственного заказа;
- штрихкод или 2D-код.
При внутренней переупаковке особенно важно сохранить связь:
исходная партия → выполненные операции → новая катушка.
Если компоненты были запрограммированы или сериализованы, идентификатор reel может дополнительно связываться с диапазоном или перечнем обработанных изделий в производственной базе.
Что представляет собой медиа-конверсия
Переупаковку иногда описывают просто как перенос компонентов между носителями. Для автоматизированного производства это слишком упрощённое представление.
Рассмотрим, например:
Tray → Tape & Reel.
Система должна:
- определить координаты изделия в ячейке Tray;
- корректно захватить его;
- сохранить или преобразовать требуемую ориентацию;
- при необходимости выполнить программирование, тестирование или инспекцию;
- подобрать координаты соответствующего кармана carrier tape;
- правильно установить компонент;
- проверить его положение;
- подтвердить заполнение кармана;
- закрыть cover tape;
- сформировать готовую катушку.
При Tube → Tape меняется исходный механизм подачи, но требования к конечной упаковке остаются аналогичными.
При Tape → Tape причиной операции может быть изменение carrier tape, количества компонентов на катушке, упаковочной конфигурации или выполнение промежуточной обработки изделий.
При Tape → Tray необходимо, наоборот, преобразовать непрерывный индексированный поток в координатную матрицу ячеек.
То есть media conversion фактически преобразует способ представления компонента автоматическому оборудованию.
Переупаковка после программирования
Программирование особенно хорошо сочетается с media conversion, поскольку компонент в любом случае уже проходит через автоматический Pick & Place-хендлер.
Например:
Tray → программирующий сокет → AOI → carrier tape.
Вместо возврата запрограммированной микросхемы в исходный лоток машина сразу формирует выходную катушку.
В наших исходных системах такой принцип реализуется в нескольких вариантах — существуют платформы Tape → Tape, Tray → Tray и интегрированные решения Tray ↔ Tape. Каталог также показывает автоматические узлы подачи лотков, компонентной ленты, туб и модули упаковки как части общей архитектуры programming handler.
Преимущество состоит не только в уменьшении количества машин. Сокращается число промежуточных ручных операций, при которых возможно:
- смешение партий;
- изменение ориентации;
- повреждение корпуса;
- потеря компонентов;
- нарушение прослеживаемости.
Переупаковка после тестирования
Аналогичный подход используется в test-and-tape процессах.
В этом случае результат электрического испытания непосредственно определяет маршрут:
OK → carrier tape;
NG → зона отбраковки.
После этого годный компонент проходит финальный визуальный контроль, укладку, проверку наличия, закрытие cover tape и намотку.
Особенно широко такая архитектура применяется для пассивных компонентов, когда исходным материалом служит россыпь:
россыпь → ориентация → электрический тест → AOI → сортировка → Tape & Reel.
Таким образом, упаковка становится последней частью процесса сортировки: в готовую катушку должны попадать только изделия, прошедшие предусмотренные контрольные барьеры.
Контроль готовой упаковки — отдельная операция качества
Успешное прохождение компонентом электрического теста и AOI ещё не гарантирует, что готовая катушка соответствует требованиям.
Упаковочный процесс создаёт собственный набор потенциальных дефектов:
- неправильная ориентация;
- пропущенный компонент;
- смещение в кармане;
- повреждение carrier tape;
- неправильная установка cover tape;
- нестабильный шов;
- недостаточное или чрезмерное peel force;
- неправильная намотка;
- ошибка идентификации катушки.
Поэтому упаковку необходимо рассматривать как самостоятельный технологический этап со своими критериями контроля.
В наших автоматических упаковочных системах после размещения изделия выполняется отдельная инспекция, а затем герметизация и намотка. Таким образом, контроль располагается до необратимого закрытия компонента покровной лентой.
Это соответствует общей логике всей автоматизированной подготовки: несоответствие желательно обнаруживать непосредственно там, где оно возникло, а не после завершения следующего технологического этапа.
Упаковка как интерфейс с SMT-фидером
В результате требования к Tape & Reel определяются не только упаковочной машиной и самим компонентом. Конечной точкой процесса является SMT-фидер.
Именно он должен:
- принять катушку;
- протянуть carrier tape по перфорации;
- отделить cover tape;
- последовательно открыть карманы;
- представить каждый компонент в стабильной позиции Pick & Place-системе.
Поэтому геометрия кармана, ориентация изделия, шаг, положение cover tape, характер её отделения и механические свойства ленты непосредственно влияют на стабильность последующего монтажа.
Современная документация производителей прямо определяет Tape & Reel как формат, предназначенный для автоматических Pick & Place feed systems и минимизации дополнительного обращения с компонентом.
Это и объясняет, почему упаковку правильнее считать последним этапом подготовки материала перед SMT, а не просто способом отправить компонент заказчику.
Не любой корректно упакованный компонент готов к хранению и монтажу
При этом механическая корректность упаковки — ещё не последнее требование.
При переупаковке необходимо сохранять защиту от электростатического разряда, а для влагочувствительных SMD учитывать время нахождения вне сухой упаковки и условия последующего хранения. Свойства carrier tape, cover tape, катушки и внешней упаковки могут быть частью этих требований.
Поэтому следующий раздел будет посвящён двум факторам, которые сопровождают компонент через весь маршрут обработки, а не только во время Tape & Reel: ESD-защите и влагочувствительности — MSL, floor life, dry pack, MBB, осушителям, индикаторам влажности и правилам сушки после вскрытия исходной упаковки.
ESD-защита и влагочувствительность при обработке SMD-компонентов
Программирование, тестирование, оптическая инспекция, маркировка и переупаковка связаны с многократным извлечением SMD-компонентов из исходного носителя и их перемещением между различными технологическими позициями. Поэтому на всём маршруте необходимо учитывать не только правильность самих операций, но и условия обращения с изделием.
Особое значение имеют два независимых фактора: электростатический разряд (ESD) и влагочувствительность корпуса (MSL).
Они относятся к разным механизмам повреждения. ESD способен электрически повредить чувствительные структуры компонента непосредственно во время обращения с ним, тогда как поглощённая корпусом влага становится особенно опасной позднее — при высокотемпературном нагреве во время пайки оплавлением.
Поэтому защита должна сопровождать компонент на всём маршруте:
исходная упаковка → вскрытие → программирование → тестирование → AOI → маркировка → переупаковка → хранение → SMT-монтаж.
ESD-защита относится ко всему процессу, а не только к упаковке
Электростатический разряд возникает при быстром выравнивании потенциалов между объектами. Для человека такой разряд может оставаться незаметным, но для чувствительной полупроводниковой структуры его энергии может быть достаточно для повреждения.
Причём результат не всегда проявляется как мгновенный полный отказ. Возможны и скрытые повреждения, при которых компонент проходит первоначальный контроль, но его электрические характеристики или долговременная надёжность ухудшаются.
Поэтому ESD-контроль не должен начинаться только при установке изделия на PCB. Компонент подвергается риску уже при:
- извлечении из тубы, лотка или ленты;
- вакуумном захвате;
- транспортировке внутри хендлера;
- установке в программирующий или тестовый сокет;
- контакте с измерительной оснасткой;
- маркировке;
- перекладке в другой упаковочный носитель;
- ручном вмешательстве оператора.
Актуальная редакция ANSI/ESD S20.20-2021 устанавливает требования к программе контроля ESD для защиты электрических и электронных компонентов, сборок и оборудования. Дополняющее руководство ESD TR20.20-2025 прямо распространяет такую логику на производство, обработку, сборку, упаковку, маркировку, тестирование, инспекцию, транспортировку и другие операции с ESD-чувствительными изделиями.
ESD Protected Area
Операции с чувствительными компонентами выполняются в контролируемой зоне — EPA (ESD Protected Area).
Задача такой зоны состоит в том, чтобы минимизировать образование опасных потенциалов и обеспечить контролируемое выравнивание зарядов.
В зависимости от организации производства применяются:
- заземление оборудования и рабочих поверхностей;
- средства заземления персонала;
- ESD-безопасные рабочие места;
- антистатические или рассеивающие материалы;
- соответствующая тара и упаковка;
- контроль изолирующих материалов;
- при необходимости ионизация;
- регулярная проверка состояния средств ESD-защиты.
ANSI/ESD S20.20 рассматривает заземление, персональное заземление, элементы EPA и требования к упаковке как части единой ESD Control Program.
Для автоматической машины это означает, что недостаточно поставить её в ESD-зону. Необходимо учитывать материалы и конструкцию тех элементов, с которыми непосредственно контактирует или рядом с которыми перемещается компонент.
Автоматический хендлер также является частью ESD-среды
При ручной работе очевидным источником риска является оператор. В полностью автоматической системе проблема не исчезает: заряд может возникать на носителях, пластиковых деталях, транспортных элементах и самом компоненте при его перемещении.
Поэтому при проектировании ESD-безопасного автоматического процесса учитываются:
- материал направляющих и ложементов;
- свойства вакуумных сопел;
- тестовые и программирующие сокеты;
- carrier tape;
- cover tape;
- лотки и тубы;
- элементы транспортировки;
- заземление металлических частей оборудования.
Это особенно актуально при переупаковке, когда изделие извлекается из исходной ESD-защитной системы и помещается в новую.
Новый упаковочный формат должен не только подходить по геометрии, но и обеспечивать требуемый уровень электростатической защиты.
ESD-свойства Tape & Reel
Современные carrier tape и cover tape выпускаются в различных электрических исполнениях, включая проводящие и статически рассеивающие материалы. Это позволяет выбирать упаковку в соответствии с чувствительностью конкретного изделия и требованиями производственного процесса.
Поэтому при media conversion нельзя руководствоваться только параметрами:
W → A0 → B0 → K0 → P1.
Необходимо учитывать и электрические свойства материалов упаковки.
То же относится к лоткам, тубам и внешней упаковке. Если исходный ESD-чувствительный компонент переносится в новый носитель, переупаковка не должна снижать установленный для него уровень защиты.
Именно поэтому в уже подготовленной нами части статьи упаковка рассматривается как технологическая система, а не просто механический контейнер.
ESD и MSL нельзя смешивать
ESD-защита и влагозащита иногда воспринимаются как одно свойство «специальной упаковки», однако это разные задачи.
ESD-упаковка предназначена прежде всего для контроля электростатических рисков.
Dry pack предназначен для ограничения поступления влаги к влагочувствительному компоненту.
Одна упаковочная система может решать обе задачи одновременно, но наличие ESD-свойств не означает автоматически наличие достаточного влагового барьера — и наоборот.
Это различие особенно важно при переупаковке: новый carrier tape может быть полностью подходящим для автоматической подачи и ESD-контроля, но для влагочувствительного изделия этого всё равно недостаточно. После формирования катушки может потребоваться дополнительная сухая влагозащитная упаковка.
Почему влага опасна для SMD-корпусов
Многие негерметичные полупроводниковые корпуса содержат полимерные материалы, способные поглощать влагу из окружающей среды.
При обычной комнатной температуре это не обязательно приводит к немедленному повреждению. Основной риск возникает при быстром нагреве всего корпуса во время пайки оплавлением (reflow).
Поглощённая влага нагревается и расширяется, а различие коэффициентов теплового расширения материалов корпуса создаёт дополнительные напряжения. В результате возможны:
- внутренняя деламинация;
- нарушение границ между материалами;
- трещины;
- повреждение внутренних соединений;
- в наиболее выраженных случаях — так называемый popcorn effect.
Именно с этим связан режим контроля moisture/reflow sensitivity для негерметичных SMD. Нормативная база рассматривает влагопоглощение и последующий reflow как взаимосвязанный риск для корпуса.
Важно формулировать механизм корректно: проблема заключается не просто в том, что «вода закипает внутри микросхемы», а в совокупности влагопоглощения, быстрого нагрева и возникающих термомеханических напряжений.
Что означает MSL
Для классификации используется MSL — Moisture Sensitivity Level, уровень влагочувствительности.
Он определяет допустимое время нахождения компонента вне предусмотренной сухой упаковки при заданных условиях окружающей среды до пайки оплавлением.
В современной классификации используются уровни:
- MSL 1 — неограниченное время при ≤30 °C / 85% RH;
- MSL 2 — 1 год при ≤30 °C / 60% RH;
- MSL 2a — 4 недели;
- MSL 3 — 168 часов;
- MSL 4 — 72 часа;
- MSL 5 — 48 часов;
- MSL 5a — 24 часа;
- MSL 6 — перед применением требуется предусмотренная процедура сушки, после которой компонент должен пройти reflow в пределах времени, установленного для конкретного изделия.
Эта классификация уже отражена в нашей актуальной исходной базе статьи.
При этом MSL нельзя определять только по названию корпуса. Два изделия в одинаковом QFN, BGA или другом корпусном формате могут иметь разные уровни влагочувствительности.
Актуальные данные необходимо проверять по технической документации именно на конкретный Part Number. Современные базы производителей продолжают указывать MSL и соответствующий floor life на уровне конкретных изделий: например, для одних актуальных компонентов NXP указывается MSL 3 / 168 часов, а для других — MSL 1 / Unlimited.
Floor life
Период допустимого нахождения влагочувствительного компонента в производственной среде после вскрытия сухой упаковки называется floor life.
Для нашего технологического маршрута принципиально важно, что этот отсчёт не начинается только тогда, когда катушка установлена в SMT-фидер.
Если влагобарьерный пакет был вскрыт для:
программирования → тестирования → AOI → маркировки → переупаковки,
то время этих операций также относится к истории воздействия окружающей среды на компонент.
Следовательно, вне SMT-линии нельзя обращаться с MSL-компонентом так, будто его floor life «ещё не начался».
Именно производственная подготовка может занять значительную часть допустимого времени, особенно если партия ожидает между несколькими отдельными станциями.
Время должно отслеживаться как характеристика материала
Для влагочувствительных изделий время вне контролируемой сухой среды фактически становится ещё одним параметром состояния материала.
Система производства должна иметь возможность определить:
- когда была вскрыта сухая упаковка;
- сколько времени компонент находился в допустимой производственной среде;
- возвращался ли он в контролируемое сухое хранение;
- подвергался ли сушке;
- когда был повторно упакован;
- сколько допустимого floor life осталось перед reflow.
Для высокоавтоматизированного производства эти данные могут быть связаны с идентификатором катушки или другой материальной единицы.
Это позволяет предотвратить ситуацию, когда внешне полностью исправная и правильно упакованная партия поступает на SMT уже с превышенным допустимым временем воздействия влаги.
Сухая упаковка
Для влагочувствительных изделий применяется dry packing — сухая влагозащитная упаковка.
Типовая система включает:
- основной технологический носитель — Tape & Reel, Tray или другой допустимый формат;
- MBB (Moisture Barrier Bag) — влагобарьерный пакет;
- desiccant — влагопоглотитель;
- HIC (Humidity Indicator Card) — индикаторную карту влажности;
- соответствующую маркировку и информацию об условиях обращения.
Именно такая архитектура используется в современной полупроводниковой промышленности для moisture-sensitive devices. NXP, например, прямо связывает требования к MBB с J-STD-033 и указывает, что MSL 1 в общем случае не требует влагобарьерного пакета именно с точки зрения MSL, хотя отдельные изделия могут всё равно поставляться в MBB по другим причинам.
Это ещё раз показывает, почему нельзя определять необходимую упаковку только по одному признаку.
Moisture Barrier Bag
MBB должен существенно ограничивать проникновение водяного пара из окружающей среды.
Внутрь помещается уже подготовленный технологический носитель — например, катушка Tape & Reel или стопка лотков — вместе с предусмотренными средствами контроля влажности.
После герметизации пакет формирует контролируемую среду для хранения и транспортировки компонентов.
При этом срок хранения герметичного dry pack и floor life после его вскрытия — разные понятия.
Floor life описывает поведение компонента уже после выхода из сухой упаковки, тогда как shelf life герметичного MBB относится к хранению закрытой упаковочной единицы. Такое различие отдельно подчёркивается в документации производителей.
Влагопоглотитель
Desiccant уменьшает количество влаги внутри закрытого пакета.
После вскрытия и повторной упаковки нельзя автоматически считать исходный влагопоглотитель пригодным для дальнейшего использования. Необходимо соблюдать требования применяемой процедуры и упаковочных материалов.
Поэтому при повторном dry pack после программирования или переупаковки может потребоваться установка нового или подтверждённо пригодного desiccant. Такая логика уже присутствует в нашей исходной базе статьи.
Индикатор влажности
HIC — Humidity Indicator Card позволяет оценить состояние влажности внутри упаковки.
Индикаторные области карты реагируют на достижение определённых уровней относительной влажности. При вскрытии MBB оператор получает дополнительную информацию о том, сохранялись ли требуемые условия хранения.
Важно понимать роль HIC правильно:
HIC не осушает упаковку.
Он только показывает состояние среды.
Функцию поглощения влаги выполняет desiccant.
Поэтому эти два элемента дополняют друг друга и не являются взаимозаменяемыми.
Маркировка влагочувствительной упаковки
Сухая упаковка должна сохранять не только физическое состояние компонента, но и информацию, необходимую следующему производственному участку.
Маркировка может содержать сведения об MSL, условиях хранения, времени вскрытия или других параметрах обращения в соответствии с применяемой производственной процедурой.
При внутренней переупаковке это особенно важно. Если исходный MBB удалён и после обработки сформирована новая катушка, вместе с физическим носителем необходимо корректно перенести и информацию о влагочувствительности и истории обработки материала.
Иначе технически корректно перепакованные компоненты могут потерять критичные сведения, необходимые SMT-участку.
Когда требуется сушка
Если допустимый floor life превышен либо история хранения не позволяет подтвердить необходимое состояние изделия, перед reflow может потребоваться bake — сушка.
Здесь важно отказаться от распространённого упрощения, будто для любого влагочувствительного SMD подходит один режим:
«24 часа при 125 °C».
Универсального режима не существует.
Продолжительность и температура сушки зависят от:
- MSL;
- толщины и конструкции корпуса;
- продолжительности воздействия влаги;
- истории хранения;
- условий окружающей среды;
- максимально допустимой температуры изделия;
- выбранного режима сушки.
Именно поэтому в статье корректнее ссылаться на требования IPC/JEDEC J-STD-033 и документацию конкретного компонента, а не приводить одну температуру как правило для всех SMD. В нашей исходной базе это ограничение уже отдельно зафиксировано.
Температура компонента и температура упаковки — не одно и то же
Даже если сам полупроводниковый корпус допускает определённый режим запекания, это не означает, что при той же температуре можно сушить его прямо в исходной катушке или лотке.
Температурная стойкость:
- компонентной ленты;
- покровной ленты;
- катушки;
- тубы;
- пластикового лотка
может быть существенно ниже допустимой температуры самого компонента.
Поэтому нельзя автоматически помещать обычную катушку Tape & Reel в печь при 125 °C только потому, что такой температурный режим предусмотрен для корпуса.
Это особенно важный практический момент для центров программирования и переупаковки: после обработки MSL-компонентов может возникнуть необходимость восстановления их сухого состояния, но выбранный режим должен быть совместим одновременно с изделием и упаковочным носителем.
При необходимости компоненты могут переноситься в термостойкий носитель либо использоваться специальные bakeable trays или ленты, если их характеристики действительно допускают соответствующую температуру.
Отдельные компоненты вообще могут иметь специальные ограничения на bake
Даже принадлежность изделия к определённому типу корпуса не позволяет автоматически назначить сушку.
Например, производитель может вводить отдельные ограничения для конкретной технологии корпуса. NXP в своей политике хранения отдельно указывает, что рассматриваемые WLCSP относятся к MSL 1, но всё равно поставляются в MBB для защиты шариков от окисления, при этом для них прямо указано, что bake выполнять не следует.
Это хороший пример того, почему фактическая инструкция на конкретный компонент имеет приоритет над общим предположением вида «если была влага — нужно прогреть».
Повторная упаковка после программирования и тестирования
Вопрос MSL особенно актуален именно для темы этой статьи, поскольку программирование и тестирование часто требуют вскрытия исходной заводской упаковки.
Рассмотрим типовой маршрут:
исходный MBB → вскрытие → Tray → автоматическое программирование → AOI → Tray → Tape conversion → готовая катушка.
С точки зрения механики компоненты могут быть обработаны безупречно. Но одновременно всё время от вскрытия исходного dry pack до восстановления контролируемых условий является частью истории материала.
Если готовая катушка не отправляется непосредственно на SMT, дальнейший маршрут может потребовать:
готовая Tape & Reel → при необходимости предусмотренная процедура восстановления сухого состояния → MBB + desiccant + HIC → герметизация → новая маркировка → хранение или транспортировка.
Конкретная необходимость сушки определяется фактической историей воздействия влаги, а не самим фактом переупаковки.
Это отличие важно: каждая вскрытая MSL-партия не обязана автоматически проходить bake. Если допустимый floor life не превышен и условия обращения соответствовали требованиям, достаточно обеспечить предусмотренное дальнейшее хранение и упаковку.
Переупаковка не обнуляет floor life
Формирование нового MBB или новой катушки само по себе не возвращает компонент автоматически в исходное влаговое состояние.
Следовательно, нельзя трактовать операцию:
вскрыли → обработали → снова запаяли в MBB
как автоматическое «обнуление таймера».
История воздействия должна учитываться в соответствии с применимой процедурой J-STD-033. Если состояние изделия требует сушки, она выполняется по предусмотренному режиму; если не требует — последующая сухая упаковка защищает компонент от дальнейшего влагопоглощения.
Это принципиально для корректной прослеживаемости MSL.
Сухое хранение между операциями
Если производственный маршрут состоит из нескольких удалённых друг от друга операций, минимизировать расход floor life можно организацией промежуточного сухого хранения.
Например:
программирование → dry storage → маркировка → dry storage → переупаковка.
Конкретные условия и правила учёта должны соответствовать принятой на предприятии процедуре обработки moisture-sensitive devices.
С технологической точки зрения это позволяет не превращать каждую паузу между станциями в неконтролируемое воздействие обычной производственной атмосферы.
Особенно актуален такой подход при:
- небольших партиях;
- частых переналадках;
- внешнем программировании;
- многоступенчатом тестировании;
- задержке перед SMT;
- повторной инспекции или rework.
ESD и MSL должны сохраняться одновременно
На практике компонент часто требует сразу двух видов защиты.
Например, после программирования ESD-чувствительная микросхема MSL 3 должна быть:
- обработана в ESD-контролируемой среде;
- помещена в совместимый ESD-безопасный технологический носитель;
- при необходимости дополнительно упакована во влагобарьерный пакет с предусмотренными средствами контроля влажности;
- снабжена информацией, необходимой для правильного обращения на следующем производственном участке.
Поэтому выбор упаковки представляет собой многопараметрическую задачу.
Она должна одновременно обеспечивать:
механическую защиту + правильную ориентацию + совместимость с автоматической подачей + ESD-защиту + при необходимости влагозащиту.
Именно здесь особенно хорошо проявляется тезис предыдущей главы: упаковка является частью технологической инфраструктуры, а не простой транспортной тарой.
Прослеживаемость должна включать состояние материала
До этого мы рассматривали traceability преимущественно как связь компонента с firmware, результатами тестирования и производственным заданием.
Для MSL-компонентов цифровая история может дополнительно включать данные об обращении с материалом:
- идентификатор исходной упаковки;
- время вскрытия MBB;
- MSL;
- допустимый floor life;
- время отдельных операций;
- периоды контролируемого хранения;
- факт и режим сушки, если она выполнялась;
- время повторной герметизации;
- идентификатор новой катушки или упаковочной единицы.
Такой подход превращает контроль влагочувствительности из инструкции оператору в часть управляемого материального потока.
На следующем этапе эти сведения могут использоваться уже SMT-системой управления материалами — например, для определения допустимости установки конкретной катушки в фидер.
Защита заканчивается только после использования компонента
Производственная подготовка не заканчивается в момент, когда катушка закрыта и снабжена этикеткой.
До фактической установки изделия на PCB необходимо сохранить:
- идентичность материала;
- ESD-защиту;
- правильные условия хранения;
- остаток допустимого floor life;
- целостность упаковки;
- информацию, необходимую оператору или автоматической системе.
Поэтому ESD и MSL образуют сквозные требования, проходящие через программирование, тестирование, инспекцию, маркировку, упаковку и дальнейшую работу SMT-линии.
Именно к этому последнему переходу мы и обратимся дальше. Следующая глава будет посвящена передаче подготовленных компонентов непосредственно на SMT-линию: идентификации катушек, работе фидеров, проверке соответствия материала производственному заданию, контролю MSL и формированию прослеживаемости от партии компонентов до конкретной собранной PCB.
Передача подготовленных компонентов на SMT-линию
После программирования, электрического тестирования, AOI, маркировки и переупаковки компонент физически готов к использованию в производстве. Однако между готовой катушкой и фактической установкой изделия на PCB существует ещё один важный этап — идентификация материала, подготовка фидеров и подтверждение того, что на конкретную позицию SMT-автомата загружен именно тот компонент, который предусмотрен производственным заданием.
Именно здесь замыкается технологическая цепочка, рассмотренная в предыдущих главах:
исходная партия → программирование и/или тестирование → инспекция → маркировка → переупаковка → идентифицированная упаковочная единица → SMT-фидер → Pick & Place → конкретная PCB.
Корректно сформированная Tape & Reel уже является продукцией, подготовленной для непосредственной загрузки в SMT-фидер: последовательность карманов задаёт шаг подачи, упаковочная спецификация — ориентацию изделия, а carrier tape становится механическим интерфейсом между отдельным компонентом и автоматом установки.
Но этого недостаточно. SMT-линия должна дополнительно подтвердить информационное соответствие материала производственной программе.
Катушка становится отдельной материальной единицей
После формирования Tape & Reel катушку целесообразно рассматривать не просто как набор одинаковых компонентов, а как идентифицированную материальную единицу.
Ей может быть присвоен собственный уникальный идентификатор — Reel ID или более общий UID упаковочной единицы. В производственной информационной системе с ним связываются характеристики находящегося внутри материала.
В зависимости от организации производства запись может включать:
- Part Number;
- изготовителя;
- номер партии или Lot;
- количество компонентов;
- MSL;
- дату поступления или переупаковки;
- исходную упаковочную единицу;
- выполненные операции;
- результат контроля;
- производственный заказ;
- данные о сроке хранения или оставшемся floor life;
- идентификатор новой катушки после переупаковки.
Современные системы управления SMT-материалами используют именно такой принцип: каждая упаковочная единица получает однозначный UID, а её местоположение, остаток и движение отслеживаются в течение производственного цикла.
Это особенно важно после переупаковки. Если исходные компоненты поступили, например, в Tray, а после программирования были сформированы новые катушки, физический носитель изменился. Новый Reel ID должен сохранить связь с происхождением материала и выполненными над ним операциями.
Таким образом:
исходный Lot → обработанная партия → новая катушка → SMT-монтаж
должны оставаться одной непрерывной информационной цепочкой.
Part Number и Reel ID выполняют разные функции
При организации прослеживаемости важно не смешивать идентификатор типа компонента и идентификатор конкретной упаковочной единицы.
Part Number отвечает на вопрос:
Какой это компонент?
Reel ID отвечает на другой вопрос:
Какая именно это катушка с этим компонентом?
На производстве одновременно могут находиться несколько катушек одного и того же Part Number, но происходящих из разных партий, поступивших в разное время или прошедших различную обработку.
Поэтому проверки только Part Number достаточно для подтверждения номенклатуры, но недостаточно для полной прослеживаемости материала.
Катушка после программирования также может содержать компонент с тем же исходным Part Number, но с уже определённой программной конфигурацией. Физически одинаковые микросхемы после загрузки различного firmware фактически становятся разными производственными материалами.
В таком случае идентификация должна учитывать не только исходное обозначение полупроводникового изделия, но и состояние, приобретённое в процессе программирования.
Подготовка материала к производственному заказу
Перед началом монтажа система должна определить, какие компоненты и в каком количестве потребуются для конкретного изделия.
На основе BOM, программы установки и производственного задания формируется потребность в материале. Затем необходимые катушки и другие носители извлекаются со склада и направляются на участок подготовки линии.
Современные системы material management могут автоматически формировать списки комплектации, учитывать фактические остатки и подбирать необходимые упаковочные единицы с учётом принципа FIFO. Они также способны обмениваться данными с автоматизированными складами и ERP-системой.
В результате подготовка линии превращается из ручного поиска катушек в управляемый процесс:
производственный заказ → перечень требуемых Part Number → выбор конкретных упаковочных единиц → выдача материала → установка в фидеры.
Для предприятия с большим количеством номенклатур это существенно снижает риск использования похожего, но неправильного компонента.
Загрузка катушки в фидер
Фидер представляет собой устройство подачи компонентов к зоне захвата установочной головки.
Для Tape & Reel он должен обеспечивать последовательную протяжку carrier tape, открытие очередного кармана и отделение cover tape таким образом, чтобы компонент оказался доступен для вакуумного захвата.
Именно на этом этапе проявляются требования, рассмотренные в главе об упаковке.
Если:
- шаг карманов нестабилен;
- carrier tape деформирована;
- компонент имеет чрезмерный люфт;
- ориентация неправильна;
- cover tape отделяется рывками;
- усилие её отслаивания нестабильно,
то проблема проявляется уже в работе фидера и Pick & Place-системы, хотя сам электронный компонент может быть полностью исправен.
Поэтому технологически корректная Tape & Reel должна рассматриваться как предварительное условие стабильной автоматической подачи, а не только как удобная транспортная упаковка.
Проверка соответствия «компонент — катушка — фидер — позиция машины»
Одним из наиболее критичных рисков SMT является установка неправильного материала.
Механически совместимая катушка может быть установлена в фидер без каких-либо физических препятствий. Более того, два разных Part Number могут иметь одинаковый корпус, одинаковую ширину carrier tape и практически неразличимый внешний вид.
Поэтому предотвращение ошибки строится не на визуальной проверке оператором, а на идентификационной межблокировке.
В современных feeder-management системах проверяется соответствие требуемого Part Number фактически используемой катушке. При обнаружении несоответствия запуск производства блокируется. Проверка повторяется и при пополнении материала во время уже запущенной серии.
Более полный контроль связывает между собой:
Part Number → конкретную катушку → конкретный фидер → тележку или место установки → позицию на монтажном автомате → производственную программу.
Такая проверка подтверждает не только то, что на линии присутствует правильный компонент, но и что он установлен именно туда, откуда производственная программа ожидает его получить. Современные системы прямо предусматривают верификацию reels, feeders, trolleys и machines как единой конфигурации.
Почему недостаточно проверить материал только перед запуском
Во время длительной производственной серии катушка заканчивается и должна быть заменена.
Поэтому верификация требуется не только при первоначальной наладке, но и при replenishment — пополнении материала.
Типичная опасная ситуация выглядит так:
правильная первая катушка → производство начато → материал закончился → оператор устанавливает похожую неправильную катушку → ошибка распространяется на оставшуюся часть партии.
Чтобы исключить такой сценарий, новая упаковочная единица также проходит проверку перед вводом в производственный поток.
В современных системах соответствие материала автоматически проверяется при каждом пополнении, а interlock не позволяет продолжить производство с неправильным компонентом.
Таким образом, защита от wrong-part placement должна действовать в течение всего задания, а не только во время initial setup.
Офлайн-подготовка фидеров
Чтобы не останавливать SMT-автомат на длительное время при смене изделия, значительную часть подготовки можно выполнять вне машины.
Катушки заранее устанавливаются в требуемые фидеры или на feeder trolley, а система подтверждает правильность конфигурации ещё до того, как комплект поступит на линию.
Затем подготовленная группа фидеров устанавливается на автомат.
Современные feeder-management системы поддерживают такую offline setup and verification, а положение фидера после установки на машину может определяться автоматически.
Такой подход решает две задачи одновременно:
качество — неправильный материал обнаруживается до начала монтажа;
производительность — проверка и подготовка выполняются параллельно с работой линии, а не в период её простоя.
Идентификация материала не отменяет машинное распознавание компонента
После того как система подтвердила правильность катушки и фидера, установочный автомат дополнительно выполняет собственные операции машинного зрения.
Их задача другая.
Материальная верификация отвечает:
правильный ли Part Number загружен?
Система зрения установочной машины отвечает:
правильно ли захвачен и расположен конкретный компонент?
После захвата камера может определить фактическое положение изделия относительно сопла, угол его поворота и другие геометрические признаки, после чего координаты установки корректируются.
Поэтому информационная проверка материала и визуальное позиционирование Pick & Place не заменяют друг друга.
Первая защищает от ошибки номенклатуры, вторая — от ошибки физического положения.
Связь катушки с конкретной PCB
Наиболее важным продолжением traceability становится фиксация того, из какой партии компонентов была собрана конкретная плата.
Современные SMT-системы позволяют регистрировать номера партий используемых компонентов и связывать их с серийным номером PCB. В некоторых реализациях прослеживаемость может быть доведена до уровня reference designator — конкретной позиции компонента на конкретной плате.
Информационная цепочка тогда выглядит следующим образом:
Reel ID / Lot → SMT-машина → производственный заказ → PCB Serial Number → позиция на плате.
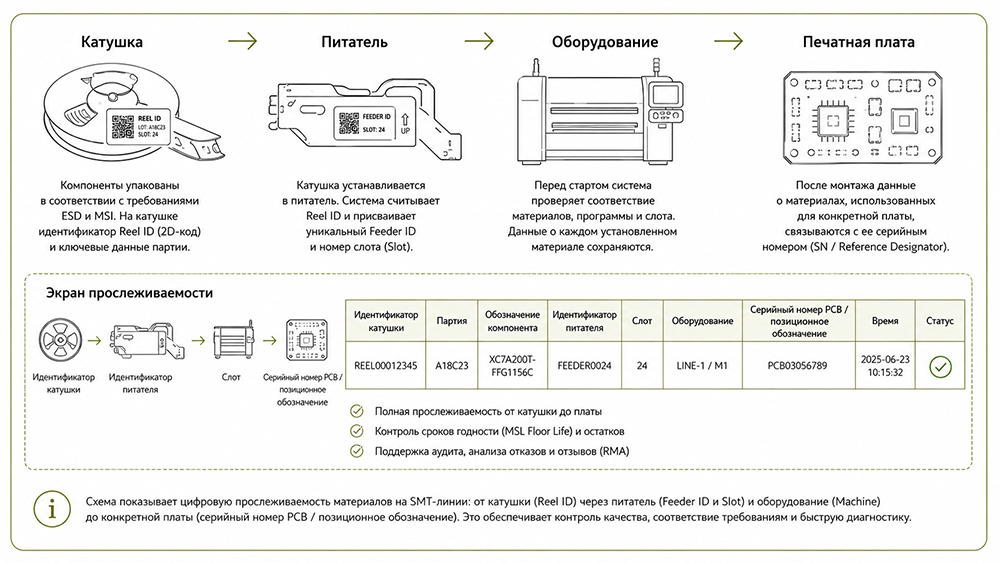
Это позволяет при последующем анализе определить, из какой партии был установлен компонент на изделие.
Например, если позднее обнаруживается проблема с определённым Lot полупроводниковых компонентов, база traceability позволяет определить, какие готовые платы потенциально содержат материал из этой партии.
И наоборот, при отказе конкретного изделия можно восстановить происхождение использованных при его сборке компонентов.
Прослеживаемость до reference designator
На печатной плате каждый компонент имеет своё позиционное обозначение — например:
R125, C34, U7.
Если система сохраняет не только факт использования партии на конкретной PCB, но и конкретную позицию установки, глубина прослеживаемости существенно возрастает.
Например:
PCB SN 00014852 → U7 → Reel UID 003725 → Lot ABC123.
Тогда можно установить не просто то, что определённая катушка участвовала в производстве платы, а какой именно компонент этой номенклатуры и в какую позицию был установлен.
Такая reference-designator traceability прямо предусмотрена в современных feeder-management системах.
Для высоконадёжной электроники это особенно ценно при расследовании отказов и управлении отзывами.
Но Reel-level traceability не всегда означает идентификацию каждого экземпляра
Здесь необходимо провести важную границу.
Если SMT-система знает:
Reel ID + Lot + позицию установки + PCB Serial Number,
она способна определить происхождение компонента с точностью до упаковочной единицы или партии.
Но это ещё не означает, что она прочитала уникальный внутренний серийный номер каждого установленного полупроводникового компонента.
Для большинства Tape & Reel-процессов установочный автомат физически извлекает изделия последовательно, не считывая их внутренний UID.
Поэтому существуют разные уровни traceability:
уровень партии
известен Lot использованного компонента;
уровень катушки
известна конкретная упаковочная единица;
уровень позиции PCB
известно, из какой катушки был установлен компонент в конкретный reference designator;
индивидуальный component-level
с конкретной PCB связан уникальный идентификатор самого экземпляра компонента.
Последний уровень требует дополнительного механизма идентификации и не возникает автоматически только потому, что ранее компоненты были сериализованы.
Это важно для нашей общей производственной цепочки: сериализация микросхемы при программировании создаёт возможность индивидуальной прослеживаемости, но следующий участок производства должен уметь эту идентичность сохранить или восстановить.
Как связать индивидуальную сериализацию с монтажом
Если ранее каждая микросхема получила уникальный серийный номер, существуют различные архитектуры продолжения этой цепочки.
Например, идентификатор может быть:
- нанесён в машиночитаемом виде на корпус;
- связан с последовательностью изделий в контролируемом носителе;
- считан на промежуточной станции;
- повторно прочитан уже после монтажа через электрический интерфейс;
- связан с изделием во время последующего ICT или FCT.
Конкретная схема зависит от конструкции продукта и требуемой глубины traceability.
Поэтому нельзя автоматически утверждать:
«серийный номер записали при программировании — значит SMT знает, на какую PCB попала эта микросхема».
Между этими событиями должен существовать подтверждённый механизм передачи идентичности.
Для многих производств traceability на уровне Reel/Lot полностью достаточна. Индивидуальное отслеживание каждого SMD оправдано только там, где оно действительно требуется технологией, качеством или нормативными требованиями.
Контроль остатков компонентов
Материальная система также должна знать, сколько компонентов осталось в конкретной упаковочной единице.
Для этого используется учёт исходного количества и фактического потребления. Современные SMT-системы поддерживают обновление количества компонентов в процессе производства, включая учёт расхода на одну PCB и даже коррекцию при ошибках захвата.
Такая информация используется для:
- прогнозирования окончания катушки;
- своевременного пополнения линии;
- планирования следующего производственного задания;
- складского учёта;
- предотвращения лишних остановок.
Если система заранее знает, что материала недостаточно для завершения серии, следующая катушка может быть доставлена к линии ещё до остановки фидера.
Таким образом, traceability и управление запасами используют один и тот же фундамент — однозначную идентификацию каждой материальной единицы.
MSL должен контролироваться и после передачи на SMT
Для влагочувствительных компонентов установка катушки на линию не отменяет требований предыдущей главы.
После вскрытия MBB компонент продолжает расходовать допустимый floor life.
Поэтому система управления материалами может хранить MSL и отслеживать оставшееся допустимое время для каждой упаковочной единицы.
В современных решениях для SMT предусмотрены:
- отслеживание оставшегося floor life;
- автоматический запуск и остановка его учёта в зависимости от состояния материала;
- блокировка материала с истёкшим временем;
- поддержка процессов сушки;
- регистрация повторной герметизации в сухой упаковке.
Это существенно меняет роль MSL-контроля.
Вместо бумажного правила:
«оператор должен помнить, когда вскрыли пакет»
появляется управляемое состояние:
Reel UID → MSL → время вскрытия → накопленное воздействие → оставшийся floor life → разрешён / заблокирован для производства.
Блокировка просроченного материала
Особенно важна возможность не просто показать предупреждение, а не позволить использовать материал, если его состояние не соответствует требованиям.
Современные material-management системы прямо предусматривают блокирование MSD с истёкшим допустимым временем до того, как материал будет выдан в производство.
Логика аналогична межблокировке неправильного Part Number:
неправильный компонент → монтаж запрещён;
компонент с недопустимым состоянием MSL → монтаж также запрещён.
Это показывает, что понятие «правильный материал» в современном SMT значительно шире простого совпадения артикула.
Компонент должен одновременно иметь:
правильный Part Number + разрешённую партию + корректное состояние + достаточное количество + допустимую историю хранения.
Сухое хранение и линия становятся одной системой управления материалом
Если частично использованная катушка снимается с линии, дальнейшее действие зависит от её MSL и планов производства.
Она может:
- вернуться в сухой шкаф;
- быть повторно упакована;
- поступить на предусмотренную сушку;
- храниться в обычных условиях, если для данного материала это допустимо;
- быть зарезервирована для следующего задания.
Современная material-management архитектура позволяет учитывать как автоматизированные хранилища, так и dry storage cabinets, связывая их с общей записью материальной единицы.
Таким образом, MSL перестаёт контролироваться исключительно в момент вскрытия MBB. Он сопровождает катушку при перемещениях:
склад → подготовка → линия → остаток → сухое хранение → повторная выдача.
Замена и сращивание ленты
В высокопроизводительном SMT желательно минимизировать остановки при окончании одной катушки.
Одним из способов является подготовка следующей катушки и, где это предусмотрено технологией и оборудованием, splicing — соединение последовательных участков carrier tape.
Но даже если механически две ленты успешно соединены, информационная система должна зафиксировать смену материальной единицы.
Причина проста: с определённого момента в тот же фидер начинает поступать уже другой Reel ID и, возможно, другой Lot.
Поэтому traceability должна знать границу:
до определённой точки использовалась катушка A → после неё катушка B.
Современные feeder verification systems предусматривают контроль материала и при его замене или пополнении, включая процессы с использованием spliced components.
Правильный компонент ещё должен быть установлен в правильную позицию
До этого мы рассматривали идентичность материала. Но конечная задача SMT — установить его в правильную точку PCB.
Производственная программа содержит информацию о:
- координатах;
- угле поворота;
- стороне платы;
- reference designator;
- используемом компоненте;
- технологических параметрах установки.
Поэтому успешная материальная верификация подтверждает только исходное условие:
в фидере находится правильный материал.
Далее Pick & Place-система должна:
захватить компонент → распознать его положение → скорректировать координаты → перенести на PCB → установить в заданную позицию.
Именно здесь заканчивается маршрут отдельного SMD-компонента, который мы начали ещё с его исходной упаковки.
Цифровой и физический поток должны совпадать
Вся рассмотренная технологическая цепочка фактически состоит из двух параллельных потоков.
Физический поток:
компонент → носитель → хендлер → программирующий или тестовый модуль → упаковка → склад → фидер → PCB.
Информационный поток:
Part Number → Lot → производственное задание → firmware → результаты тестирования и AOI → Reel ID → состояние MSL → feeder position → PCB Serial Number.
Задача traceability заключается в том, чтобы эти два потока не расходились.
Если физически на линию поступила правильная катушка, но в базе зарегистрирована другая, история производства становится недостоверной.
Если база содержит правильный Part Number, но оператор фактически загрузил другой материал, возникает уже прямой риск дефектной сборки.
Поэтому современные производственные системы используют автоматическую идентификацию и межблокировки именно в точках, где цифровое задание преобразуется в физическое действие. Проверка reel-to-part и feeder-to-machine является характерным примером такого подхода.
Что означает «компонент готов к SMT»
После рассмотрения всего маршрута это понятие можно определить значительно точнее.
Готовность SMD-компонента к автоматическому монтажу означает не просто наличие исправной детали в катушке.
К моменту подачи в Pick & Place должны быть подтверждены:
- правильный тип компонента;
- требуемое программное и конфигурационное состояние, если применимо;
- результаты необходимых электрических тестов;
- допустимое внешнее и геометрическое состояние;
- правильная маркировка, если она требуется;
- корректная ориентация;
- совместимая упаковка;
- целостность carrier tape и cover tape;
- ESD-защита;
- допустимое состояние по MSL;
- идентификация партии и упаковочной единицы;
- соответствие производственному заданию и позиции фидера.
Поэтому технологическая подготовка заканчивается не тогда, когда компонент физически помещён в Tape & Reel, а тогда, когда производство может однозначно подтвердить:
что это за материал, в каком он состоянии, какие операции он прошёл, можно ли его использовать сейчас и в какую позицию SMT-программы он должен поступить.
Именно здесь отдельный электронный компонент окончательно превращается в управляемый производственный материал, готовый к автоматическому монтажу.
На этом завершается основной технологический маршрут статьи — от исходного SMD-компонента до его передачи на SMT-линию. Следующая глава будет уже не очередным этапом обработки, а практическим обобщением: как выбирать автоматизированную систему программирования, тестирования, инспекции, маркировки и переупаковки под конкретное производство, учитывая номенклатуру компонентов, входные и выходные форматы, длительность операций, требуемую производительность, число рабочих позиций, AOI, traceability и интеграцию с MES.
Как выбрать автоматизированную систему подготовки SMD-компонентов под производство
После рассмотрения отдельных технологических операций — программирования, электрического тестирования, AOI, маркировки, переупаковки и передачи материала на SMT-линию — можно сформулировать основной принцип выбора оборудования: систему следует подбирать не по максимальному UPH и не по перечню поддерживаемых корпусов, а по полному маршруту конкретного компонента.
Две машины с одинаковой номинальной производительностью могут решать совершенно разные задачи. Одна рассчитана на длительное программирование крупных партий компонентов из лотков, другая — на частые переналадки и несколько упаковочных форматов, третья объединяет программирование с AOI и Tape & Reel, а четвёртая вообще не выполняет программирование, но способна с высокой скоростью тестировать, сортировать и переупаковывать изделия.
Поэтому исходной точкой должно быть не оборудование, а описание производственной задачи:
какой компонент поступает → в каком состоянии и носителе → какие операции необходимо выполнить → каким должен быть результат → какой объём нужно обрабатывать → куда материал поступит дальше.
Именно этот подход заложен и в исходном разделе статьи о выборе автоматической системы: там в качестве ключевых факторов выделены требуемая производительность, структура номенклатуры и партий, входные и выходные упаковочные форматы, а также необходимость маркировки и AOI.
Сначала определяется не модель машины, а технологический маршрут
Один и тот же компонент может проходить принципиально разные маршруты.
Например:
Tray → программирование → Tray
или
Tray → программирование → AOI → лазерная маркировка → Tape & Reel
или
Tube → программирование → сортировка OK/NG → Tape & Reel
или
россыпь → электрическое тестирование → AOI → сортировка → Tape & Reel.
С точки зрения конечной задачи это уже четыре разных производственных системы.
В первом случае нет необходимости устанавливать упаковочный модуль Tape & Reel. Во втором он становится обязательной частью оборудования. В третьем требуется механизм подачи из туб и физического разделения OK/NG. В четвёртом ключевыми элементами становятся вибрационная подача, измерительная система и высокоскоростная упаковка.
Поэтому формулировка вроде «нужен автоматический программатор на 5000 компонентов в час» недостаточна для технического подбора.
Необходимо сначала определить полный входной и выходной маршрут материала.
Наши собственные технические спецификации построены именно по этому принципу: для систем обработки компонентов отдельно фиксируются маршрут, входной и выходной формат, производительность, число рабочих позиций, AOI, сортировка, параметры ленты и другие характеристики.
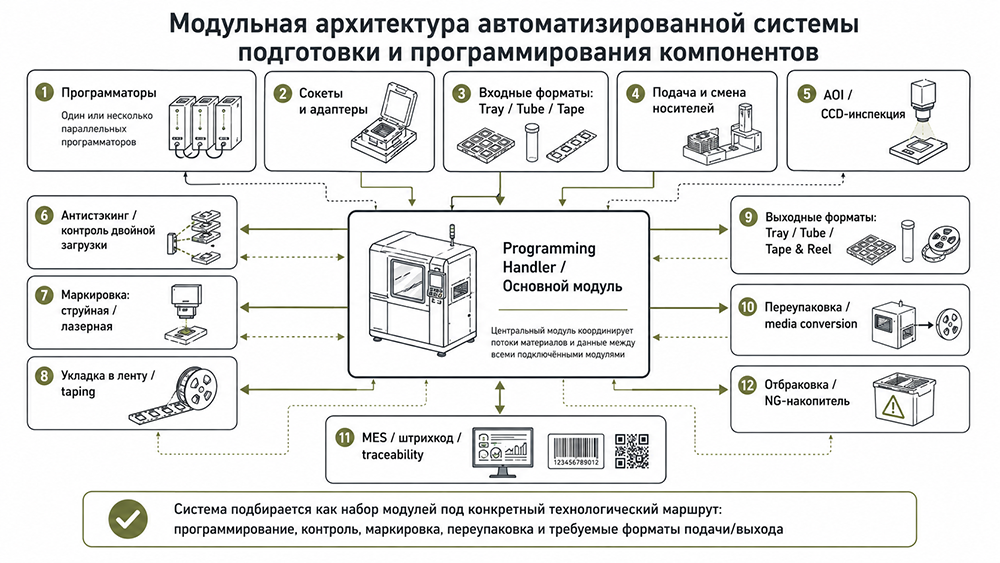
Полный Part Number важнее общего названия корпуса
Второй принцип — оборудование необходимо подбирать по конкретному компоненту, а не только по семейству корпуса.
Обозначения вроде QFN, BGA, SOP или TSSOP описывают лишь общий тип корпуса. Они не определяют однозначно:
- длину и ширину изделия;
- толщину;
- число и шаг выводов;
- контактную структуру;
- положение Pin 1;
- форму верхней поверхности;
- пригодность конкретного вакуумного сопла;
- конструкцию программирующего сокета;
- параметры кармана carrier tape.
Поэтому заявление «машина поддерживает QFN» означает только наличие архитектурной возможности работать с этим классом корпусов. Совместимость с конкретной микросхемой должна подтверждаться отдельно.
Для программирования добавляется ещё один уровень: поддерживать необходимо не только механический корпус, но и само устройство на электрическом и программном уровне.
Конкретный программатор должен иметь алгоритм для данного Part Number, а установленный сокет — обеспечивать механическую и электрическую совместимость с его корпусом.
Таким образом, реальная совместимость представляет собой связку:
Part Number → программирующий алгоритм → программатор → сокет → механический захват → входной носитель → выходной носитель.
Именно поэтому в наших технических заданиях на подбор оборудования первым пунктом регулярно указываются производитель, полный Part Number и техническая документация на компонент.
Фактические размеры необходимо проверять даже для стандартного типоразмера
Для микрокомпонентов это требование становится особенно важным, но оно применимо ко всей номенклатуре SMD.
Номинальный типоразмер не всегда однозначно задаёт толщину корпуса, геометрию электродов или другие параметры, влияющие на подачу и упаковку.
Поэтому для механической конфигурации используются реальные размеры изделия, а для Tape & Reel — ещё и геометрия упаковочного кармана.
Если компоненты уже поставляются в ленте или лотках, образец исходной упаковки часто оказывается не менее полезен, чем чертёж самого изделия.
Это позволяет проверить реальное положение компонента, ориентацию, допуски кармана, шаг, глубину и особенности Pick & Place-захвата.
Производственная номенклатура определяет архитектуру машины
Следующий вопрос — сколько разных компонентов будет обрабатываться и насколько велики партии каждого из них.
Для производства с небольшой номенклатурой и крупными сериями на первый план выходит максимальная устойчивая производительность.
Если одна микросхема обрабатывается десятками тысяч экземпляров за одну смену, время переналадки относительно мало влияет на общую себестоимость. В таком случае имеет смысл использовать больше программирующих позиций, более производительный хендлер и автоматическую загрузку исходных носителей.
Для high-mix / low-volume производства ситуация обратная. Если партия включает несколько сотен или несколько тысяч изделий, а Part Number меняется много раз за смену, длительная механическая переналадка может оказаться важнее максимального паспортного UPH.
Исходный раздел статьи прямо разделяет эти два сценария: для крупных серий приоритетом становится высокая производительность и большое число параллельных позиций, а при широкой номенклатуре и небольших партиях — быстрота переналадки.
Поэтому оценивать машину необходимо не только в режиме:
сколько компонентов она обработает за час?
но и:
сколько времени понадобится, чтобы перейти с компонента A на компонент B?
Смена изделия может потребовать замены сокетов, сопел, лоточной оснастки, направляющих, carrier tape, оптического рецепта, программы тестирования и программирующего задания.
Паспортный UPH нельзя использовать как единственный показатель
Производительность — один из первых параметров при подборе, но сравнивать машины только по максимальному UPH некорректно.
Как уже было рассмотрено ранее, Maximum Mechanical UPH характеризует прежде всего скорость механической системы Pick & Place. Реальная производительность программирования зависит от числа программаторов, числа активных сокетов и времени записи конкретной микросхемы.
Если восемь компонентов можно механически загрузить и выгрузить за девять секунд, расчётная механическая производительность составляет около 3200 компонентов/ч. Но эта величина будет достижима только в том случае, если электрическая операция укладывается в соответствующий цикл.
При программировании в течение 20, 40 или 60 секунд результат будет другим.
А если к процессу добавить:
программирование → AOI → маркировку → упаковку,
то ограничивающей операцией может оказаться уже не программатор.
Например, программирование может занимать 3 секунды, но лазерная маркировка и проверка кода — 7 секунд. Тогда повышение количества программирующих сокетов практически не увеличит производительность всей машины.
Поэтому рассчитывать необходимо UPH полного маршрута, а не отдельного модуля.
Суточный объём необходимо переводить в требуемый такт с запасом
В исходном материале приведён пример: при пиковой потребности порядка 20 000 компонентов в сутки рассматривается система класса примерно 3000 UPH, то есть значительно быстрее простого деления суточного объёма на продолжительность смены. Такой запас предусматривает возможность выполнить партию за меньший период и компенсировать часть эксплуатационных потерь.
Само значение 3000 UPH в этом примере не является универсальным правилом.
Правильный расчёт должен учитывать реальное окно доступного производства:
требуемое количество / доступное производственное время = минимальная фактическая производительность.
После этого необходим резерв на:
переналадки, обслуживание, загрузку и замену упаковки, ошибки, повторные циклы, плановые остановки и возможный рост объёма.
Для производственного планирования поэтому полезнее спрашивать не «какой Maximum UPH?», а:
сколько компонентов конкретного Part Number система гарантированно обработает за смену при заданном технологическом маршруте?
Количество программирующих позиций выбирается по времени записи
Большое число сокетов выглядит привлекательной характеристикой, но само по себе не означает, что именно такая конфигурация нужна производству.
Если программирование короткое, механическая система может не успевать обслуживать большое количество позиций, и часть установленной ёмкости будет фактически не использоваться.
Если запись длительная, наоборот, небольшое количество сокетов заставляет хендлер ждать завершения операции.
Следовательно, правильное число параллельных позиций определяется отношением:
время программирования ↔ механический цикл хендлера.
Для одного проекта оптимальными могут оказаться четыре позиции, для другого — восемь, шестнадцать или значительно больше.
Наши технические данные показывают именно такую модульность: в разных системах используются 4, 8, 16 и больше рабочих позиций, а в некоторых конфигурациях количество активных сокетов может изменяться в пределах установленной системы.
Поэтому время программирования желательно измерять на реальном устройстве и реальном production image, а не оценивать только по размеру файла.
Необходимо заранее определить, что именно будет программироваться
Для выбора системы недостаточно сообщить, что требуется запись firmware.
Производственный цикл может дополнительно включать:
конфигурационные биты, Option Bytes, калибровочные значения, серийные номера, MAC-адреса, ключи, сертификаты и другие индивидуальные данные.
Если для всей партии используется один общий образ, архитектура проще.
Если каждый экземпляр требует уникальной персонализации, необходимо обеспечить автоматическую передачу данных между системой управления и конкретным программирующим каналом.
При использовании защищённого provisioning дополнительно появляются требования к защищённому хранению ключей, контролю доступа и производственным заданиям.
Следовательно, при выборе программатора проверяется не только поддержка Part Number, но и полный требуемый алгоритм production programming.
Выбор сокета — отдельная инженерная задача
Программирующий сокет относится к сменной технологической оснастке и непосредственно влияет на качество электрического контакта.
При подборе необходимо учитывать корпус, шаг выводов или контактных площадок, способ прижима и ресурс контактной системы.
При этом ресурс сокета не является только эксплуатационной мелочью. На больших объёмах его износ влияет на:
число повторных попыток → стабильность контакта → Pass/Fail → фактический UPH → стоимость обработки одного компонента.
Поэтому для крупносерийного производства необходимо заранее понимать:
сколько циклов рассчитана выполнять оснастка, насколько быстро она заменяется, требуется ли очистка и можно ли отслеживать статистику по отдельным сокетам.
Для электрического тестирования нужно начинать с перечня измерений
При выборе test handler нельзя ограничиваться формулировкой «нужно проверять микросхемы» или «нужно тестировать резисторы».
Сначала определяется программа испытаний.
Какие параметры необходимо измерять? Какие значения считаются допустимыми? Нужна ли только классификация Pass/Fail или несколько bins? Требуется ли температурное тестирование? Какое время занимает измерение?
После этого выбираются тестер, контактная оснастка и механическая архитектура хендлера.
Особенно очевидно это для пассивных микрокомпонентов: резистор и конденсатор одного размера требуют разных измерительных приборов и алгоритмов контроля.
Поэтому электрическое тестирование необходимо подбирать по связке:
DUT → требуемые измерения → tester → contactor / щупы → время теста → число параллельных позиций → схема сортировки.
AOI следует выбирать по дефектам, а не по наличию камеры
Одна из наиболее распространённых ошибок при выборе оборудования — требование «нужна AOI» без определения того, что именно она должна обнаруживать.
Для одного производства достаточно проверить:
наличие → ориентацию → маркировку.
Для другого необходимо измерять:
длину корпуса → ширину → шаг выводов → положение контактов.
Для третьего критична копланарность, и тогда потребуется уже 3D-контроль.
Таким образом, техническое задание на AOI должно содержать перечень контролируемых признаков и критерии брака.
Наши материалы по отдельным AOI-системам прямо требуют при подборе сообщить тип и размеры корпуса, геометрию лотка, схему размещения, перечень контролируемых признаков и допустимые отклонения.
А для маркировочной системы дополнительно требуются содержание и размеры обозначения, допустимое положение и требования к читаемости.
Иными словами, «есть CCD» и «есть AOI» — недостаточные характеристики для сравнения.
2D и 3D AOI выбираются по разным рискам
Если необходимо определить ориентацию корпуса, проверить текстовую маркировку или расположение компонента в кармане, типовой задачей является 2D AOI.
Если необходимо контролировать высоту контактных элементов и копланарность, появляется задача 3D-инспекции.
Поэтому более дорогая 3D-система не является автоматически лучшим выбором.
Установка оборудования, измеряющего параметры, которые производству не нужны, увеличивает стоимость и сложность процесса, но не обязательно повышает качество.
С другой стороны, попытка решать высотную задачу только плоским изображением создаёт риск пропуска реального механического дефекта.
Правильный выбор строится от дефекта, который необходимо исключить, к методу измерения, а не наоборот.
Маркировка также должна иметь конкретное назначение
Аналогичный принцип действует для маркировки.
Сначала необходимо решить, какую задачу она выполняет.
Если требуется лишь визуально показать, что компонент прошёл программирование, может быть достаточно простой цветовой точки.
Если нужно нанести постоянное обозначение, серийный номер или Data Matrix, потребуется лазерная либо другая система, рассчитанная на соответствующее разрешение и материал корпуса.
Если идентификатор является частью traceability, желательно не ограничиваться операцией нанесения. Необходим последующий контроль, подтверждающий, что на физический компонент действительно нанесены правильные данные.
Поэтому техническое задание на маркировку включает не только слова «нужен лазер», но и:
содержание, размер, область нанесения, материал корпуса, требуемый контраст, критерии читаемости и способ проверки результата.
Именно такие исходные данные используются в наших материалах для подбора системы лазерной маркировки.
Входной и выходной формат могут определить выбор машины сильнее, чем её основной процесс
Материальный поток — один из самых недооценённых критериев.
Предположим, две машины одинаково хорошо программируют нужную микросхему и обеспечивают одинаковый реальный UPH.
Но первая работает только:
Tray → Tray,
а производство получает компоненты в Tray и должно передавать их на SMT как:
Tape & Reel.
Вторая поддерживает:
Tray → Tape.
В этом случае вторая система может оказаться значительно рациональнее, даже если её программирующий модуль технически ничем не лучше.
Именно поэтому исходный раздел выбора оборудования отдельно ставит Tray, Tube и Tape & Reel в число четырёх основных факторов. Если после программирования требуется media conversion, упаковочный модуль должен учитываться уже на этапе выбора системы.
Наши спецификации показывают ещё более гибкие варианты, когда одна платформа поддерживает сразу:
Tape → Tape; Tape → Tray; Tray → Tray; Tray → Tape.
Такая гибкость особенно полезна при широкой номенклатуре, но может быть избыточной для производства с одним стабильным маршрутом.
Параметры Tape & Reel необходимо согласовывать заранее
Фраза «на выходе нужна лента» также недостаточна.
Необходимо определить:
ширину carrier tape → шаг кармана → A0/B0/K0 → ориентацию изделия → тип cover tape → способ её фиксации → reel → количество компонентов на катушке.
Две машины могут поддерживать одинаковую максимальную ширину ленты, но отличаться по диапазону шага, глубине кармана, механизму герметизации или поддерживаемому типу cover tape.
Поэтому упаковочная совместимость проверяется по реальному комплекту:
компонент + carrier tape + cover tape + reel.
Наши технические задания по упаковочному оборудованию требуют именно такой информации, включая ширину ленты, шаг и размеры кармана, параметры покровной ленты, размеры катушки и образцы упаковочных материалов.
Нужно заранее определить судьбу NG-компонента
Ещё один параметр, который легко пропустить при сравнении оборудования, — что происходит после ошибки.
Наличие статуса NG ещё не означает автоматическую сортировку.
В одной машине система может лишь зарегистрировать количество неуспешных операций.
В другой NG-компонент физически направляется в отдельный лоток.
В третьей может существовать несколько сортировочных категорий.
Это принципиально разные производственные сценарии.
Если после неуспешного программирования оператору приходится вручную искать компонент среди OK-изделий, автоматизация теряет значительную часть своего смысла.
Поэтому в техническом задании необходимо определить:
какие статусы существуют → куда направляется каждый из них → разрешён ли retry → сколько повторных попыток допустимо → как результат регистрируется.
Наши спецификации отдельно различают оборудование, где подтверждён только учёт OK/NG, и системы, где реализована их физическая раздельная выгрузка.
Интегрированная машина не всегда лучше набора отдельных станций
После рассмотрения всех операций естественно возникает вопрос: стоит ли объединять их в одной машине?
Например:
программирование + тестирование + AOI + маркировка + Tape & Reel.
Такой подход имеет очевидные преимущества. Компонент проходит весь маршрут без промежуточной ручной перекладки, уменьшается риск смешения партий, сохраняется единая логика сортировки и упрощается прослеживаемость.
Но есть и обратная сторона.
Если одна операция значительно медленнее остальных, она ограничит весь комплекс.
Если отдельный модуль вышел из строя, может остановиться весь маршрут.
Если производству часто требуется только часть функций, дорогая интегрированная система может использоваться неэффективно.
Отдельные станции, напротив, позволяют независимо масштабировать конкретные узкие места.
Например:
две машины программирования → одна высокоскоростная AOI → одна упаковочная система.
Поэтому решение «единый комплекс или несколько машин» принимается после анализа потоков, а не исходя из максимального числа функций в одной спецификации.
Модульность особенно важна для растущего производства
При выборе первой автоматической системы полезно оценивать не только текущую конфигурацию, но и возможность расширения.
Например, сегодня требуется:
Tray → программирование → Tray.
Через год может появиться задача:
Tray → программирование → AOI → Tape & Reel.
Если платформа позволяет позднее установить соответствующие модули, первоначальная инвестиция сохраняет большую ценность.
Аналогично могут добавляться:
- дополнительные программаторы;
- рабочие позиции;
- AOI;
- маркировочный модуль;
- загрузчики;
- другое выходное оборудование;
- интерфейс MES.
Именно модульность является одной из характерных особенностей рассматриваемых нами автоматических систем: один хендлер может объединять программирование, различные I/O-модули, AOI, маркировку и упаковку в зависимости от требуемой конфигурации.
При этом возможность расширения должна подтверждаться для конкретной платформы, а не предполагаться по аналогии с другим оборудованием.
MES и traceability лучше предусмотреть до покупки оборудования
Если предприятие планирует централизованное управление заданиями и полную производственную прослеживаемость, возможности интеграции следует проверять ещё на этапе технического задания.
Для простой автономной установки может быть достаточно локального журнала Pass/Fail.
Для другого производства потребуются:
автоматическая загрузка job → передача серийных номеров → получение результатов → сохранение checksum → идентификация сокета → связь с Reel ID → MES.
Если такие требования появляются уже после установки машины, отсутствие подходящего API или другого интерфейса может значительно усложнить интеграцию.
Поэтому необходимо заранее определить, какие данные система должна:
получать,
генерировать,
хранить,
передавать наружу.
В нашей технической базе есть конфигурации автоматических программаторов, для которых прямо предусмотрена интеграция с MES наряду с программированием, сортировкой, AOI и другими функциями.
ESD и MSL входят в техническое задание на оборудование
Среда производства также влияет на выбор.
Для ESD-чувствительных компонентов необходимо понимать, какие материалы используются в захватах, направляющих и технологических носителях, как организовано заземление машины и каким образом компонент защищён при смене упаковки.
Для MSL-компонентов важна организация всего временного маршрута после вскрытия dry pack.
Если система автоматически программирует компонент, но готовая катушка затем часами остаётся в обычной производственной среде без учёта floor life, оборудование само по себе не решает задачу правильного обращения с материалом.
Поэтому ещё до запуска проекта следует определить:
где вскрывается MBB → сколько занимает обработка → где хранится промежуточный материал → как восстанавливается dry pack → как ведётся учёт MSL.
Это особенно важно при комплексном outsourcing, когда программирование и переупаковка выполняются не на той же площадке, где находится SMT-линия.
Необходимо учитывать производственную инфраструктуру
Даже идеально подходящая по технологическим функциям машина должна физически работать на конкретном участке.
Поэтому проверяются:
электропитание, сжатый воздух, вытяжка, размеры оборудования, зоны обслуживания, доступ к загрузочным механизмам, требования к температуре и чистоте среды, связь с локальной сетью и требования ESD.
Например, две близкие по функциям системы могут отличаться тем, что одна использует пневматику, а другая имеет преимущественно электрические приводы.
Для ограниченной инфраструктуры участка это может стать существенным фактором.
Необходимо учитывать и сервисное пространство вокруг оборудования. Размер корпуса машины не равен минимальному пространству, необходимому для эксплуатации: оператор должен иметь доступ к загрузчикам, катушкам, лоткам, сокетам и зонам технического обслуживания.
Переналадка должна рассматриваться как отдельный производственный процесс
Для high-mix производства желательно заранее разложить changeover на реальные действия.
Например:
замена сокетов → замена сопел → загрузка нового job → замена Tray → установка carrier tape → настройка cover tape → загрузка AOI-рецепта → First Article → запуск серии.
Если каждый этап требует отдельной ручной регулировки, даже очень быстрый рабочий цикл может сопровождаться значительным непроизводственным временем.
Поэтому полезно оценивать:
time-to-first-good-part — время от начала переналадки до первого подтверждённого годного изделия.
Для малого тиража этот показатель иногда важнее максимального UPH.
Расходная и сменная оснастка влияет на совокупную стоимость владения
Первоначальная цена оборудования — только одна часть затрат.
На протяжении эксплуатации потребуются:
сокеты, вакуумные сопла, тестовые щупы или contactors, фильтры, элементы упаковочного тракта и другие расходные или изнашиваемые части.
Для специализированного компонента может потребоваться изготовление новой оснастки.
Следовательно, сравнивать системы следует с учётом:
стоимости машины + первоначального tooling + стоимости переналадки + ресурса расходников + обслуживания + простоев + будущего расширения.
Если предприятие постоянно вводит новые Part Number, стоимость и сроки изготовления оснастки становятся особенно существенными.
Техническая поддержка важна именно из-за прикладной конфигурации
Автоматическая система обработки компонентов — это не просто стандартный станок, который после установки одинаково работает с любым изделием.
Каждый новый проект может требовать проверки:
программирующего алгоритма, сокета, захвата, геометрии упаковки, рецепта AOI или тестовых параметров.
Поэтому для серийного производства важны не только гарантия и ремонт оборудования, но и возможность получать поддержку при вводе новой номенклатуры.
В исходном разделе статьи техническая поддержка названа одним из базовых факторов наряду со стоимостью оборудования.
Для high-mix производства её практическое значение может быть особенно высоким.
Образцы компонентов необходимо использовать до окончательного утверждения системы
Чем сложнее маршрут, тем менее надёжно подбирать оборудование только по таблицам.
Техническая документация позволяет проверить теоретическую совместимость, но реальные образцы дают возможность подтвердить:
- стабильность подачи;
- качество вакуумного захвата;
- позиционирование;
- посадку в сокет;
- электрический контакт;
- AOI;
- маркировку;
- положение в carrier tape.
Именно поэтому в наших технических заданиях практически для каждого класса оборудования в перечне исходных данных присутствуют образцы компонентов и упаковочных материалов.
Для сложных или нестандартных изделий это должно рассматриваться не как формальность, а как часть инженерной верификации проекта.
Производительность также желательно подтверждать на реальном образце
Особенно это относится к программированию и тестированию.
Паспорт машины может показывать высокий mechanical UPH, но фактическое время конкретного production image заранее неизвестно без проверки.
Поэтому перед закупкой оборудования полезно провести тестовый цикл с реальным:
Part Number + production image + socket + упаковочный формат.
Если предполагается AOI, маркировка или переупаковка, в идеале проверяется полный маршрут.
Тогда можно измерить не теоретический максимум, а фактический cycle time.
Для серьёзного проекта результатом такой проверки должна становиться согласованная производительность системы для конкретной конфигурации.
FAT должен проверять производственный сценарий, а не только работу механизмов
На этапе заводских приёмочных испытаний — FAT (Factory Acceptance Test) — имеет смысл воспроизводить максимально близкую к реальной производству задачу.
Недостаточно проверить, что робот перемещается и камера формирует изображение.
Если оборудование приобретается для маршрута:
Tray → программирование → AOI → Tape & Reel,
то именно этот маршрут должен стать основой приёмки.
Проверяется полный цикл:
загрузка → захват → сокет → программирование → результат → AOI → сортировка → укладка → герметизация → готовая упаковка.
При необходимости дополнительно оцениваются производительность, частота ошибок, качество маркировки, корректность OK/NG и обмен данными.
Такой FAT значительно лучше показывает реальную готовность машины к производству, чем демонстрация отдельных функций.
Что необходимо подготовить для технического подбора
Практически для любой автоматизированной системы подготовки компонентов полезно заранее сформировать единый набор исходных данных. На основании требований, которые повторяются в наших технических заданиях для программаторов, упаковщиков, AOI и маркировочных систем, его можно свести к следующему перечню:
- производитель и полный Part Number каждого компонента, актуальная техническая документация и фактические размеры корпуса;
- тип компонента, контактная структура, ориентационные признаки и требования ESD/MSL;
- исходный упаковочный формат, его геометрия, количество компонентов и способ загрузки;
- требуемый выходной формат и полный маршрут обработки;
- для Tape & Reel — ширина ленты, шаг и размеры кармана, ориентация, cover tape, катушка и количество компонентов;
- перечень операций программирования, объём данных, время алгоритма, требования к сериализации и безопасности;
- для электрического тестирования — измеряемые параметры, пределы, требуемый tester, критерии Pass/Fail и binning;
- для AOI — стороны контроля, измеряемые параметры, типовые дефекты, допустимые отклонения и необходимость 2D/3D;
- для маркировки — содержание, размер, положение, технология нанесения и способ проверки;
- требуемая производительность, размер партий, число смен и профиль номенклатуры;
- логика OK/NG, retry и физической сортировки;
- требования к traceability, MES, API и формату производственных журналов;
- требования к автоматической загрузке, времени переналадки и будущему расширению;
- инфраструктура участка и доступное пространство;
- реальные образцы компонентов, лотков, туб, carrier tape, cover tape и других материалов.
После получения такой информации выбор машины перестаёт быть сравнением отдельных паспортных строк. Можно определить конкретную технологическую конфигурацию, рассчитать её производительность и проверить совместимость каждого участка маршрута.
| Исходные данные | Что они определяют в системе |
|---|---|
| Производитель, полный Part Number, техническая документация на компонент, L × W × T | Совместимость компонента, диапазон механики и необходимую оснастку |
| Тип корпуса и контактная геометрия | Программирующий или тестовый сокет, contactor, сопло, захват и направляющие |
| Входной формат: Tape, Tray, Tube или россыпь | Тип и конструкцию системы подачи |
| Требуемый выходной формат | Упаковочный модуль и необходимый media conversion |
| Параметры компонентной и покровной ленты | Геометрию упаковочного тракта, настройки подачи и герметизации |
| Программный образ, объём данных и длительность программирования | Модель программатора, количество каналов и необходимый уровень параллелизма |
| Сериализация и требования информационной безопасности | Работу с индивидуальными данными, интеграцию с MES и защищённое программирование |
| Перечень электрических тестов и испытательные пределы | Тестер, измерительную оснастку, последовательность тестирования и критерии Pass/Fail |
| Критерии AOI | Количество и тип камер, необходимость 2D/3D-инспекции, оптику и рецепт контроля |
| Требования к маркировке | Тип маркировочного модуля, позиционирование и последующую проверку результата |
| Требуемая производительность и размер партий | Количество рабочих позиций и общую архитектуру производительности |
| Профиль номенклатуры | Требования к переналадке, сменной оснастке и производственным рецептам |
| Алгоритмы OK/NG, binning и повторной обработки | Количество выходных категорий и алгоритм физической сортировки |
| Требования к traceability, MES и программным интерфейсам | Архитектуру обмена данными и производственных журналов |
| Требования к будущему расширению | Возможность установки дополнительных модулей и масштабирования системы |
| Реальные образцы компонентов и упаковки | Практическую проверку совместимости, качества обработки и фактической производительности |
Лучшее оборудование — не самое быстрое и не самое многофункциональное
После всех рассмотренных факторов можно сформулировать главный критерий выбора.
Оптимальная автоматизированная система — это не обязательно установка с максимальным количеством сокетов, самым высоким mechanical UPH или наиболее длинным перечнем опций.
Она должна соответствовать конкретной производственной цепочке по четырём уровням:
компонент — оборудование действительно совместимо с конкретными Part Number;
процесс — выполняются именно необходимые программирование, тестирование, AOI, маркировка и упаковка;
производительность — полный маршрут обеспечивает требуемый фактический такт с разумным запасом;
интеграция — физический поток материала согласован с traceability, MES, складом и последующим SMT-монтажом.
Именно поэтому систему следует выбирать от технологического маршрута к оборудованию, а не пытаться адаптировать производственный процесс к уже выбранной машине.
При таком подходе автоматизация перестаёт быть простой заменой ручного труда. Она становится способом сформировать воспроизводимый производственный процесс, в котором компонент проходит от исходной упаковки до SMT-линии с контролируемым программным состоянием, подтверждёнными результатами тестирования и инспекции, правильной идентификацией, упаковкой и сохранённой прослеживаемостью.
Следующая, заключительная глава объединит весь этот маршрут в единую картину — от отдельного SMD-компонента до управляемого цифрового и материального потока производства — и покажет, почему программирование, тестирование, AOI, маркировка и переупаковка должны рассматриваться не как набор независимых машин, а как взаимосвязанные этапы подготовки компонентов к SMT-монтажу.
Единый управляемый поток подготовки компонентов: от исходной партии до SMT-монтажа
Автоматическое программирование, электрическое тестирование, оптическая инспекция, маркировка и переупаковка SMD-компонентов часто рассматриваются как отдельные технологические задачи. Для каждой существуют собственные машины, оснастка, программное обеспечение и критерии качества. Однако в реальном производстве ценность этих операций определяется не только тем, насколько хорошо каждая из них выполняется по отдельности, но и тем, насколько последовательно они объединены в общий материальный и информационный поток.
Именно поэтому процессы, рассмотренные в этой статье, корректнее воспринимать не как расширение классической SMT-линии в узком смысле, а как комплекс производственной подготовки компонентов к автоматическому монтажу. Программирование отдельных микросхем, их тестирование, маркировка или перевод из Tray в Tape & Reel могут выполняться ещё до попадания материала на участок установки компонентов, но именно от качества этой подготовки во многом зависит состояние материала, который получит SMT-линия.
В наиболее полном варианте маршрут выглядит так:
исходная партия и упаковка → идентификация материала → программирование и/или электрическое тестирование → AOI → маркировка → сортировка → переупаковка → контроль готовой упаковки → хранение и управление состоянием материала → загрузка в SMT-фидер → монтаж на PCB.
Не каждый компонент проходит все эти стадии. Для пассивного резистора программирование не требуется; микроконтроллер может программироваться уже на PCB; часть изделий не нуждается в дополнительной маркировке или смене упаковочного формата. Но общий инженерный принцип остаётся неизменным: каждая реально необходимая операция должна быть связана с предыдущей и следующей так, чтобы состояние компонента оставалось известным и контролируемым на всём маршруте.
Физический компонент и цифровая запись должны двигаться вместе
Современная подготовка компонентов фактически состоит из двух параллельных процессов.
Первый — физический:
компонент → упаковочный носитель → хендлер → технологическая позиция → контроль → новая упаковка → склад → фидер → PCB.
Второй — информационный:
Part Number → Lot → производственное задание → firmware и конфигурация → результаты программирования и тестирования → серийный номер → AOI → Reel ID → состояние MSL → производственный заказ → PCB Serial Number.
Главная задача автоматизации — не позволить этим двум потокам разойтись.
Если программа зарегистрировала успешную обработку, но физически в выходной носитель попал другой компонент, цифровая история теряет смысл.
Если компонент правильно обработан, но после переупаковки потеряна связь с исходной партией, нарушается traceability.
Если Reel ID связан с нужным Part Number, но на SMT-линию фактически загружена другая катушка, ошибка уже переходит непосредственно в сборку.
Поэтому современная прослеживаемость строится как непрерывная связь между физическим материалом и фактическими результатами операций. В исходной базе статьи именно так формулируется цепочка от исходной партии через программирование и контроль до новой упаковки и последующего использования компонента в конечном изделии.
Автоматизация должна контролировать не только операцию, но и переход между операциями
Очень многие производственные ошибки возникают не внутри основного технологического действия, а на границе между стадиями.
Программатор может безошибочно записать firmware, но оно окажется предназначено для другой модификации изделия.
Электрический тестер может правильно измерить компонент, но NG-изделие при ошибочной сортировке попадёт обратно в основной поток.
AOI может подтвердить отсутствие дефектов, после чего компонент будет неправильно ориентирован уже при укладке в carrier tape.
Правильно сформированная катушка может потерять допустимый floor life во время ожидания перед SMT.
Наконец, полностью исправный и корректно упакованный компонент может быть установлен не в тот фидер.
Поэтому полноценная автоматизация строится не по принципу:
«каждая машина работает автоматически»,
а по принципу:
«результат каждой операции определяет возможность и параметры следующей».
Program Fail должен влиять на сортировку.
Результат тестирования должен определять OK/NG или bin.
AOI должна блокировать упаковку изделия с неправильной ориентацией.
Идентификатор катушки должен проверяться при загрузке в фидер.
Истёкший допустимый MSL-режим должен препятствовать использованию материала без предусмотренного восстановления его состояния.
Именно наличие таких межоперационных связей превращает набор оборудования в управляемый технологический процесс.
Контроль качества становится распределённым
При традиционном подходе качество иногда воспринимается как отдельная финальная проверка готового изделия. Для автоматизированной подготовки SMD-компонентов более эффективна другая архитектура: дефект обнаруживается максимально близко к месту его возникновения.
Это создаёт несколько последовательных quality gates — контрольных барьеров.
Программирование подтверждает корректность записи данных.
Электрическое тестирование подтверждает заданные электрические характеристики.
AOI оценивает внешний вид, геометрию и ориентацию.
Контроль маркировки подтверждает соответствие нанесённой идентификации производственному заданию.
Инспекция упаковки проверяет наличие компонента в кармане и правильность его положения.
Материальная верификация SMT-линии подтверждает, что нужная катушка установлена в нужную позицию.
Такой подход позволяет не ожидать, пока единичная ошибка дойдёт до собранной PCB, где стоимость её обнаружения и исправления существенно возрастает.
Особенно наглядно этот принцип проявляется в комплексных системах test-and-tape: компонент последовательно проходит электрический и визуальный контроль, NG автоматически исключается из потока, а в готовую катушку поступают только изделия, успешно прошедшие предусмотренные стадии. Такая архитектура непосредственно реализована и в рассматриваемых нами специализированных системах обработки микрокомпонентов.
Упаковка завершает подготовку, но не является концом управления материалом
Один из важных выводов всей статьи состоит в том, что упаковку нельзя рассматривать исключительно как транспортную тару.
Tray, Tube и Tape & Reel являются технологическими носителями, с которыми взаимодействует автоматическое оборудование. Для Tape & Reel критичны не только сохранность изделия, но и геометрия кармана, шаг, ориентация, свойства carrier tape и cover tape, качество герметизации и возможность стабильной работы в фидере.
Поэтому переупаковка после программирования или тестирования может быть полноценной частью единого автоматического цикла:
исходный носитель → обработка → контроль → укладка в carrier tape → проверка положения → закрытие cover tape → намотка → готовая катушка.
Именно такой маршрут позволяет получить не просто запрограммированные или проверенные микросхемы, а материал, уже подготовленный к непосредственной подаче на SMT-оборудование.
Но формирование катушки ещё не завершает управление компонентом. Далее необходимо сохранить ESD-защиту, учитывать MSL, идентифицировать упаковочную единицу, контролировать условия хранения и правильно связать катушку с производственным заданием SMT.
Следовательно, момент завершения механической упаковки и момент фактической готовности материала к производству — не всегда одно и то же.
Прослеживаемость связывает подготовку компонентов с конечным изделием
По мере усложнения электронной продукции всё большее значение приобретает не только вопрос «годен ли компонент?», но и возможность ответить:
откуда он поступил, какие операции прошёл и где был использован?
На базовом уровне такая история может строиться по Lot.
Дальше добавляется Reel ID.
При программировании могут появляться индивидуальный серийный номер, MAC-адрес или другие данные персонализации.
С системой могут связываться версия firmware, checksum, результат Program/Verify, тестовые измерения, AOI и сведения о переупаковке.
После передачи материала на SMT traceability может быть продолжена до серийного номера PCB и, при соответствующей архитектуре производства, до конкретного reference designator.
В результате формируется цепочка:
поставщик / Lot → исходный носитель → подготовка → программирование → тестирование → AOI → маркировка → новая упаковочная единица → SMT-фидер → PCB.
Именно эта возможность связать физическое движение компонента с цифровой историей является одним из главных результатов интеграции программирования с MES и системами управления материалами.
При этом глубина traceability всегда определяется реальной задачей. Не каждое производство нуждается в индивидуальной идентификации каждого резистора или микросхемы. Для одной продукции достаточно партийной истории, для другой необходим контроль конкретной катушки, а для высоконадёжных или защищённых систем может потребоваться индивидуальная сериализация.
Важен не максимальный объём собираемых данных, а непрерывность действительно необходимой цепочки.
MES не заменяет технологический процесс, а связывает его
Интеграция с MES часто воспринимается как финальный уровень автоматизации. Однако сама по себе информационная система не делает производство более надёжным, если физические процессы не способны выполнять и подтверждать соответствующие операции.
MES может передать правильное программное задание, но программатор всё равно должен корректно записать данные.
Система может знать серийный номер, но маркировочный модуль должен физически нанести его на нужный компонент, а AOI — подтвердить результат.
База может содержать правильный Reel ID, но feeder verification должна подтвердить, что именно эта катушка реально установлена в машину.
Поэтому MES следует рассматривать как связующий уровень, объединяющий результаты отдельных технологических систем.
В интегрированной архитектуре производственное задание задаёт необходимые данные, машины сообщают о фактическом выполнении операций, а система сохраняет полученную историю. Модульные автоматические комплексы позволяют связать таким образом программирование, AOI, маркировку, упаковку и дальнейшую прослеживаемость.
Высокая автоматизация не означает универсальность
Ещё один важный вывод — автоматическое оборудование для подготовки SMD обычно значительно сильнее зависит от конкретного изделия, чем может показаться по общему описанию машины.
Нельзя надёжно выбрать систему только по фразам:
«поддерживает BGA»;
«работает с 8-мм лентой»;
«имеет AOI»;
«производительность 10 000 UPH».
Необходимо знать:
- конкретный Part Number;
- фактическую геометрию корпуса;
- программирующий алгоритм;
- используемый сокет;
- требуемое время записи;
- тестовую программу;
- перечень визуальных дефектов;
- входной и выходной носитель;
- геометрию carrier tape;
- требования к ESD и MSL;
- фактический технологический маршрут.
Именно поэтому универсальность промышленной системы достигается не тем, что она «одинаково работает со всем», а возможностью конфигурировать общую автоматическую платформу с помощью сменной оснастки, модулей и программных рецептов.
Наши собственные данные по упаковочным и программирующим системам хорошо показывают этот принцип: одна платформа может поддерживать несколько маршрутов Tape/Tray/Tube и разные дополнительные модули, но её совместимость с конкретным компонентом всё равно определяется фактическими размерами, корпусом, ориентацией и доступной контактной и захватной оснасткой.
Производительность нужно оценивать для всей цепочки
То же относится к UPH.
Максимальная скорость механического хендлера не показывает реальную производительность линии, если программирование занимает десятки секунд.
Большое количество программирующих сокетов не поможет, если ограничивающей стадией является маркировка.
Очень быстрый тестер не обеспечит высокий выпуск, если механическая подача микрокомпонентов нестабильна.
А интегрированный комплекс может иметь меньшую паспортную скорость отдельного модуля, но давать лучший общий результат за счёт исключения промежуточной ручной обработки.
Поэтому производительность необходимо оценивать как результат всей последовательности операций.
В конечном счёте производству важно не то, сколько движений способен выполнить робот в час, а:
сколько полностью подготовленных, проверенных, правильно идентифицированных и упакованных компонентов требуемого Part Number система способна стабильно выдать за реальный производственный период.
Миниатюризация усиливает системный характер задачи
Работа с микрокомпонентами особенно хорошо показывает, почему нельзя рассматривать отдельные модули независимо друг от друга.
При размерах корпуса порядка долей миллиметра становятся критичными:
- зазоры системы подачи;
- точность разделения;
- положение вакуумного сопла;
- состояние тестовых щупов;
- разрешение и калибровка машинного зрения;
- геометрия кармана carrier tape;
- положение cover tape.
Высокая точность одной подсистемы не компенсирует нестабильность другой.
Поэтому при уменьшении компонентов всё большее значение приобретает суммарная воспроизводимость всей цепочки.
Специализированное оборудование для таких изделий подтверждает этот подход: подача, электрический тест, оптическая инспекция, отбраковка и Tape & Reel объединяются в один контролируемый маршрут, настроенный под конкретный типоразмер и тип компонента.
Смысл автоматизации — не просто убрать оператора
В конечном счёте автоматизация подготовки SMD-компонентов решает значительно более широкую задачу, чем сокращение ручного труда.
Она позволяет сделать процесс:
воспроизводимым — одинаковая операция выполняется по утверждённому рецепту;
контролируемым — результат проверяется на каждом критическом этапе;
прослеживаемым — сохраняется связь материала с заданием и результатами обработки;
масштабируемым — параллельные позиции и модульная архитектура позволяют адаптировать производительность к объёму;
интегрируемым — оборудование становится частью общего информационного и материального потока предприятия.
Именно поэтому правильная архитектура может состоять как из единого многофункционального комплекса, так и из нескольких специализированных станций. Важен не внешний уровень интеграции, а сохранение управляемой последовательности между ними.
Для одного производства оптимальным может быть полный цикл:
Tray → программирование → AOI → маркировка → Tape & Reel.
Для другого:
отдельное высокопроизводительное программирование → централизованная AOI → упаковка.
Для третьего:
россыпь → электрическое тестирование → сортировка → AOI → Tape & Reel.
А для программируемых устройств, которые целесообразно конфигурировать уже после сборки:
SMT → ICT → ISP → FCT.
Все эти варианты являются разными реализациями одного принципа: технологический маршрут строится вокруг требований компонента и конечного производства, а не вокруг возможностей отдельно взятой машины.
От отдельной детали к управляемому производственному материалу
Если свести весь рассмотренный процесс к одной мысли, она заключается в изменении статуса компонента.
На входе производства это может быть просто микросхема, резистор или конденсатор определённого Part Number в заводской упаковке.
После подготовки компонент уже характеризуется не только собственной электрической функцией.
Производству известно:
- что это за компонент;
- откуда он поступил;
- в каком программном состоянии находится;
- какие проверки прошёл;
- соответствует ли визуальным требованиям;
- как идентифицирован;
- в какой упаковке находится;
- в каком состоянии находится с точки зрения ESD/MSL;
- к какому производственному заказу относится;
- может ли быть установлен на PCB.
Именно на этом уровне отдельное электронное изделие превращается в управляемый производственный материал, пригодный для стабильного автоматического SMT-процесса.
Поэтому программирование, тестирование, AOI, маркировка, сортировка и переупаковка целесообразно рассматривать не как набор вспомогательных операций вокруг SMT, а как взаимосвязанные этапы единой подготовки компонентов. Такой подход позволяет перенести значительную часть контроля на более ранние стадии, уменьшить вероятность попадания неправильного или неподготовленного материала на линию и сохранить прослеживаемость от исходной партии до готового электронного изделия. Именно эта непрерывность — физическая, технологическая и информационная — и становится основой современного управляемого потока подготовки SMD-компонентов к автоматическому монтажу.


